Una mappa del campo
Disegno di aree, filari e ostacoli per preparare le lavorazioni.
 Parliamone ↗
ROBOTICA · AGRICOLTURA · FUTURO
Dall'esperienza di chi lavora la terra nasce una nuova idea di agricoltura: più intelligente, più sicura, più vicina alle persone.
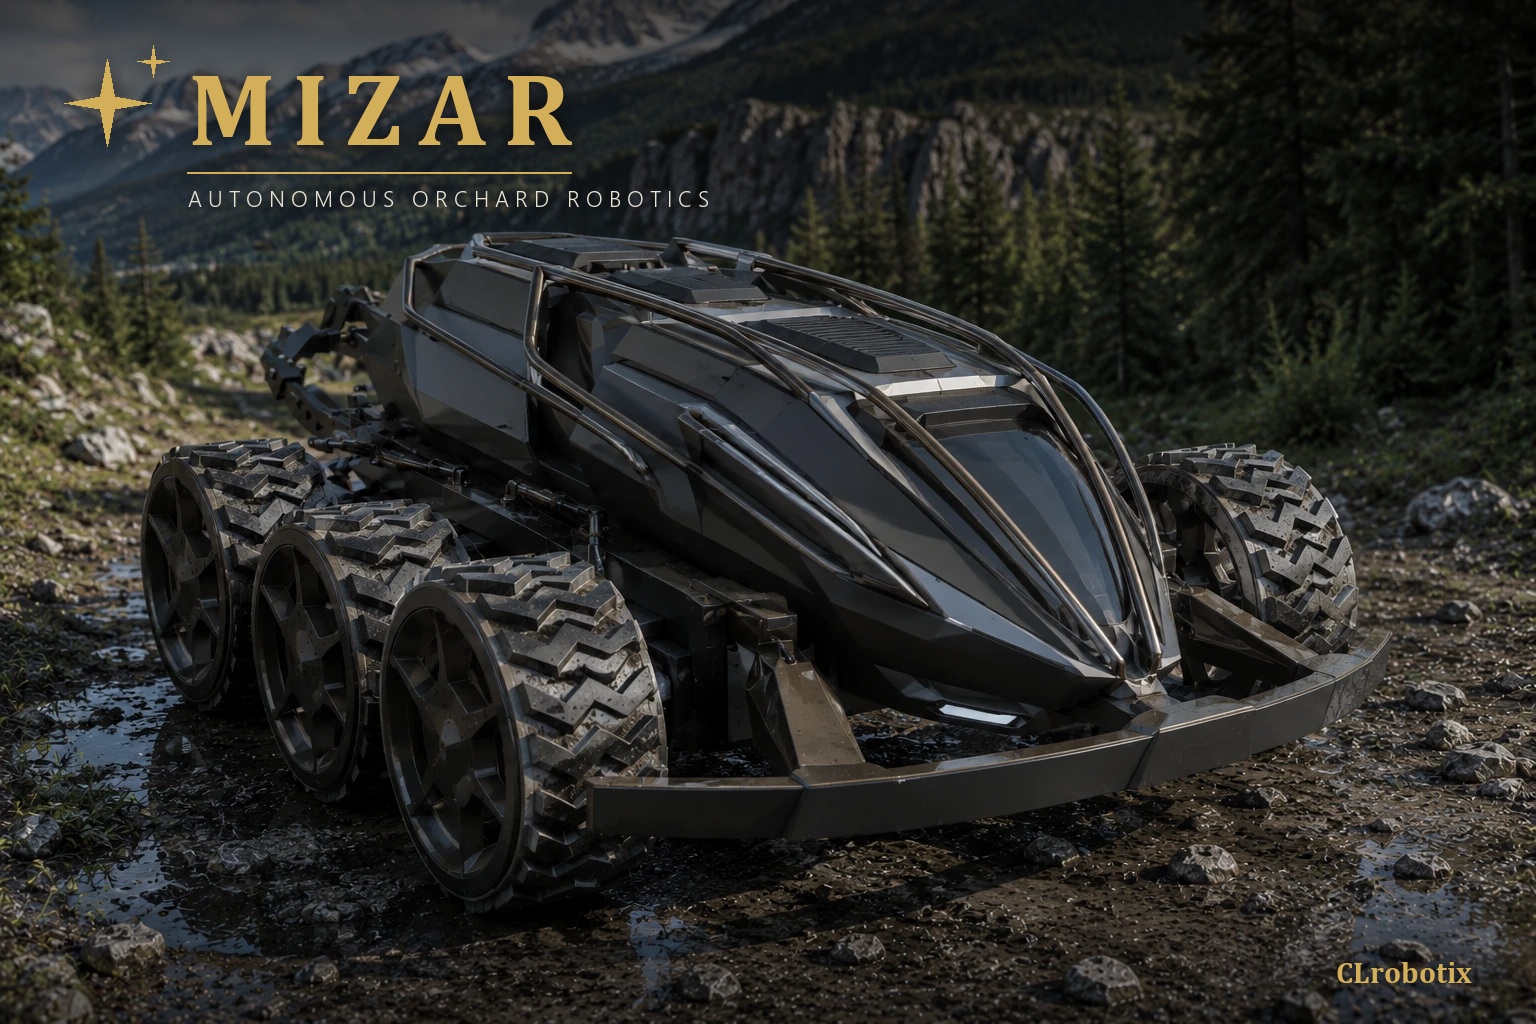
01 / IL PROGETTO MIZAR
Mizar è il progetto di un trattore autonomo pensato per lavorare dove l'agricoltura incontra le sfide più complesse.
Frutteti, noccioleti, vigneti e oliveti: ambienti in cui chiome fitte, terreni irregolari e connettività difficile richiedono soluzioni progettate sul campo.
02 / TECNOLOGIA
Software, sensori e controllo lavorano insieme per affrontare la complessità dell'ambiente agricolo.
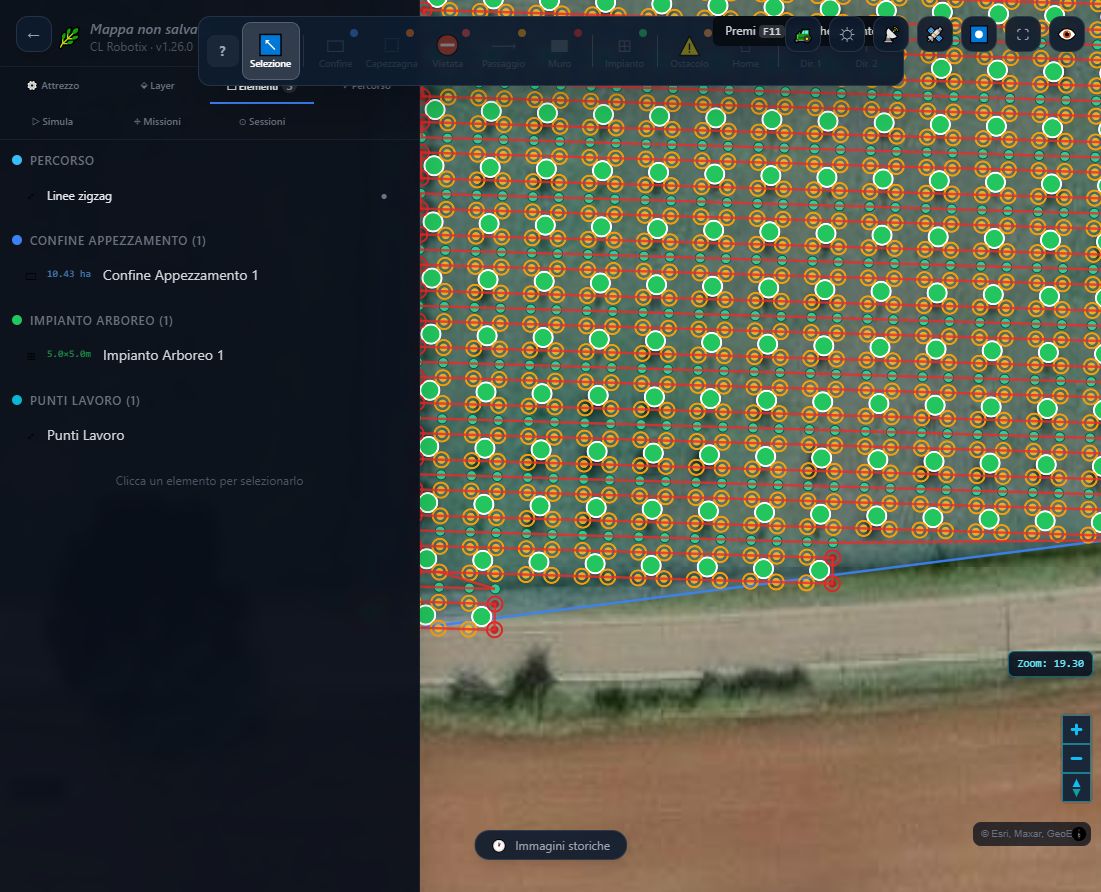
Disegno di aree, filari e ostacoli per preparare le lavorazioni.
Pianificazione e simulazione dei percorsi in un ambiente di lavoro dedicato.
Interfacce per il controllo remoto e tecnologie di percezione fanno parte dello sviluppo del sistema.
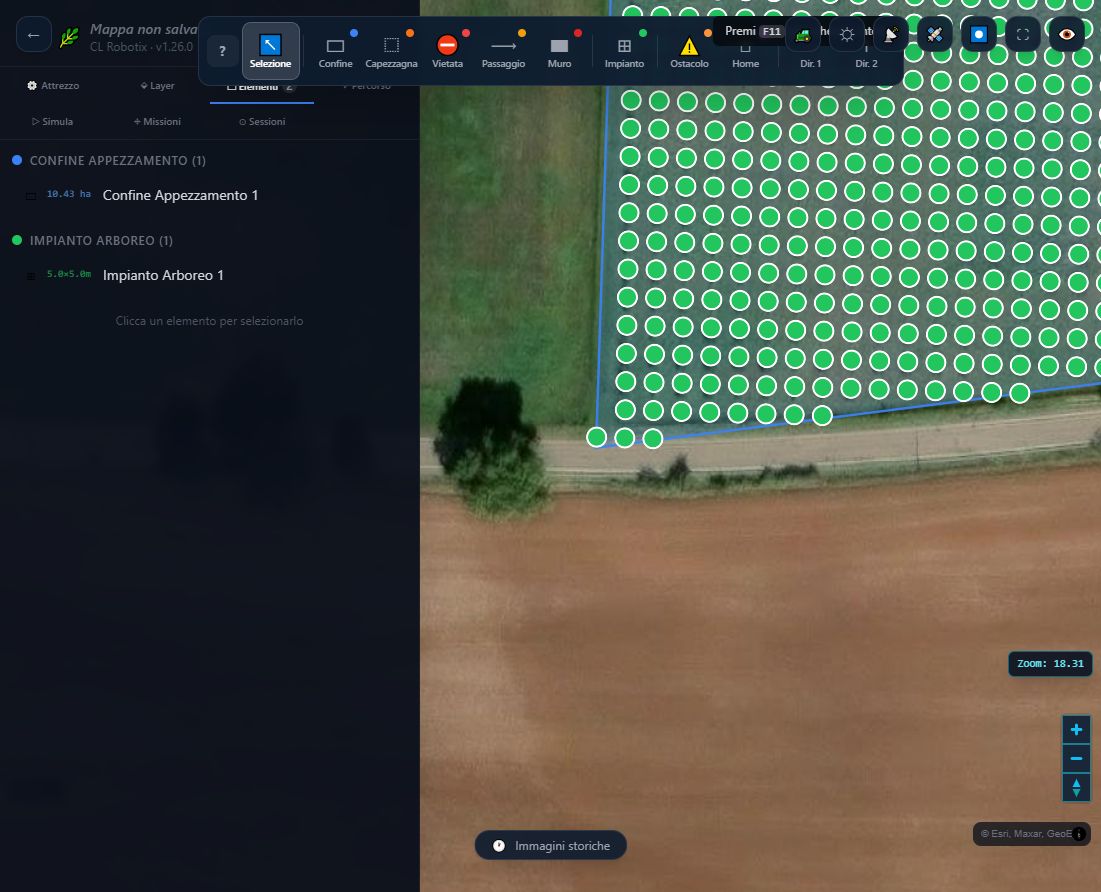
Un impianto arboreo visualizzato sulla mappa.
Dettaglio dei punti generati intorno alle piante e dei collegamenti.
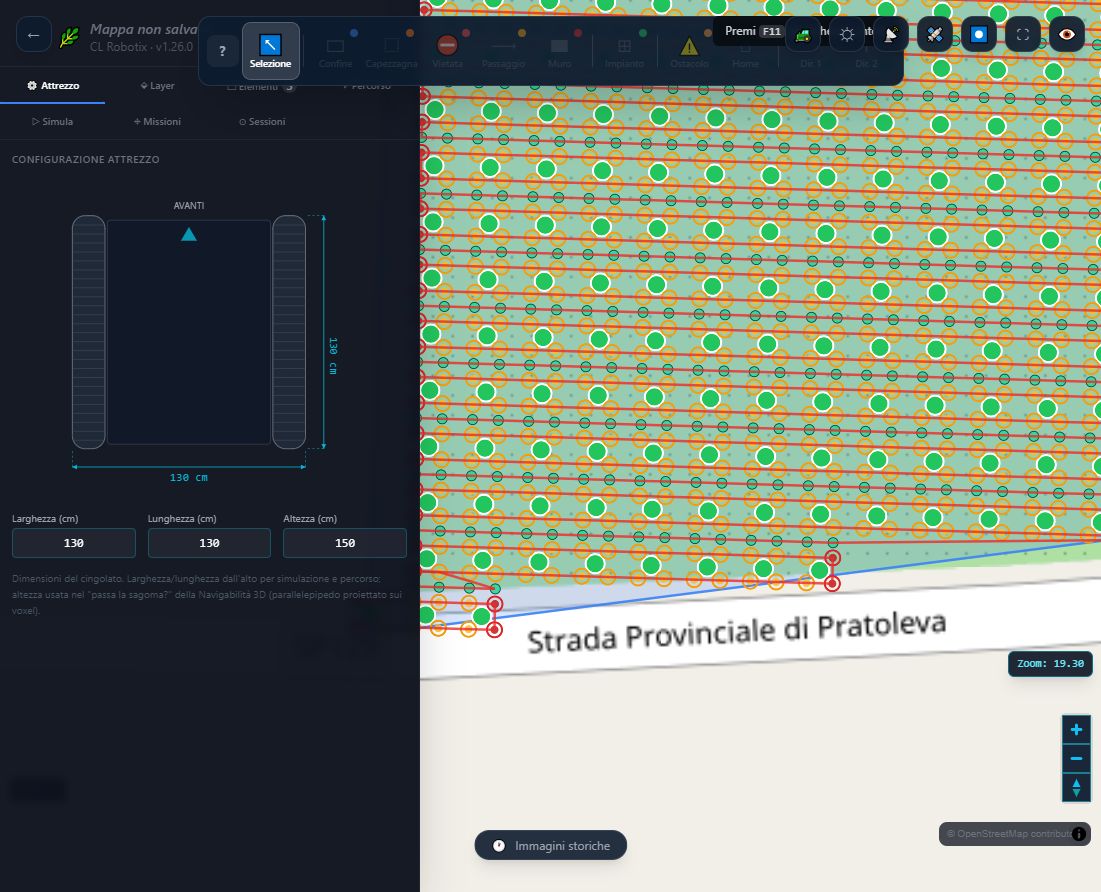
Parametri dimensionali usati nella pianificazione.
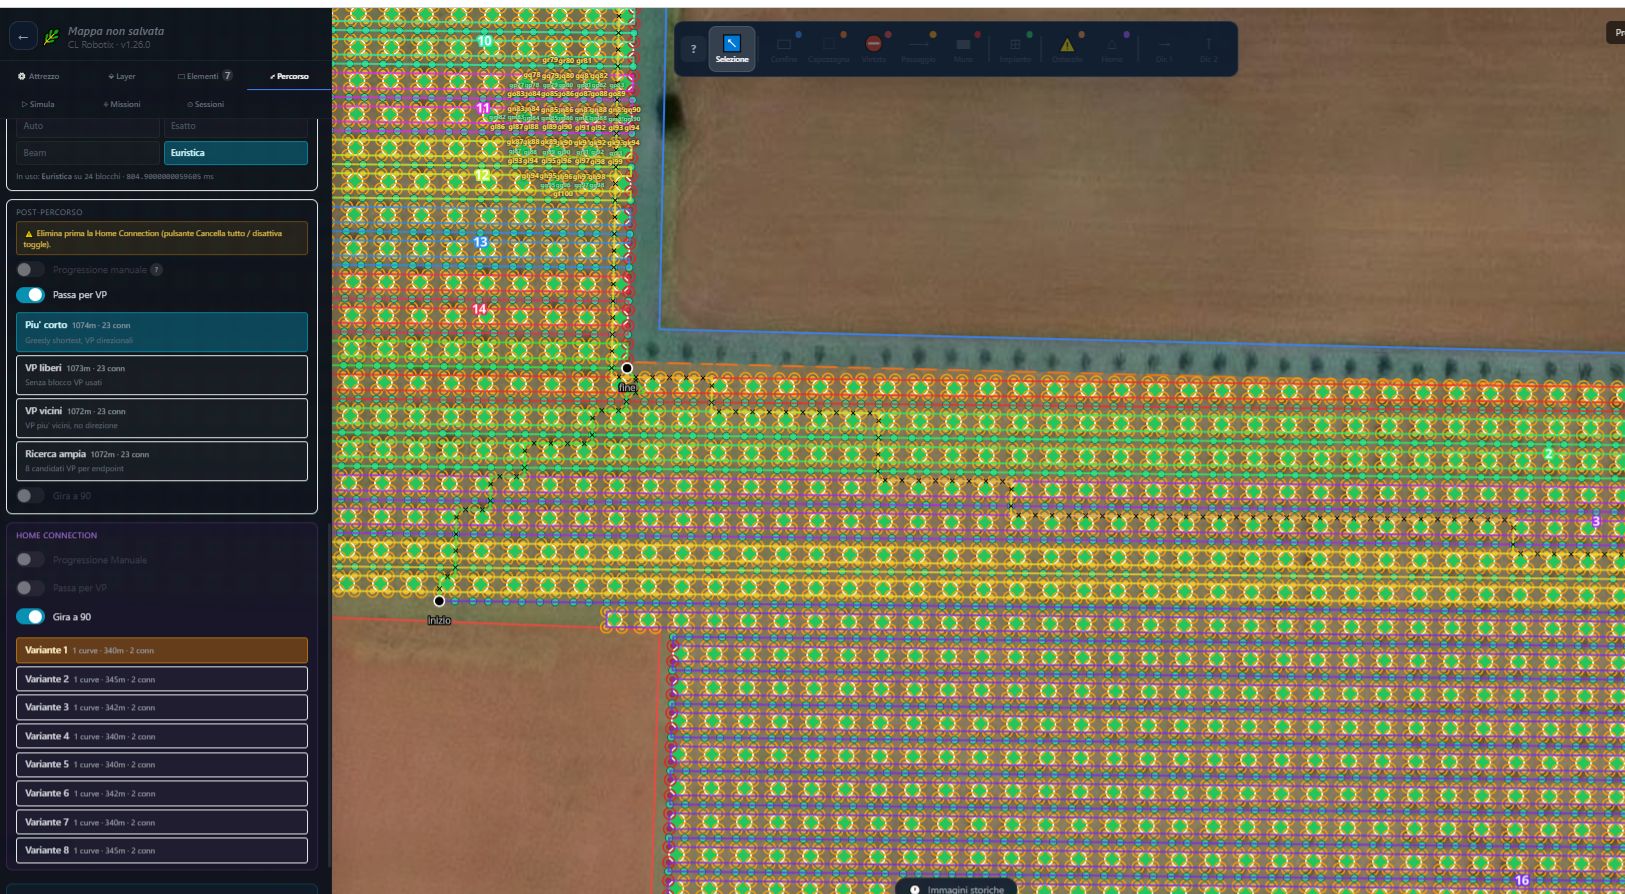
PIANIFICAZIONE / SOFTWARE
Il software genera punti di lavoro e permette di confrontare diverse varianti di collegamento, per valutare il percorso nell’impianto.
SCHERMATA DEL SOFTWARE ↗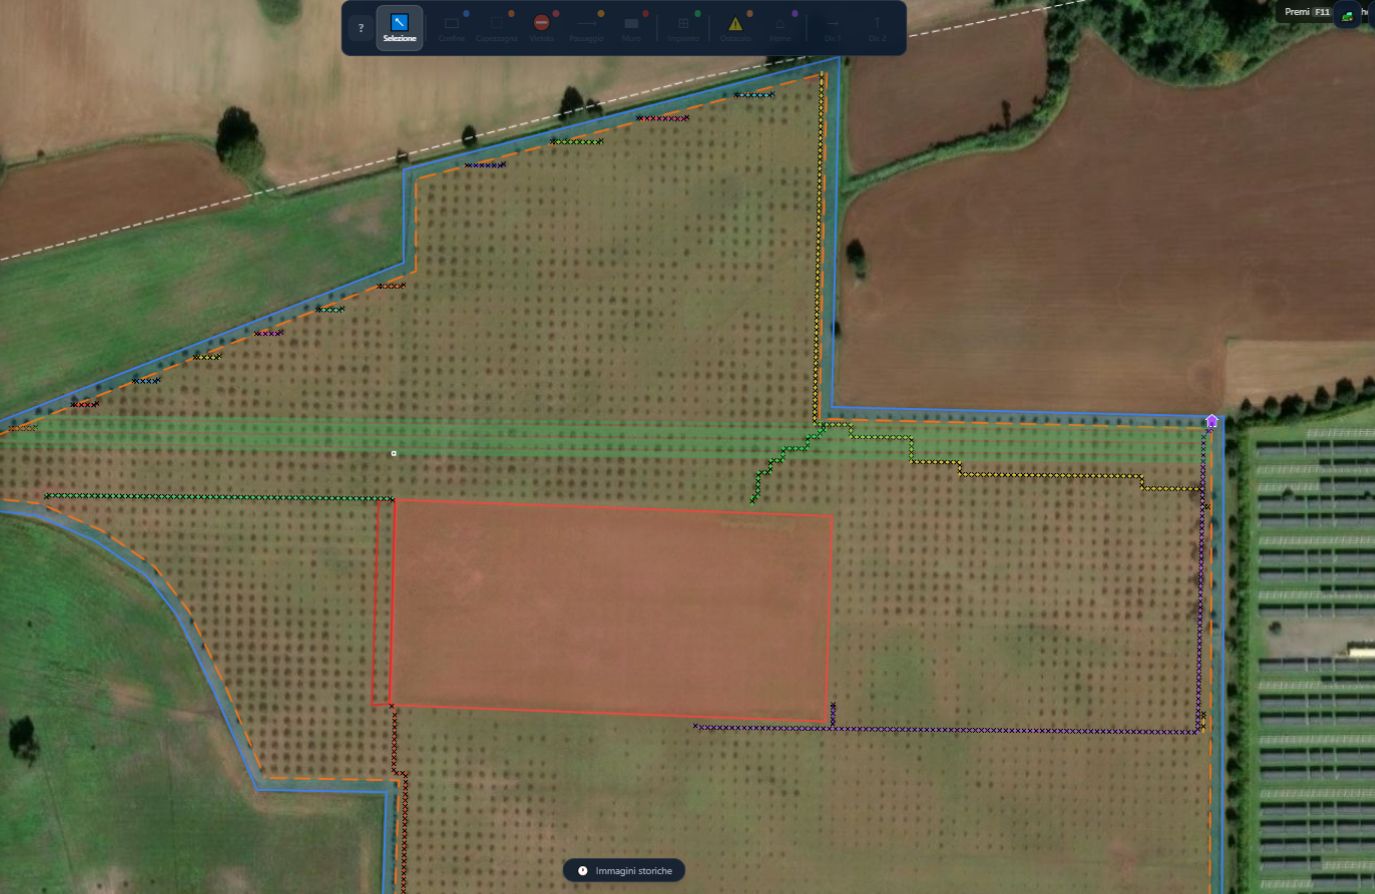
SIMULAZIONE / SOFTWARE
La simulazione visualizza il percorso sulla mappa e permette di stimare i tempi di lavoro in base ai parametri impostati.
SCHERMATA DEL SOFTWARE ↗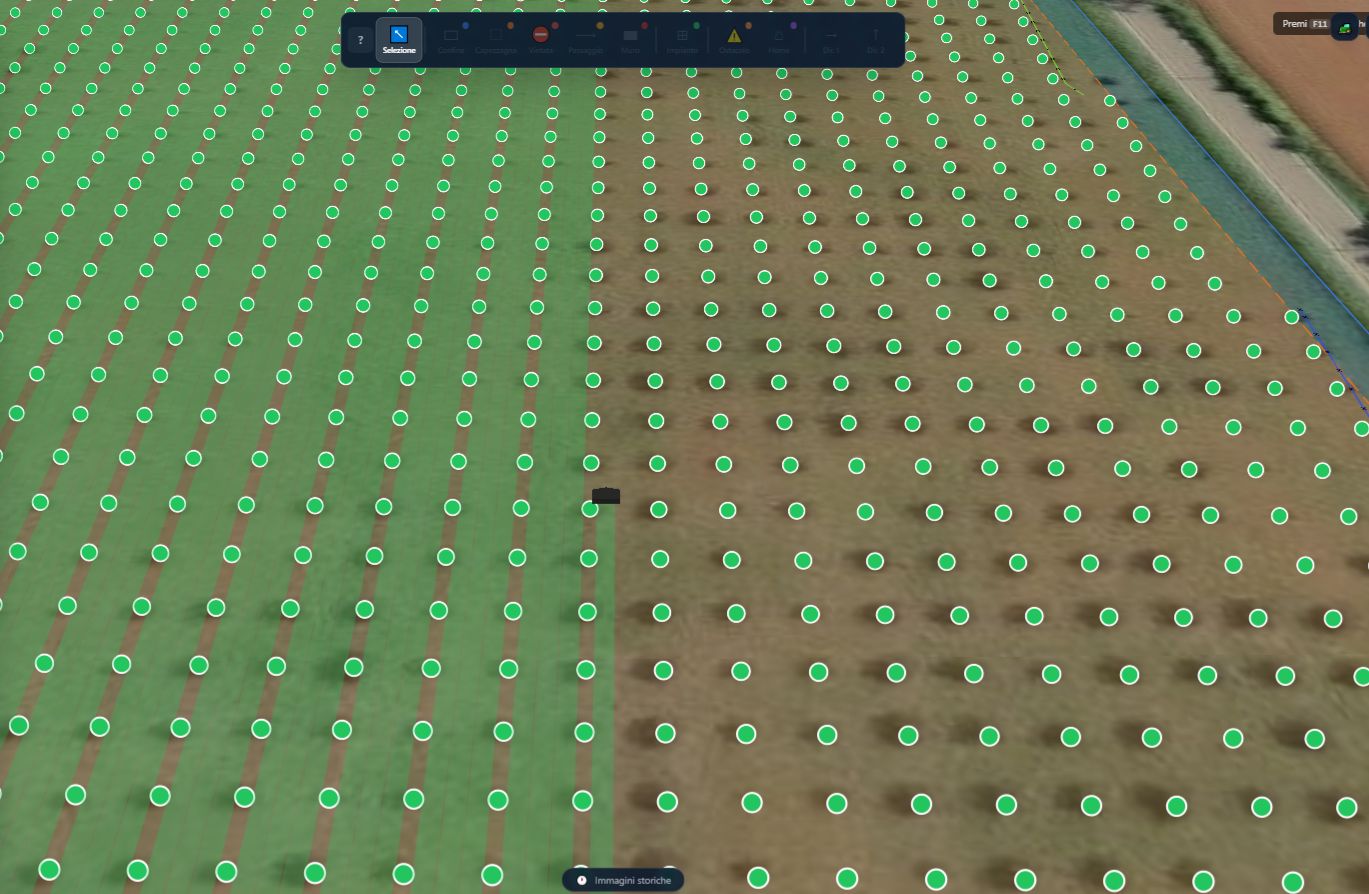
SIMULAZIONE / VISTA 3D
Una schermata della simulazione nel software mostra l’impianto e il movimento del mezzo in una vista prospettica.
SCHERMATA DEL SOFTWARE ↗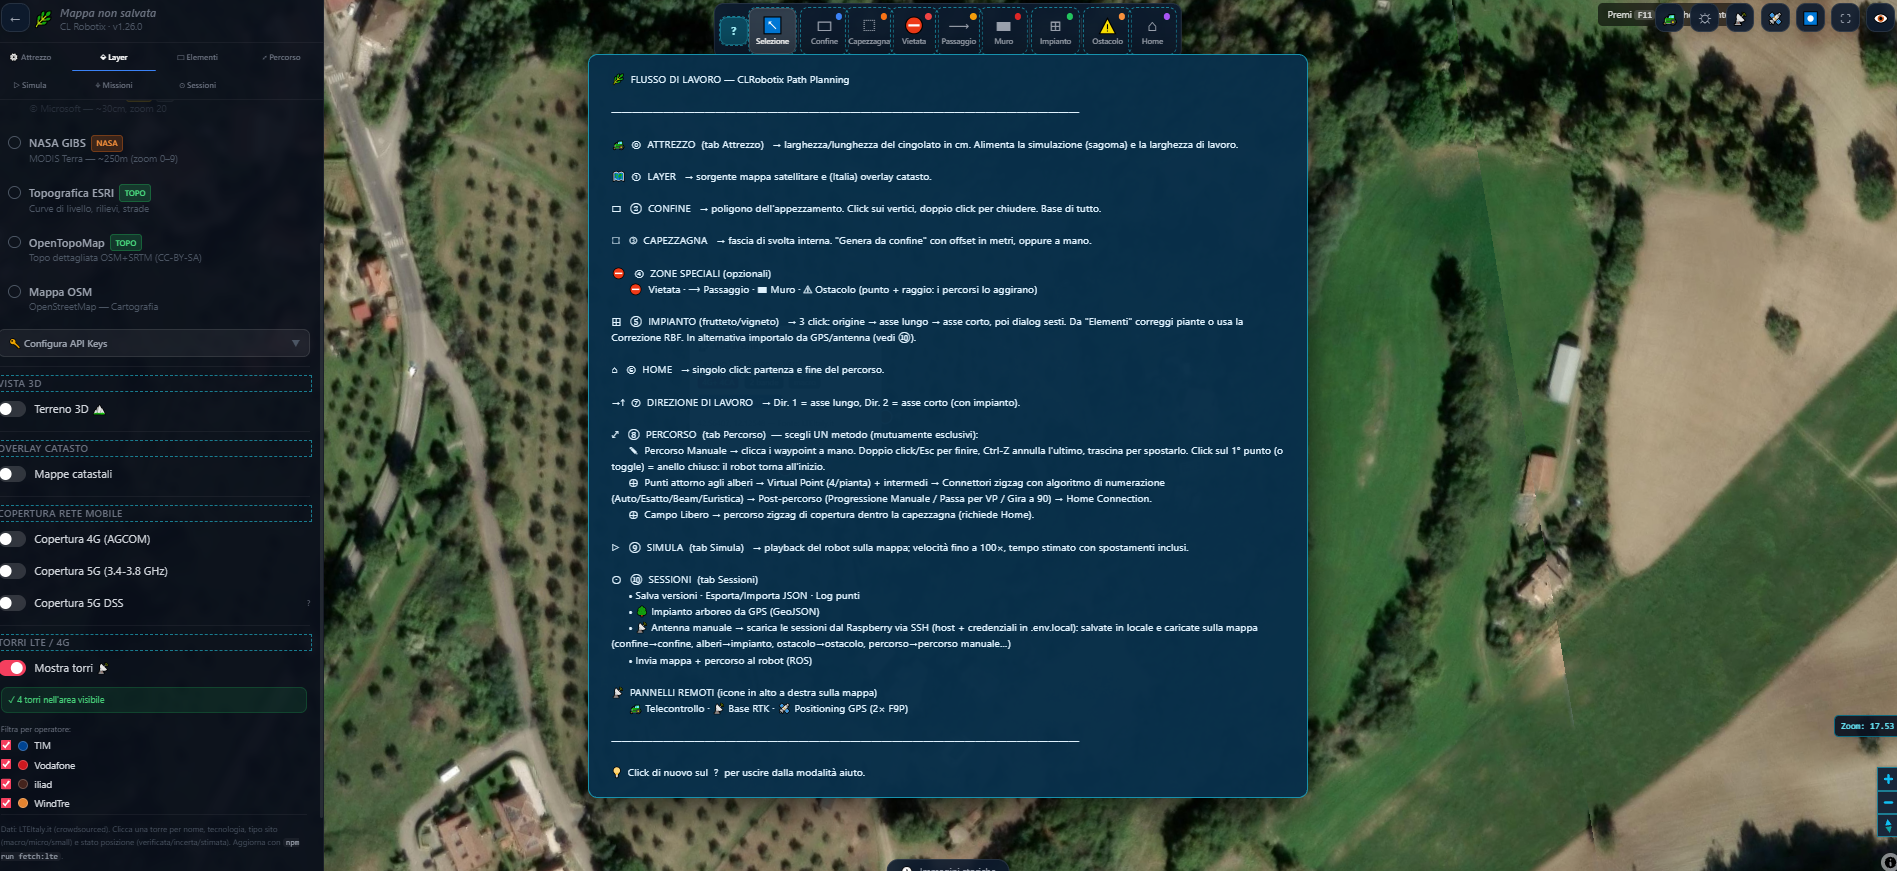
PROGETTAZIONE / SOFTWARE
Gli strumenti di disegno aiutano a definire confini, aree di manovra, ostacoli e impianti, per preparare il percorso di lavoro.
SCHERMATA DEL SOFTWARE ↗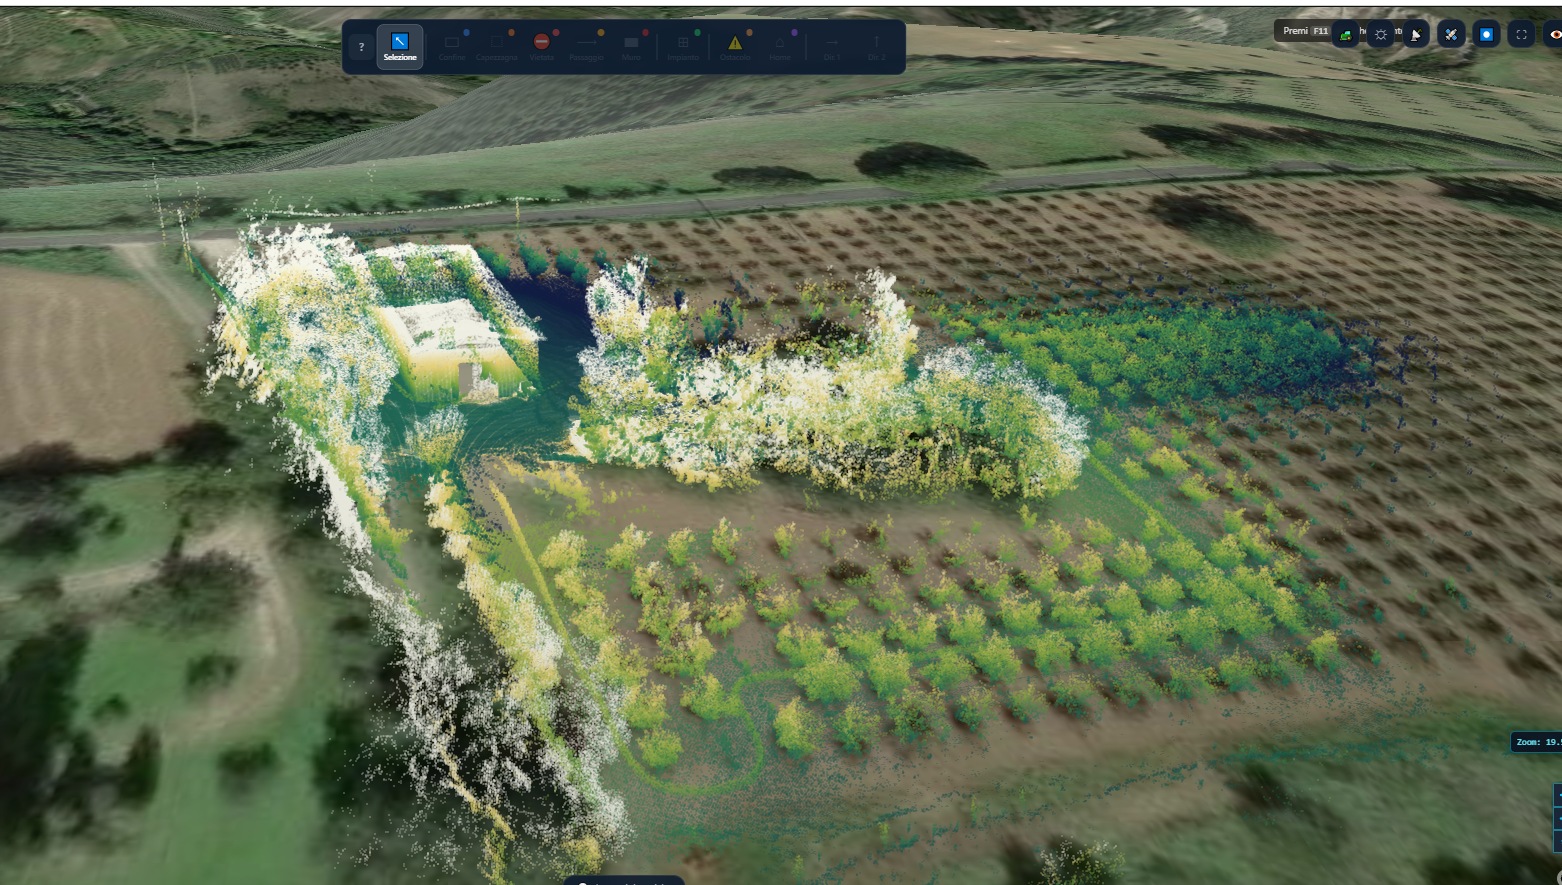
MAPPATURA / SOFTWARE
La nuvola di punti si sovrappone alla mappa del terreno: una vista del lavoro di mappatura e visualizzazione sviluppato per il progetto.
SCHERMATA DEL SOFTWARE ↗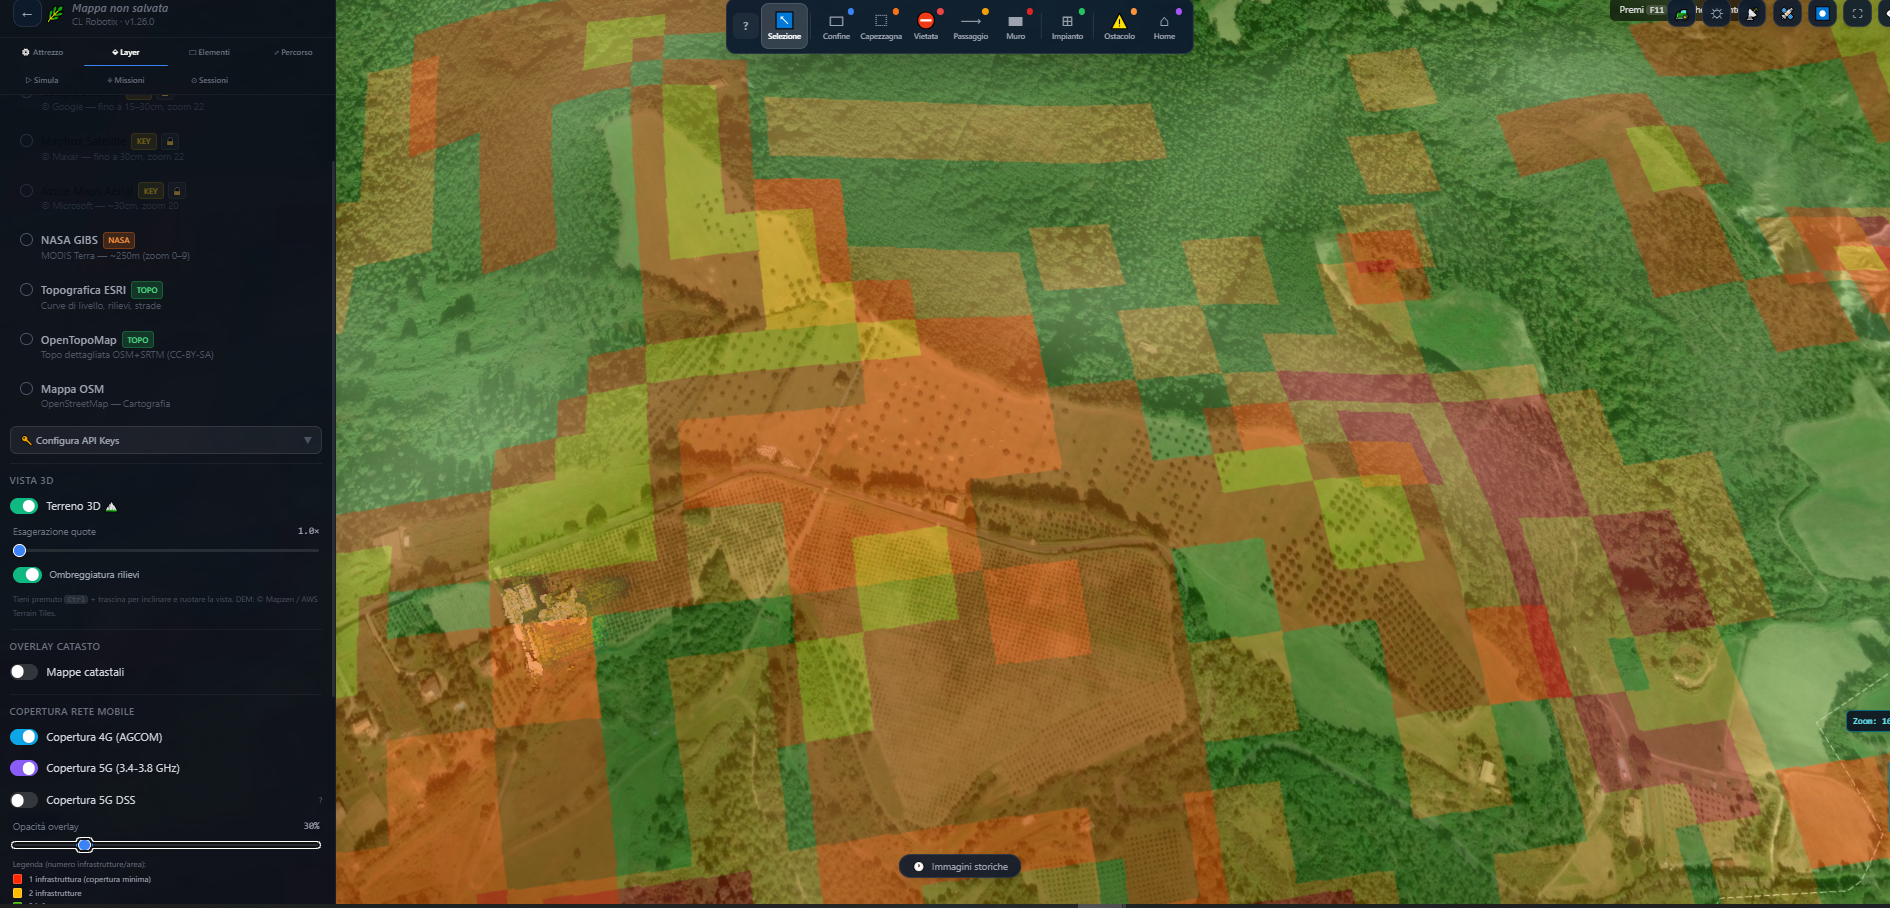
CONNETTIVITÀ / SOFTWARE
Il software permette di visualizzare sulla mappa i livelli di copertura della rete mobile, tra cui il 4G AGCOM e il 5G. Le aree colorate rappresentano i dati mostrati nella schermata.
SCHERMATA DEL SOFTWARE ↗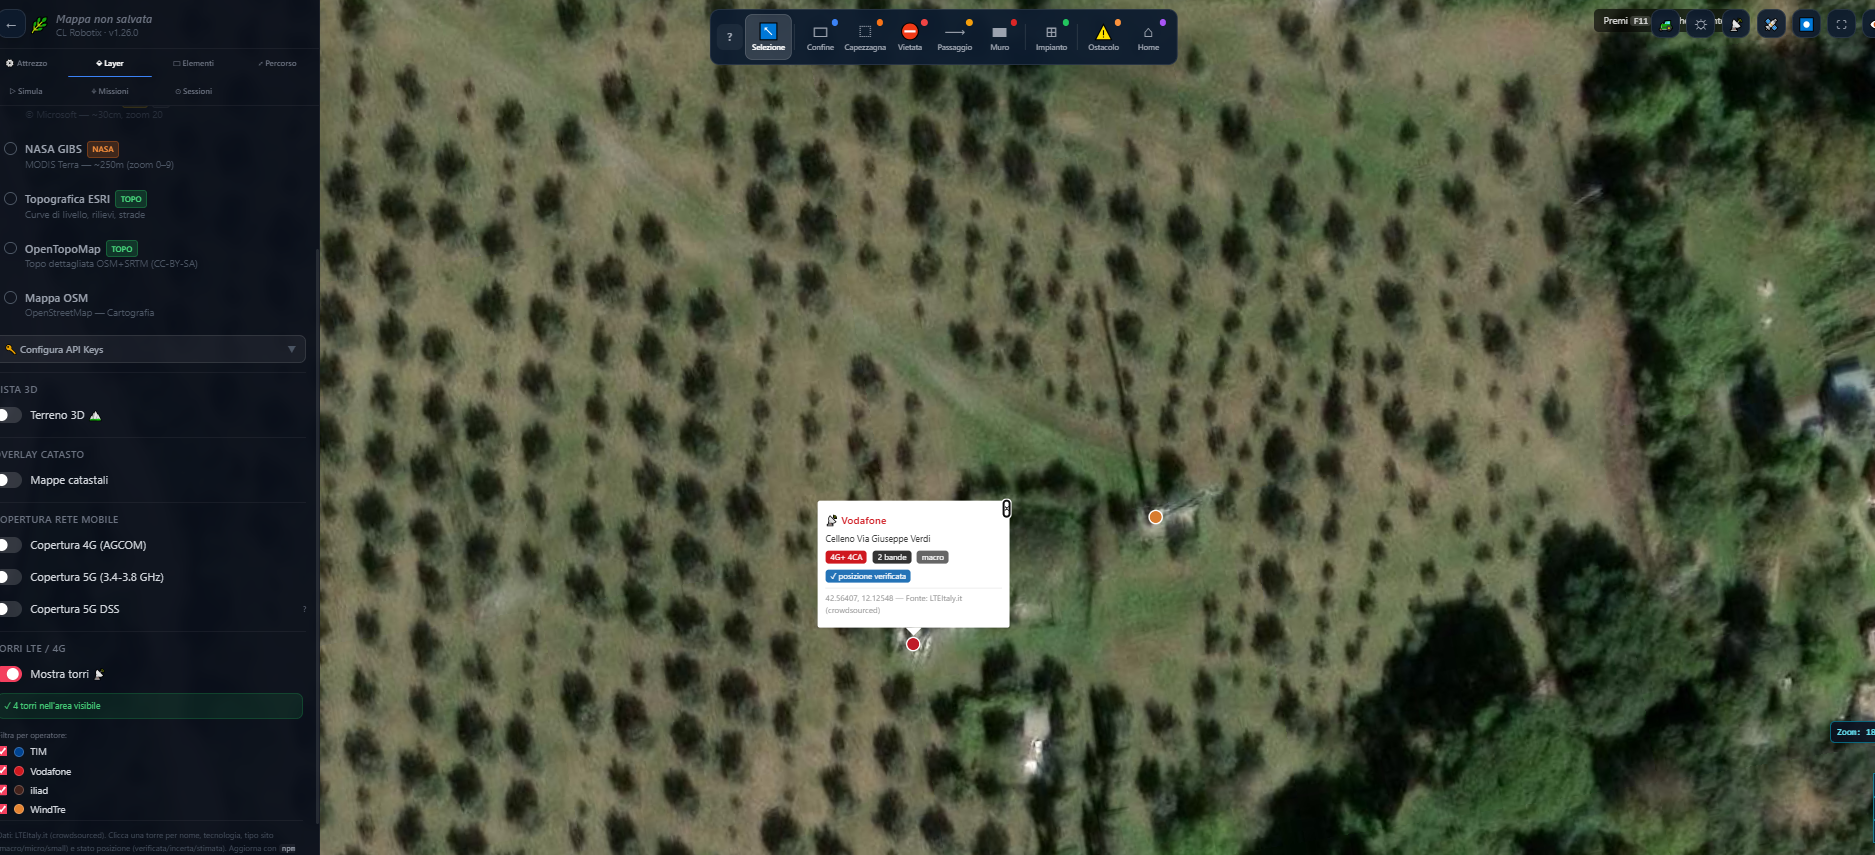
CONNETTIVITÀ / SOFTWARE
La mappa permette di visualizzare le torri della rete mobile e consultare le informazioni disponibili per ciascun sito. Fonte dei dati mostrati: LTEItaly.it, raccolti dalla comunità.
SCHERMATA DEL SOFTWARE ↗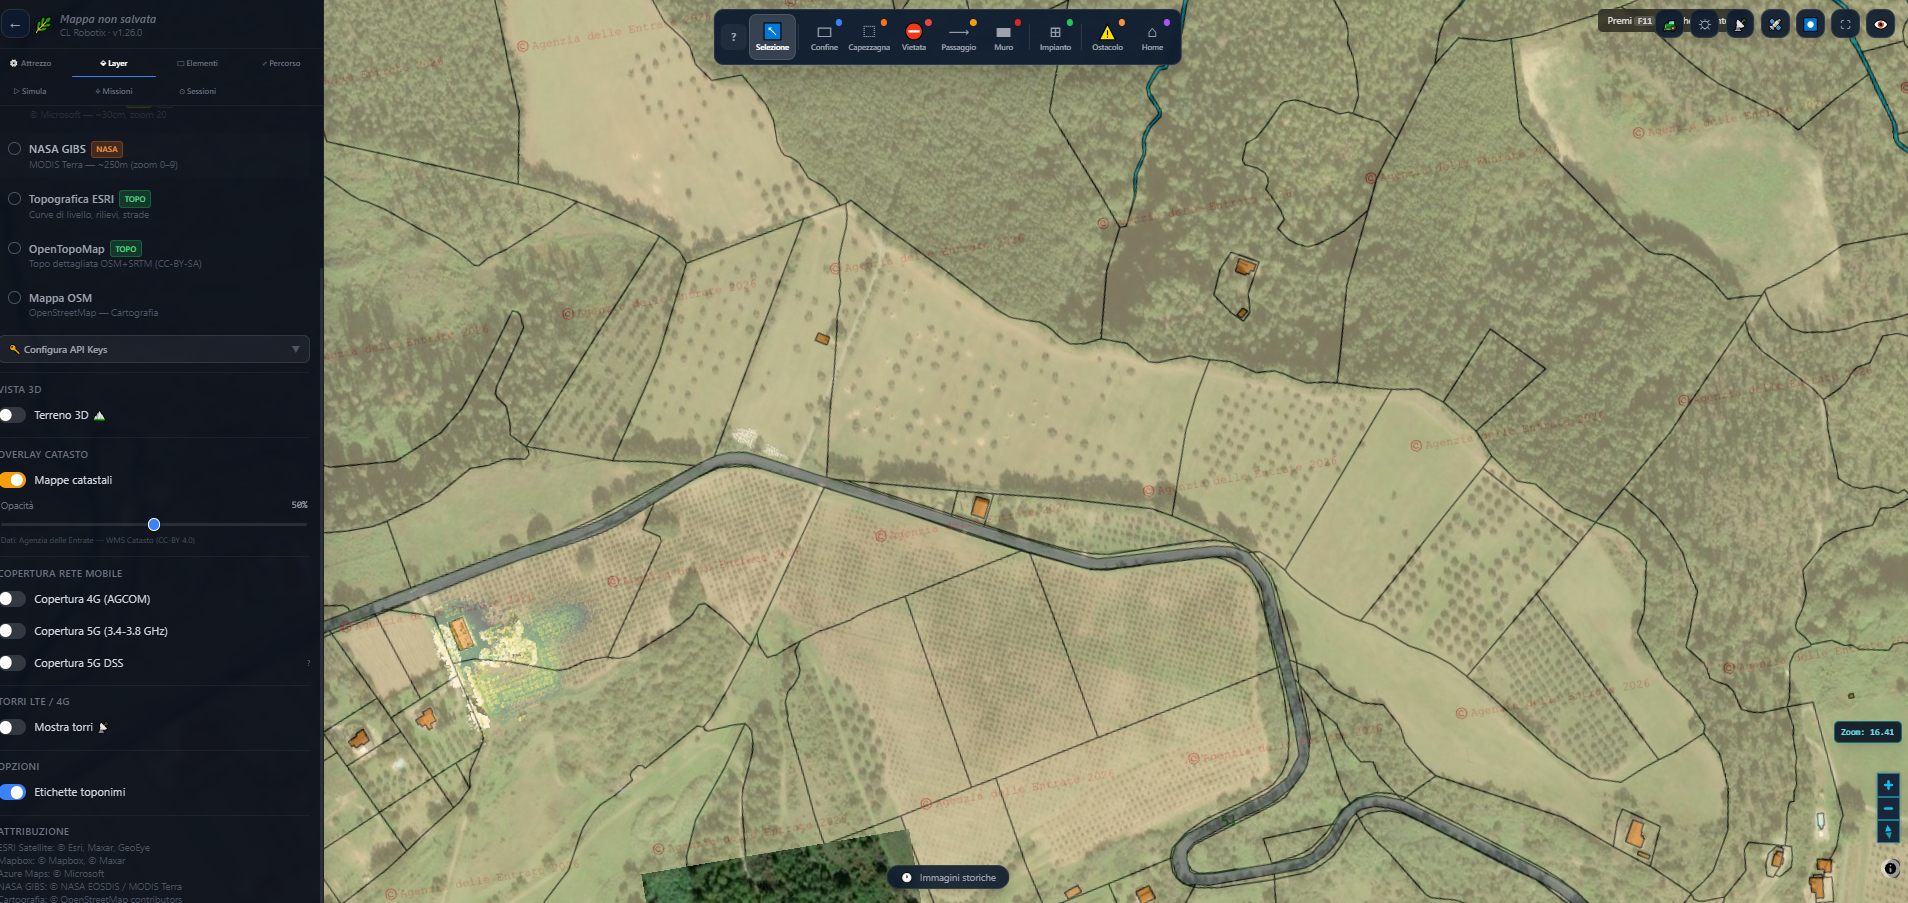
CARTOGRAFIA / SOFTWARE
Il livello catastale si sovrappone alla mappa per visualizzare i confini delle particelle insieme al territorio. Dati catastali: Agenzia delle Entrate, servizio WMS Catasto (CC BY 4.0).
SCHERMATA DEL SOFTWARE ↗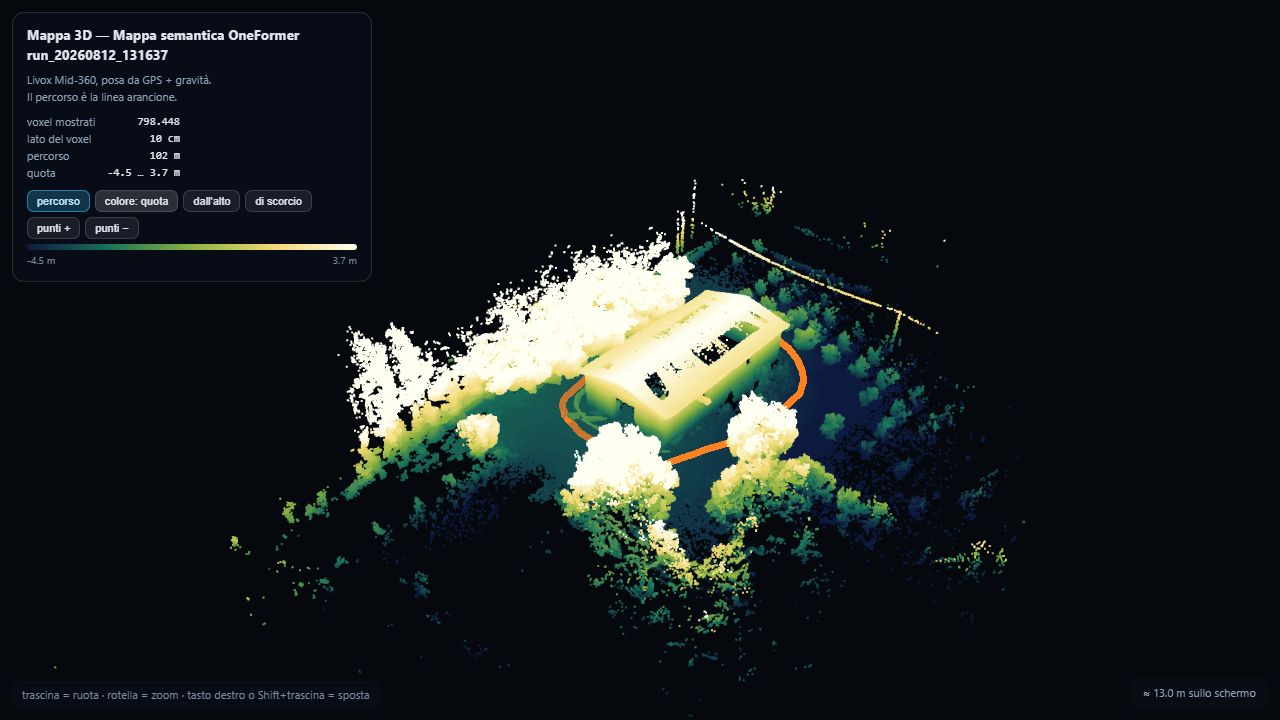
04 / MAPPATURA 3D
La nuvola di punti ricostruisce in tre dimensioni l’ambiente rilevato dal sensore LiDAR. La linea arancione mostra il percorso associato al rilievo.
VISTA DI UNA SESSIONE DI SVILUPPO ↗Schermate del software CLRobotix da uno scenario di sviluppo. Mappe: © Esri, Maxar, GeoEye; © OpenStreetMap contributors. Copertura 4G: AGCOM. Torri radio: LTEItaly.it (dati raccolti dalla comunità). Dati catastali: Agenzia delle Entrate, WMS Catasto (CC BY 4.0).
STUDIO DI DESIGN / ARCHIVIO PROGETTUALE
Un percorso attraverso i materiali dello studio: dalle prime proposte alle tavole del concept, fino alla rappresentazione tridimensionale più dettagliata.
Forme, proporzioni e colori esplorati attraverso diverse proposte per il mezzo a sei ruote.
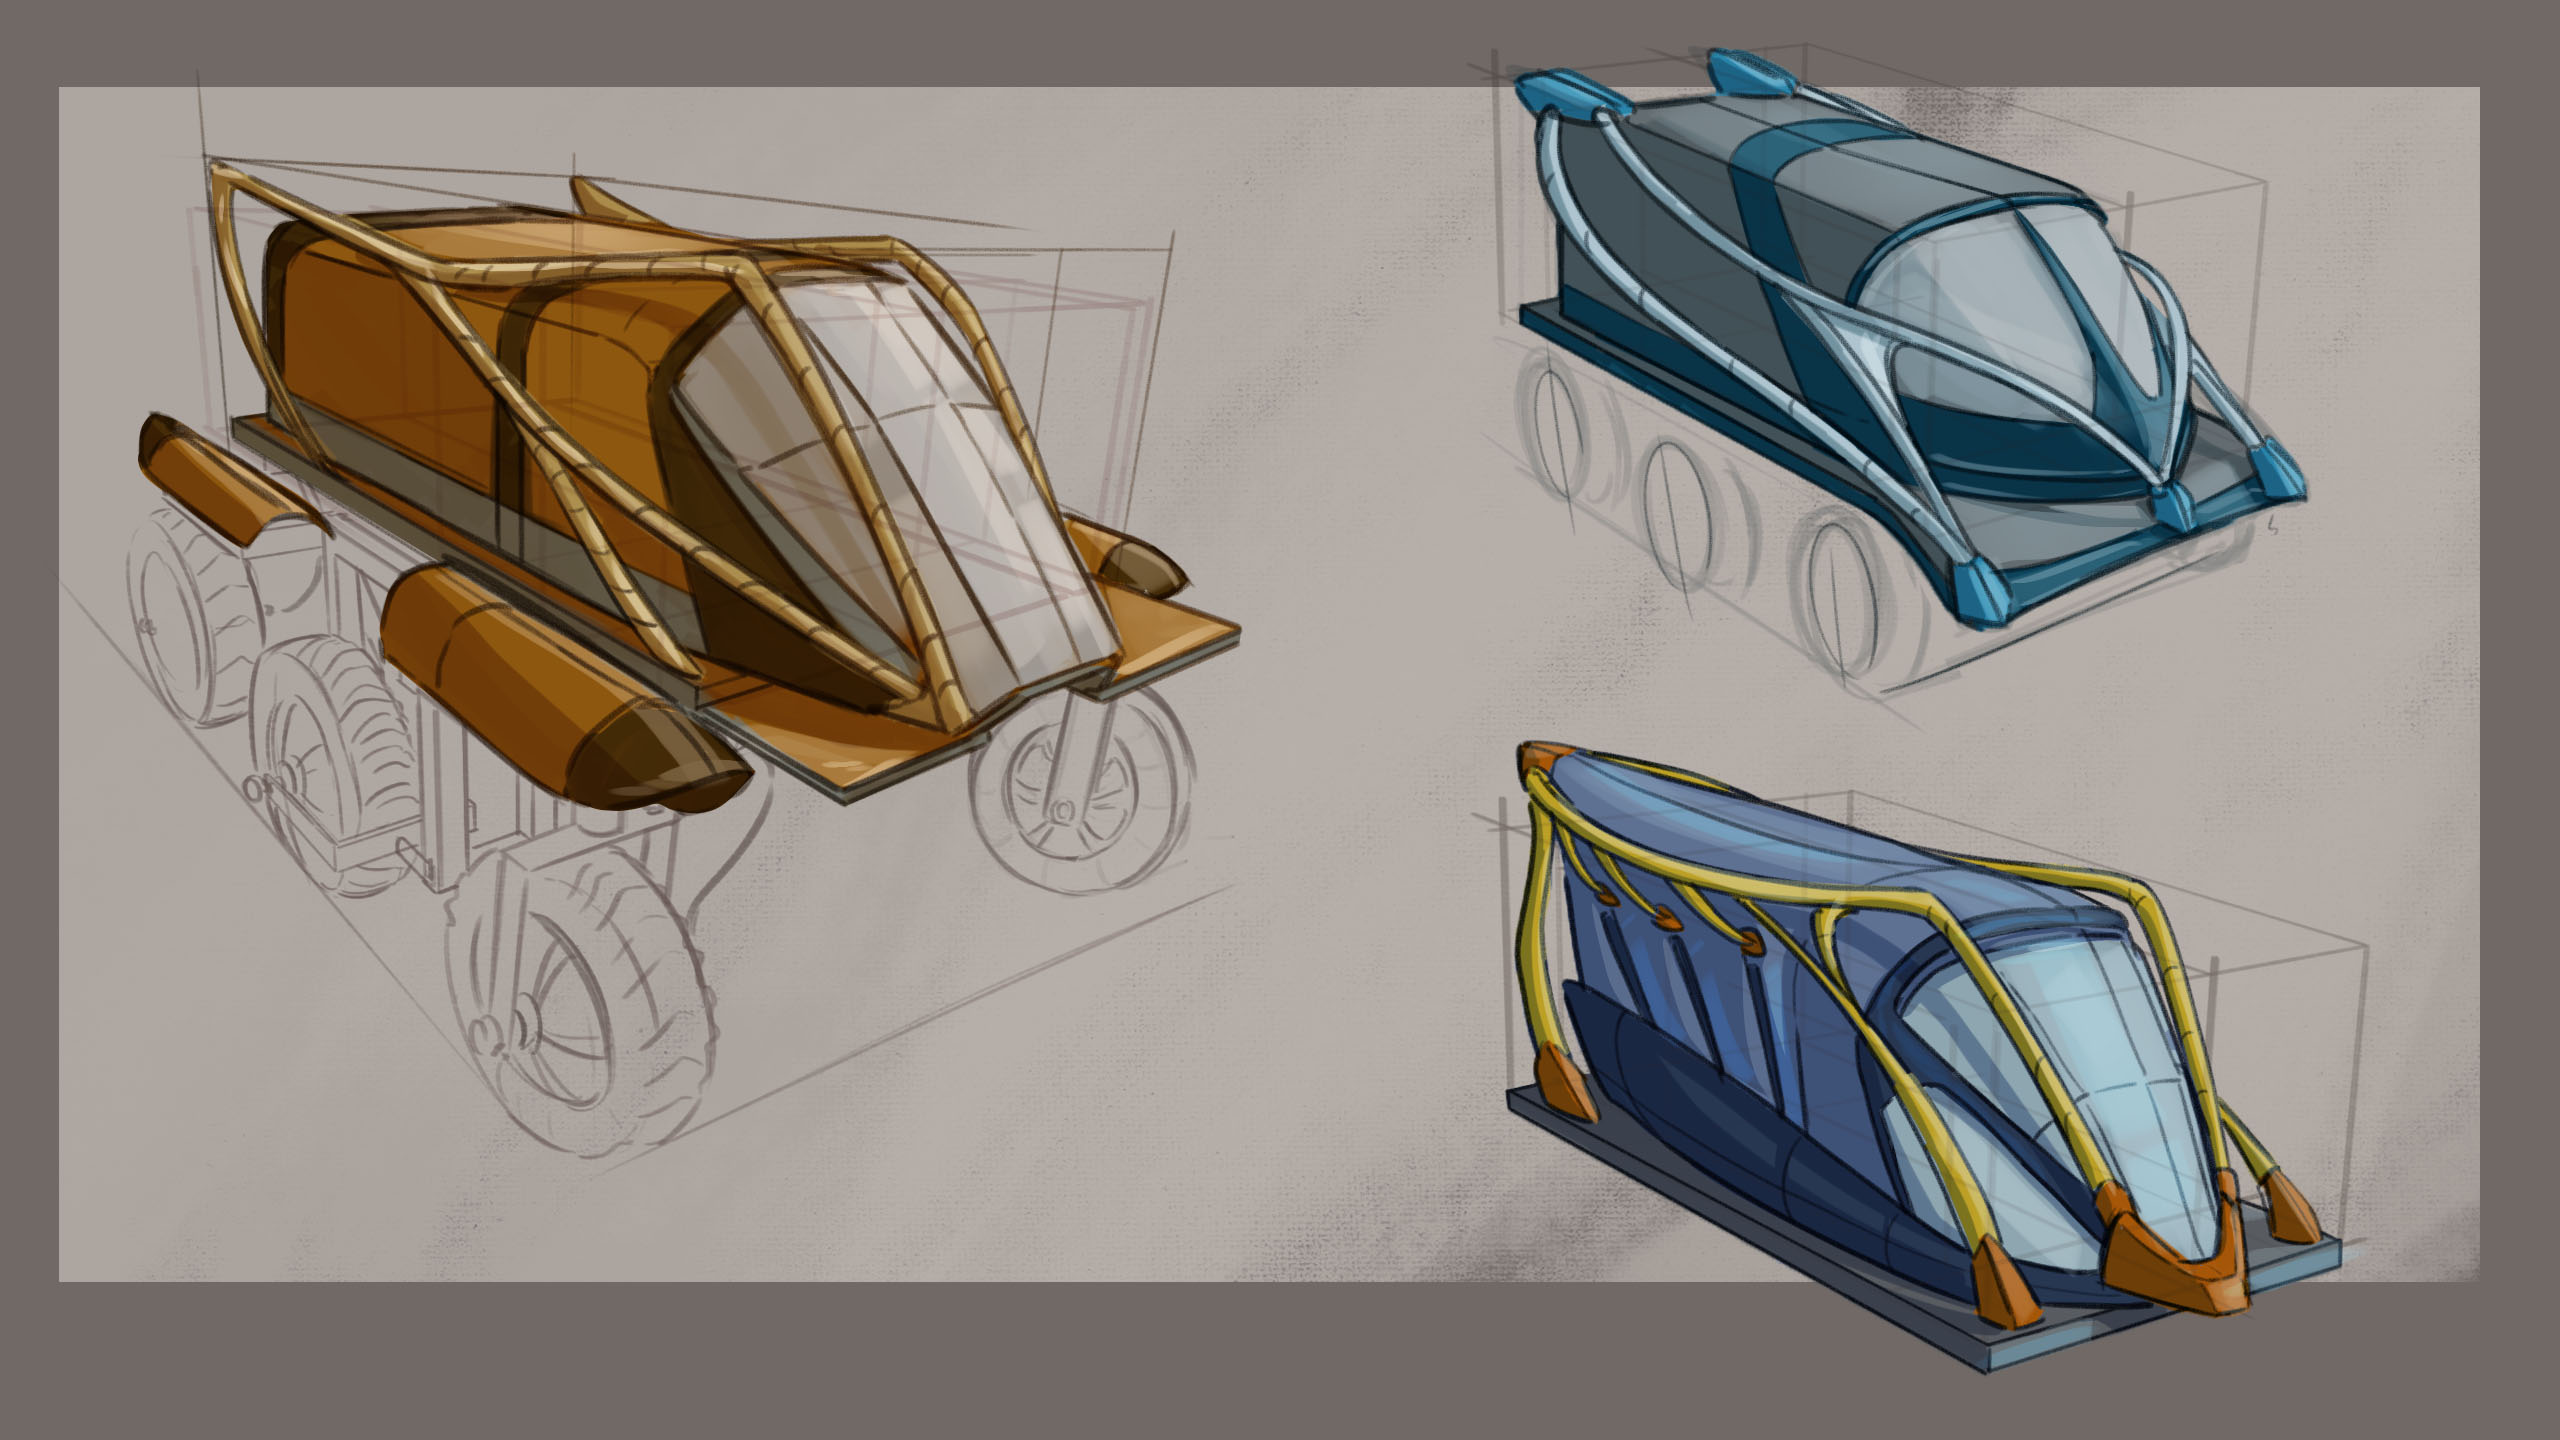
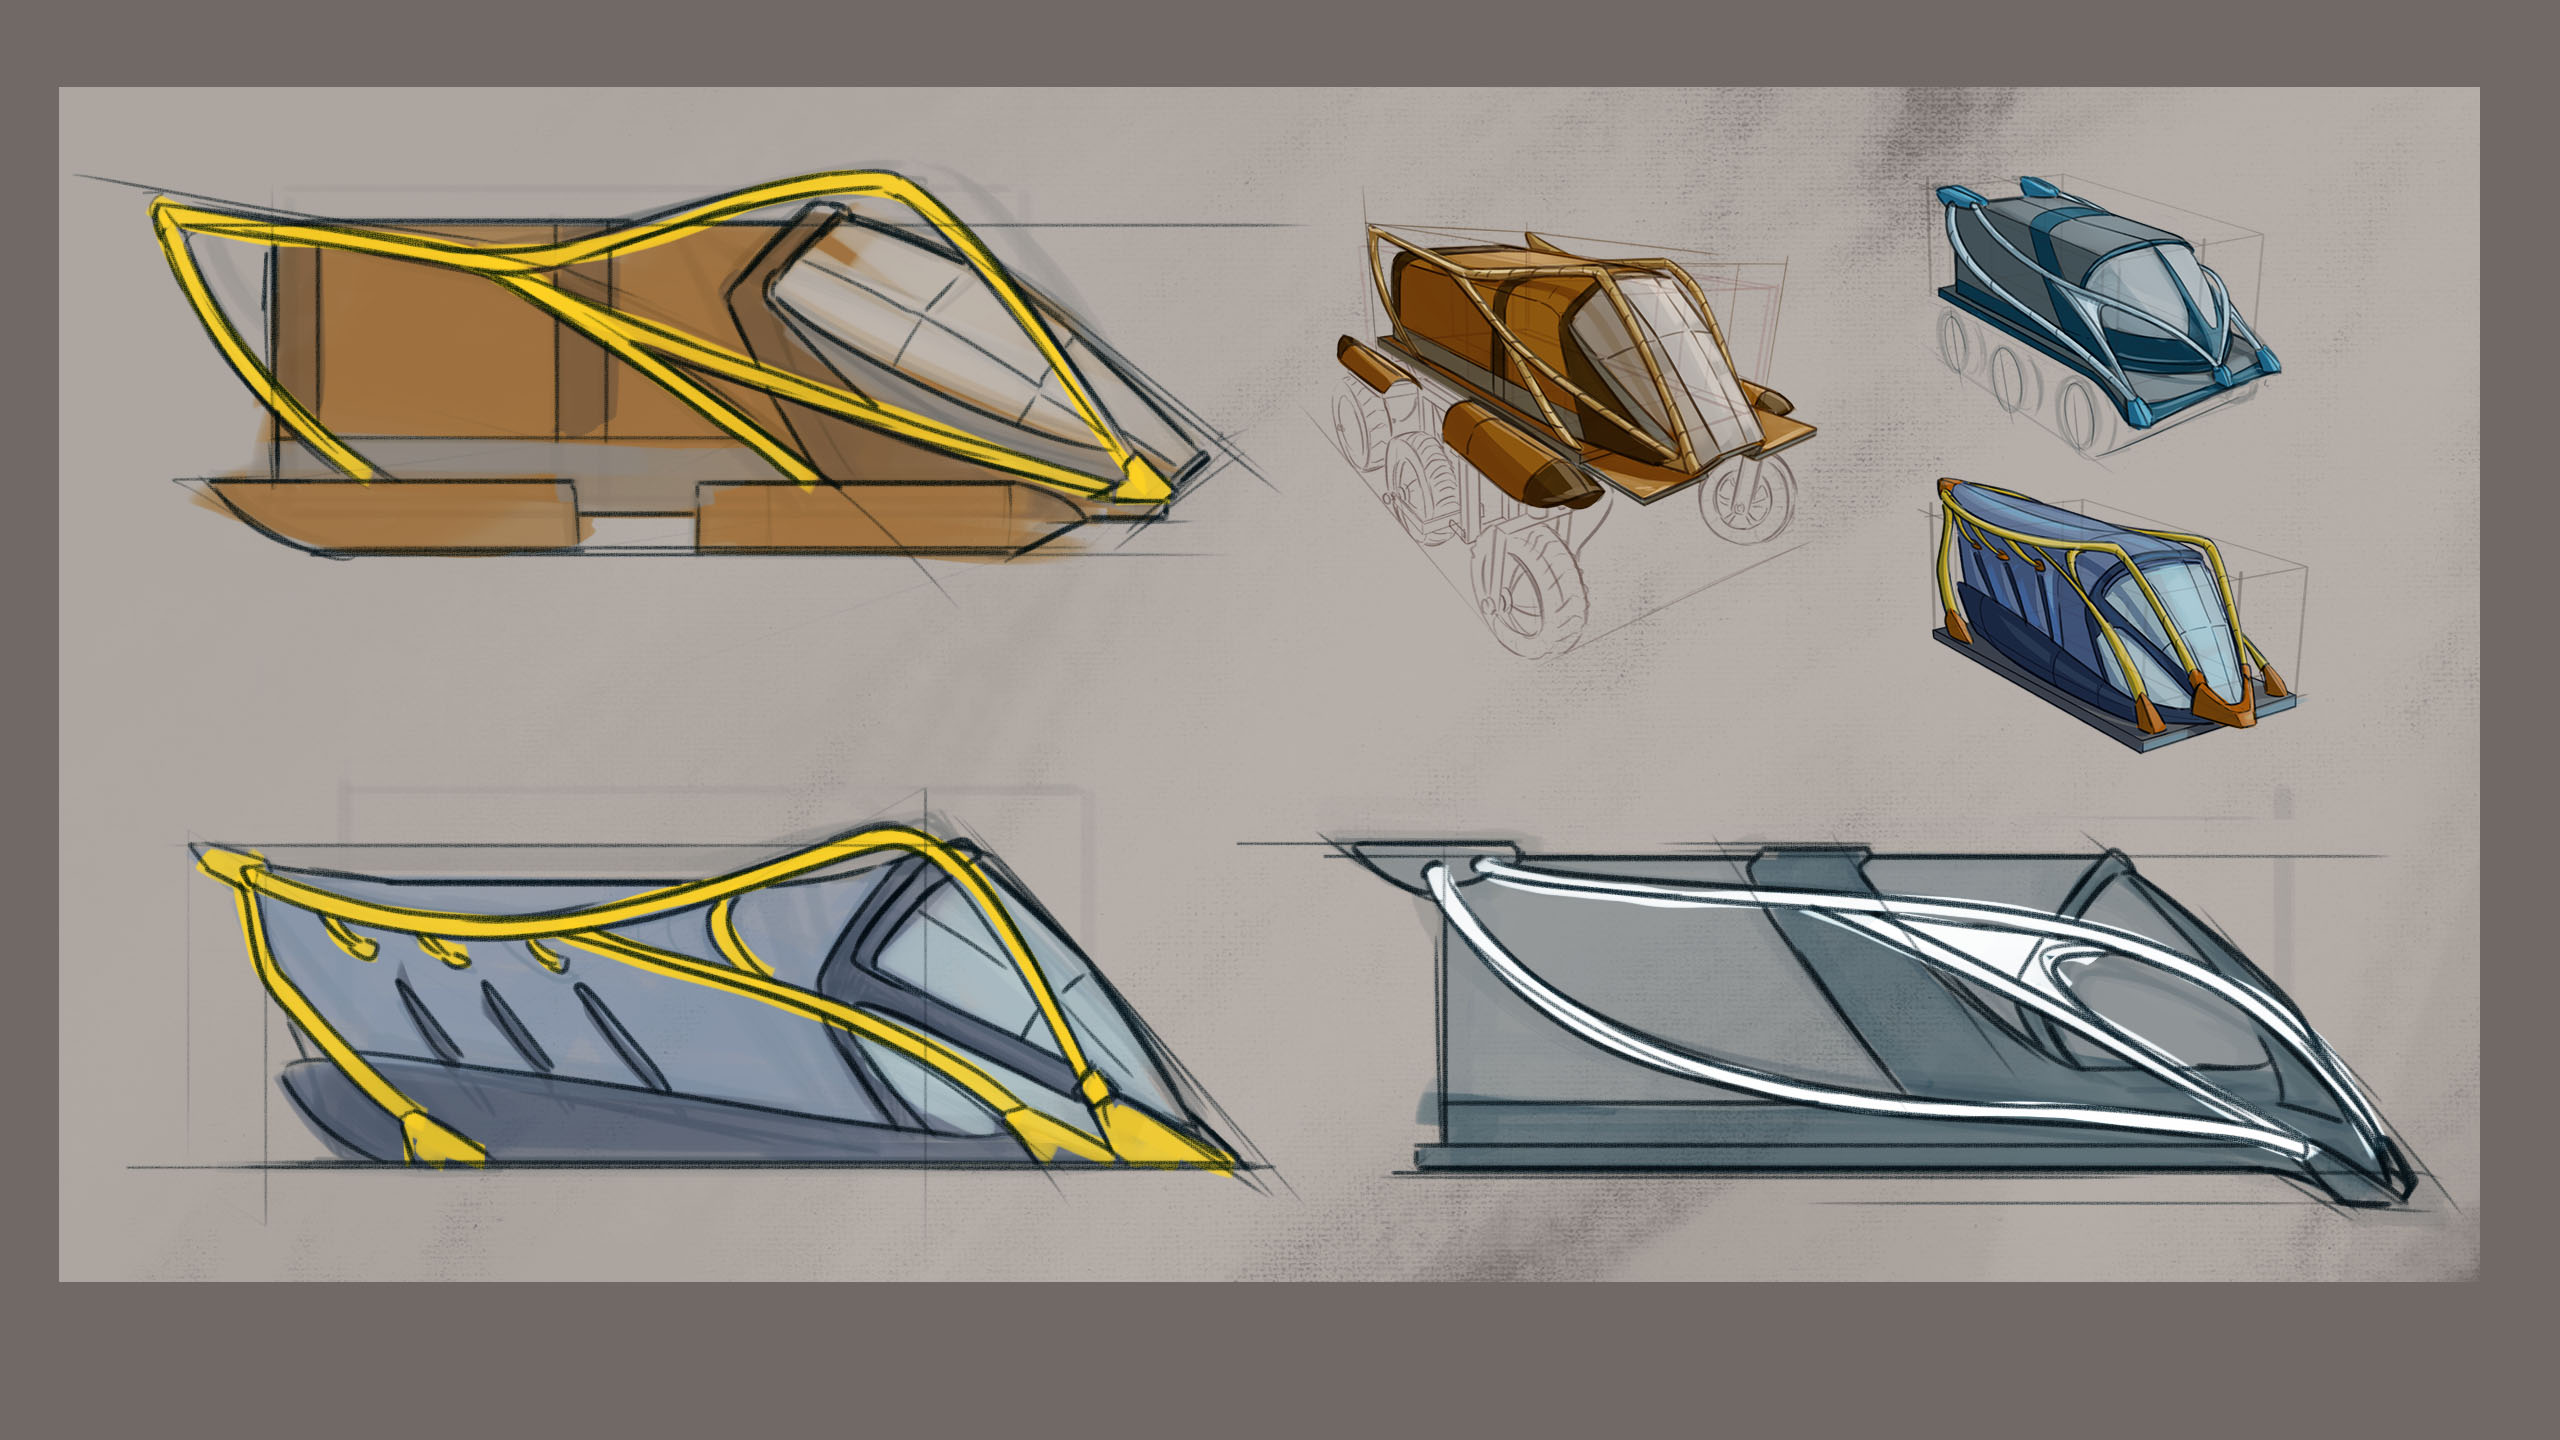
Viste e studi dei volumi aiutano a definire l’organizzazione e il carattere del veicolo.
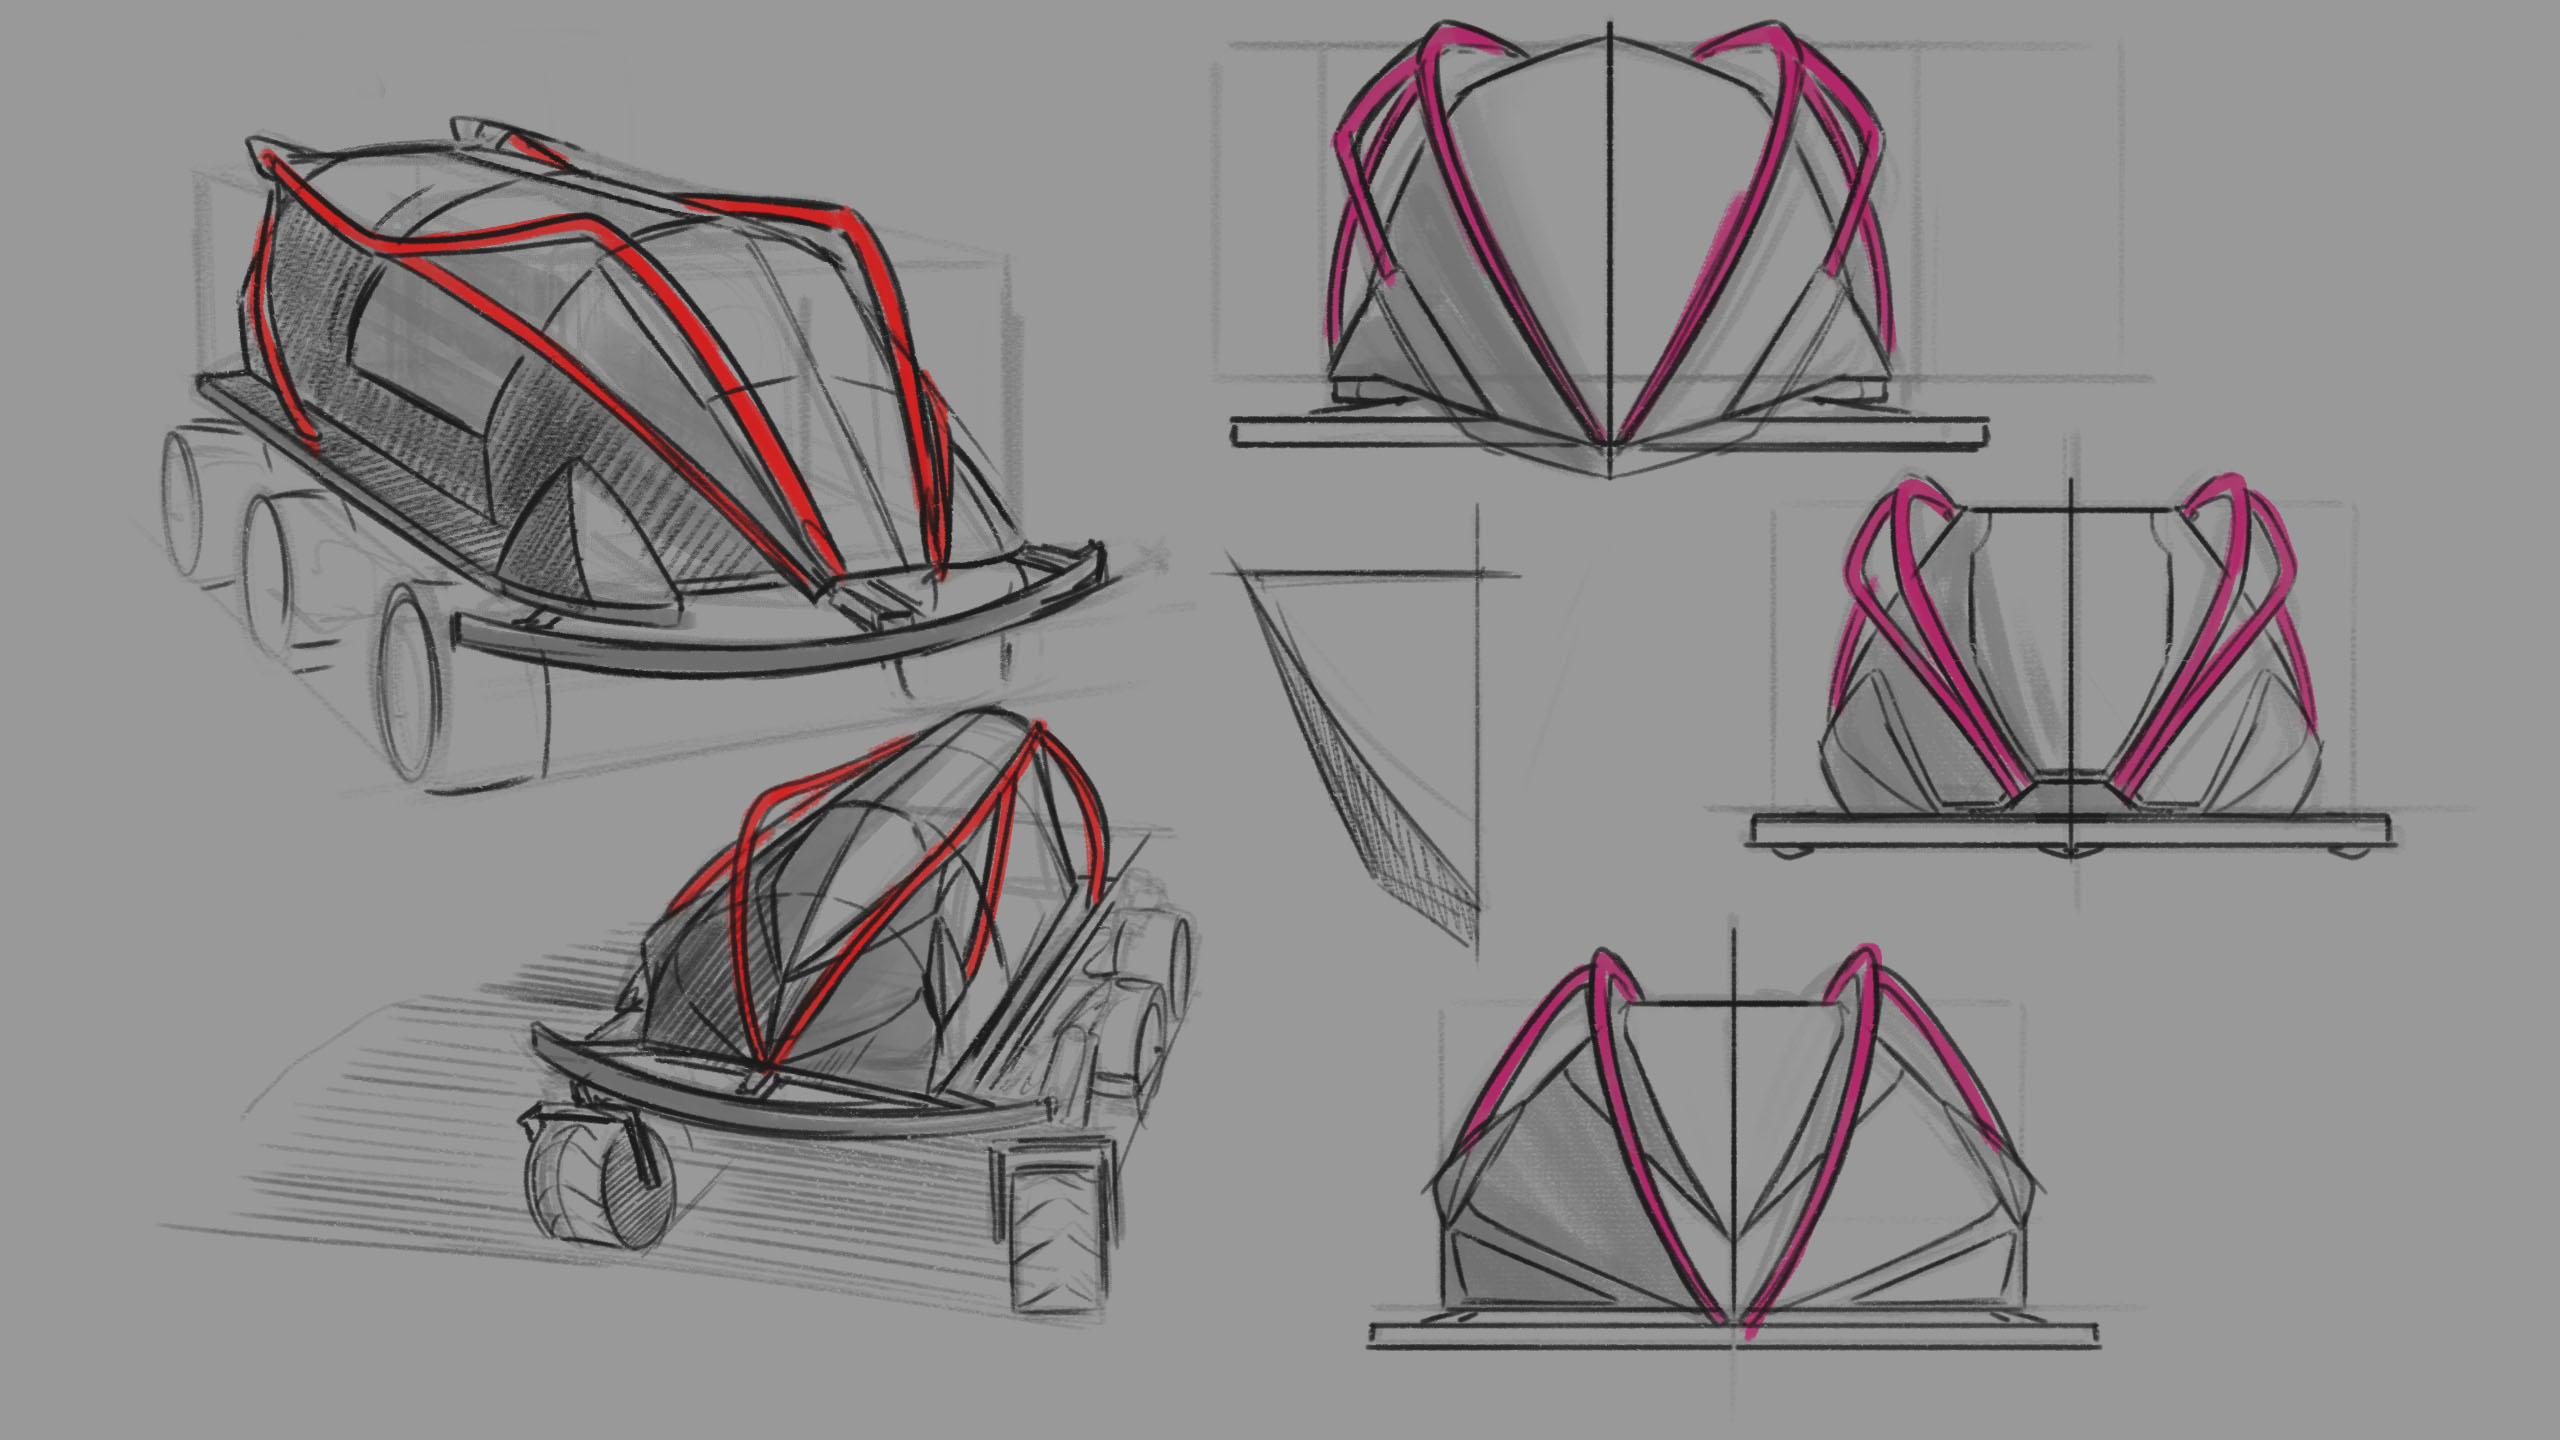
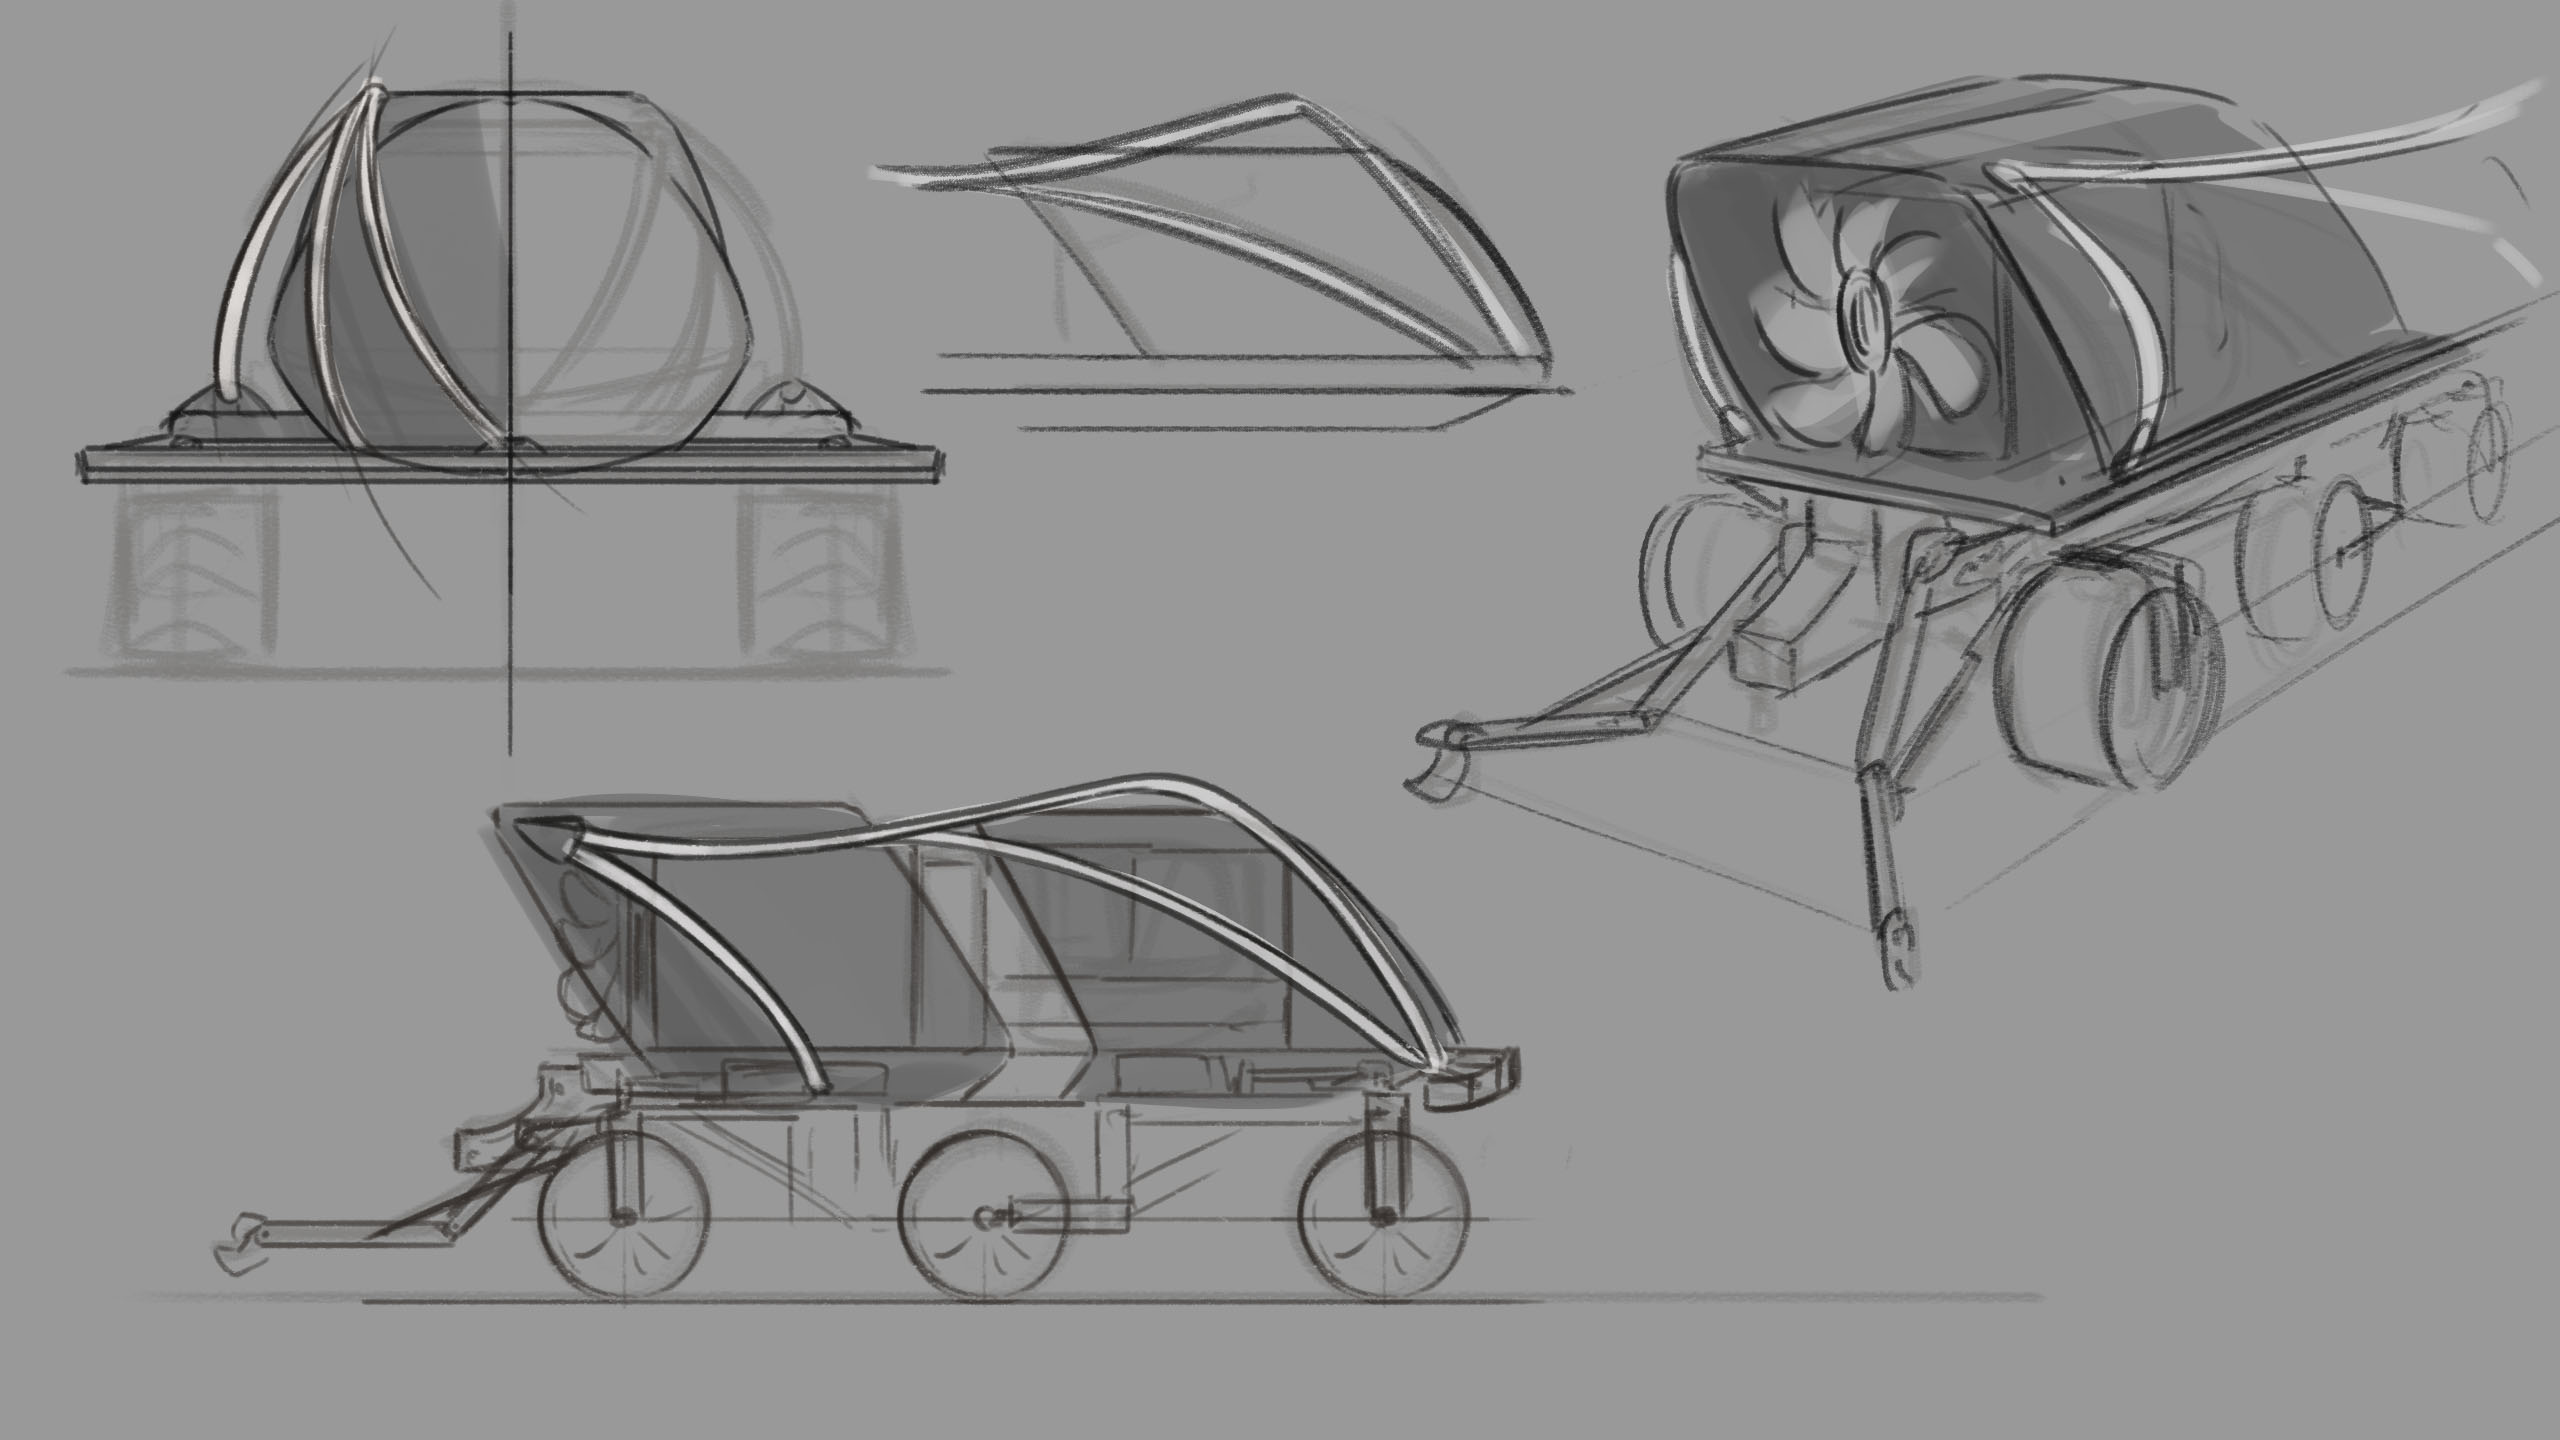
Una serie di variazioni esplora la relazione tra la struttura, le ruote e le linee della carrozzeria.
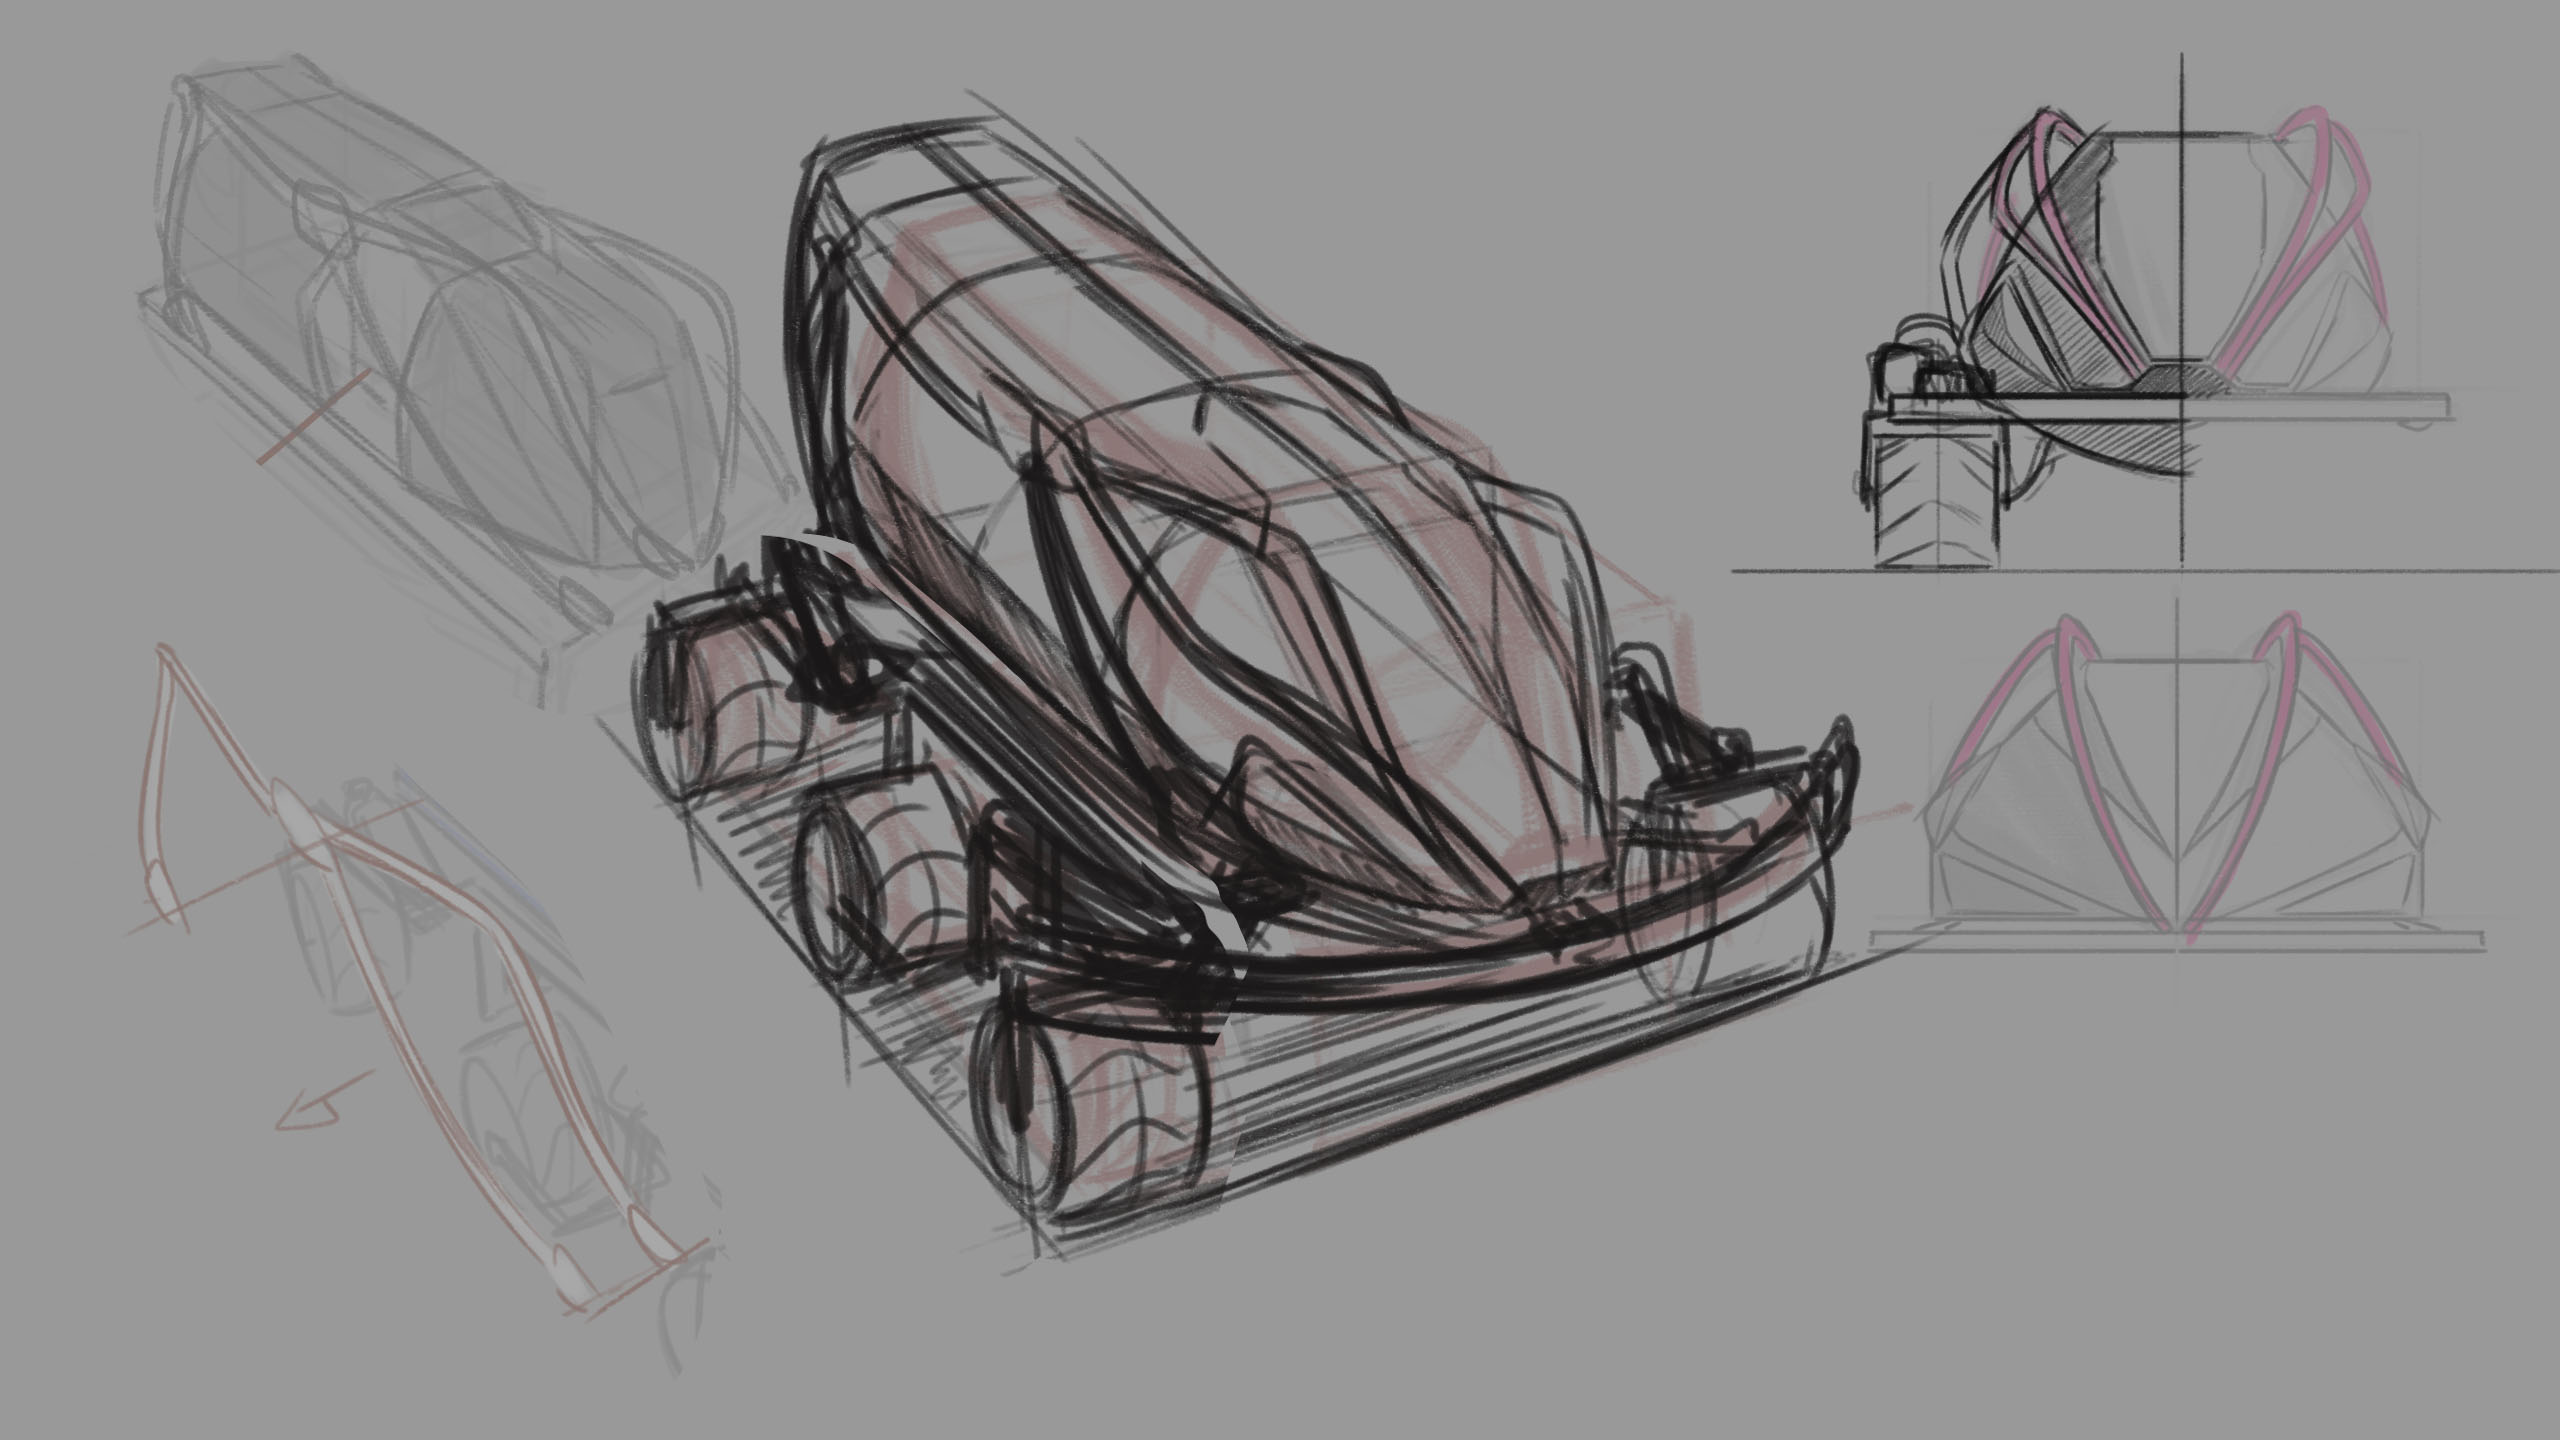
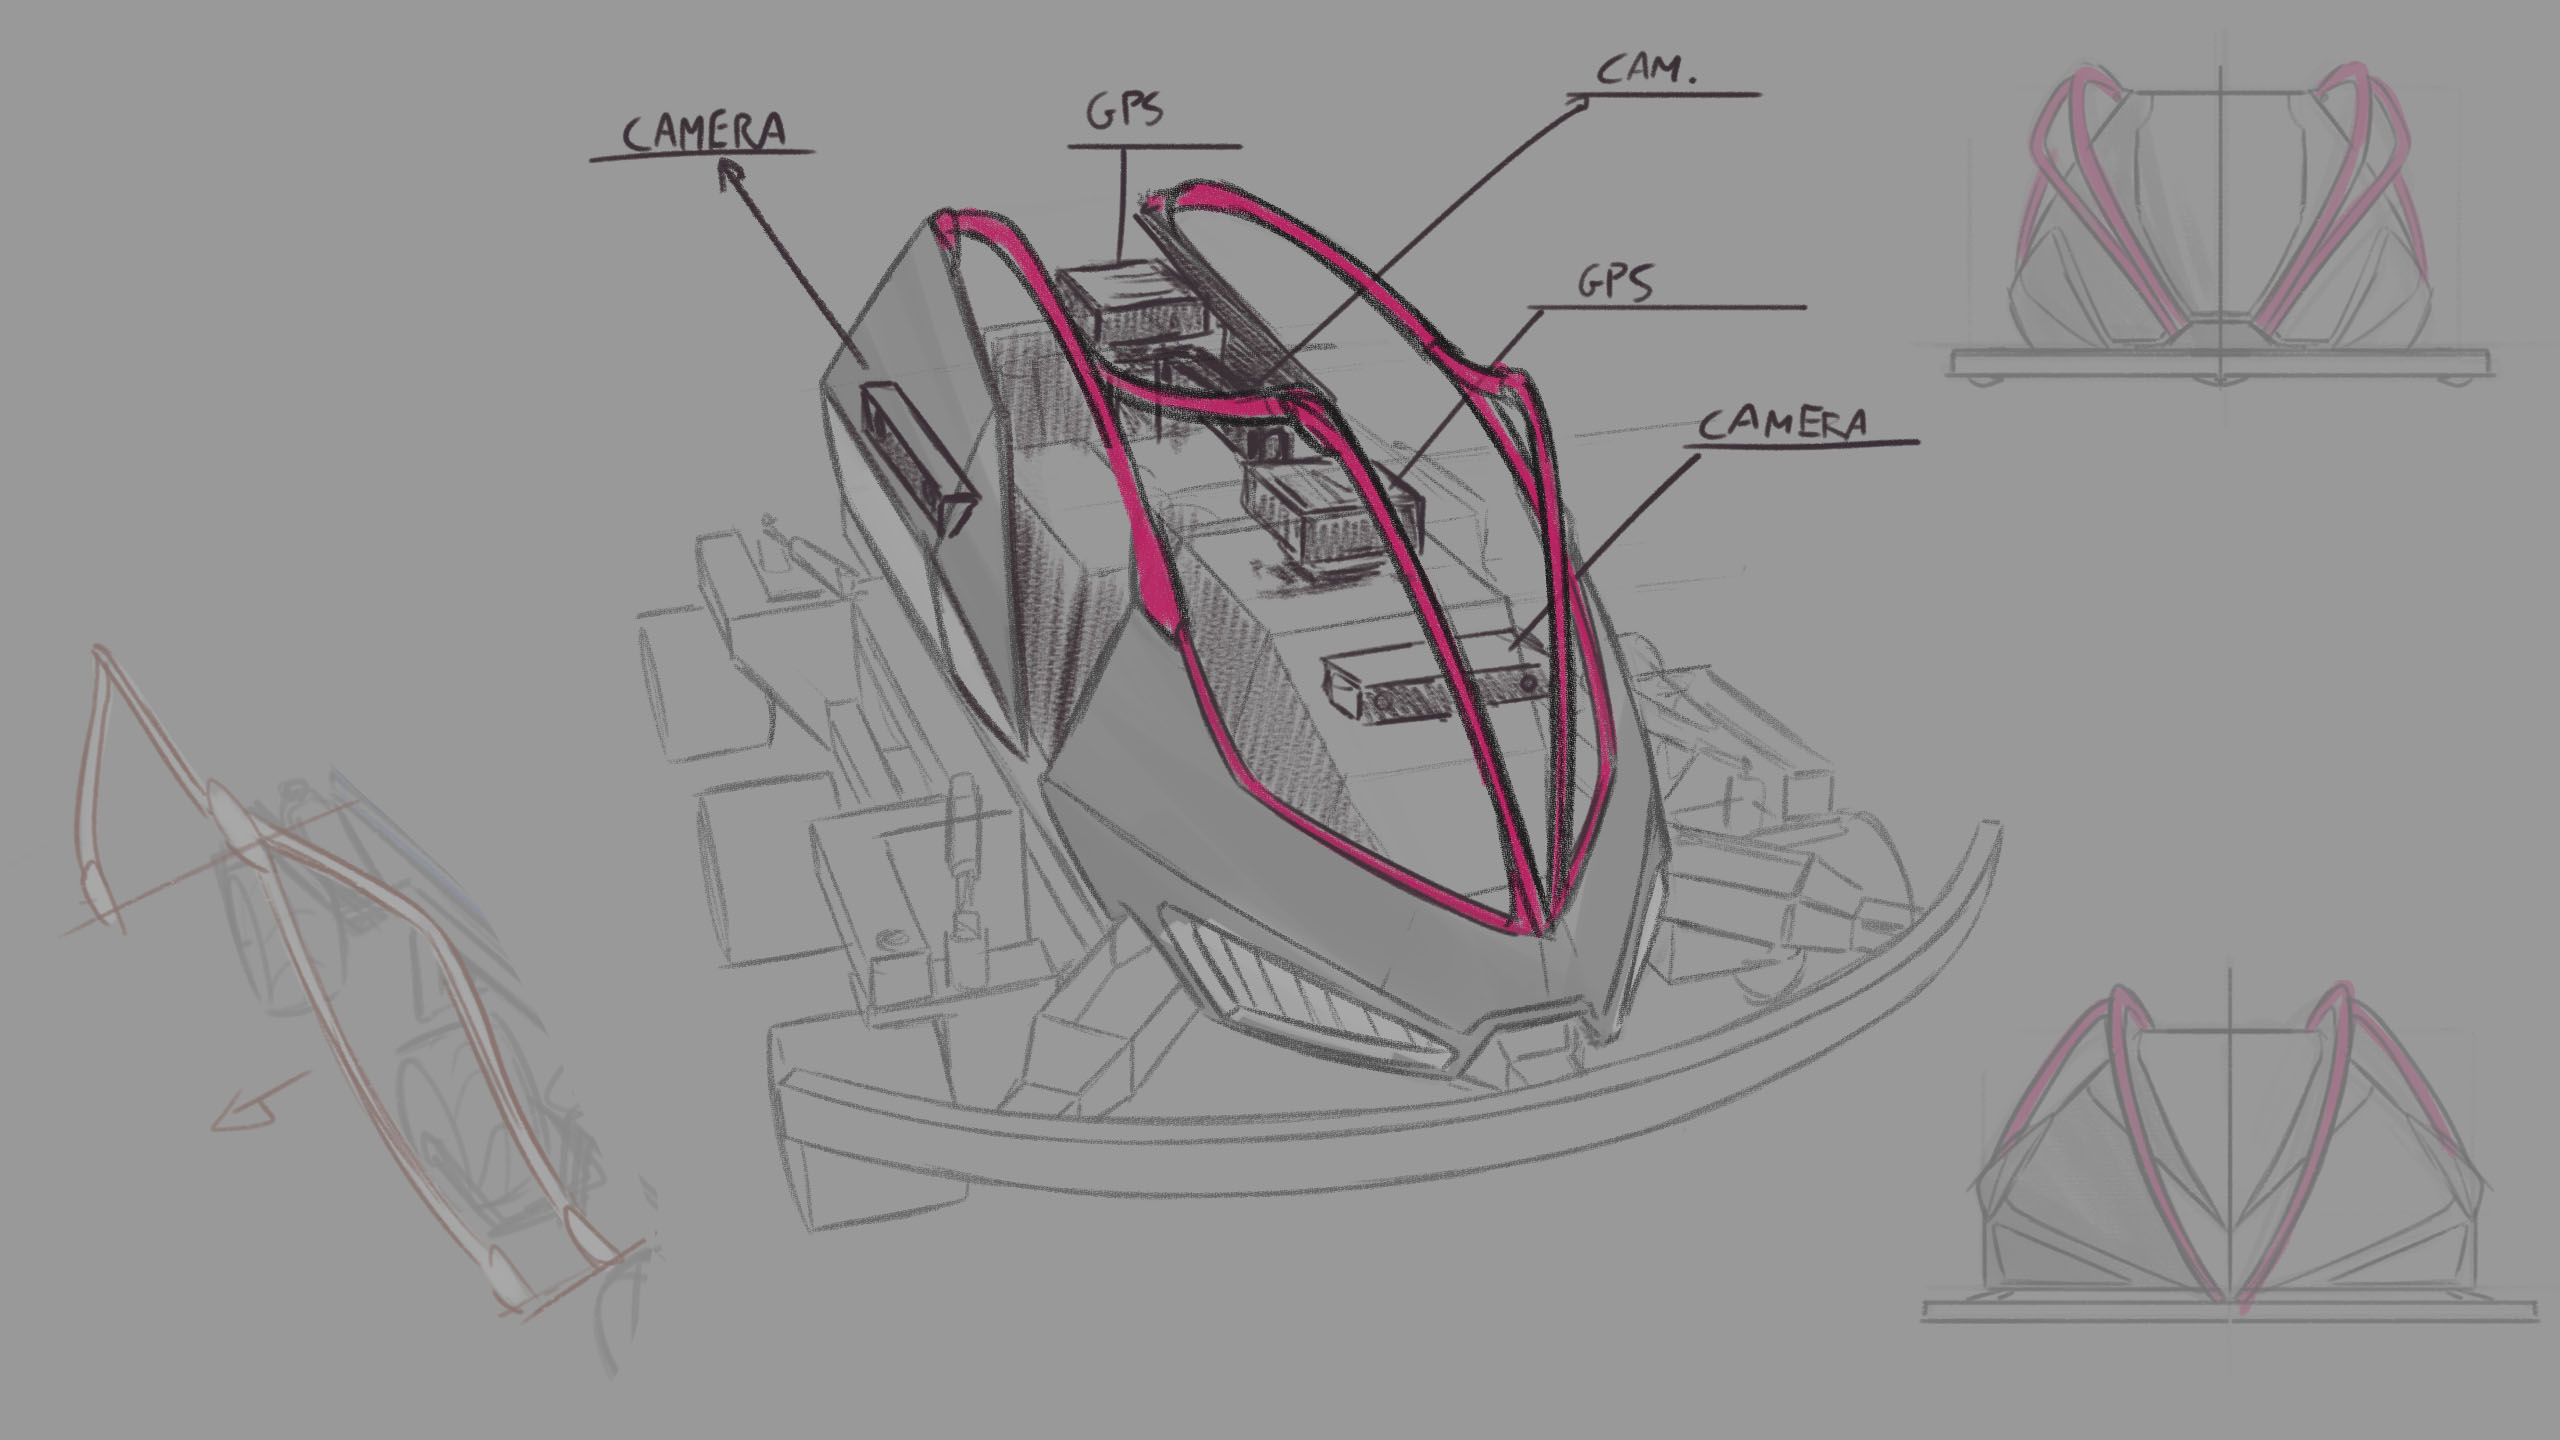
Il concept si definisce attraverso viste prospettiche, laterali e dall’alto, con i caratteristici dettagli dorati.
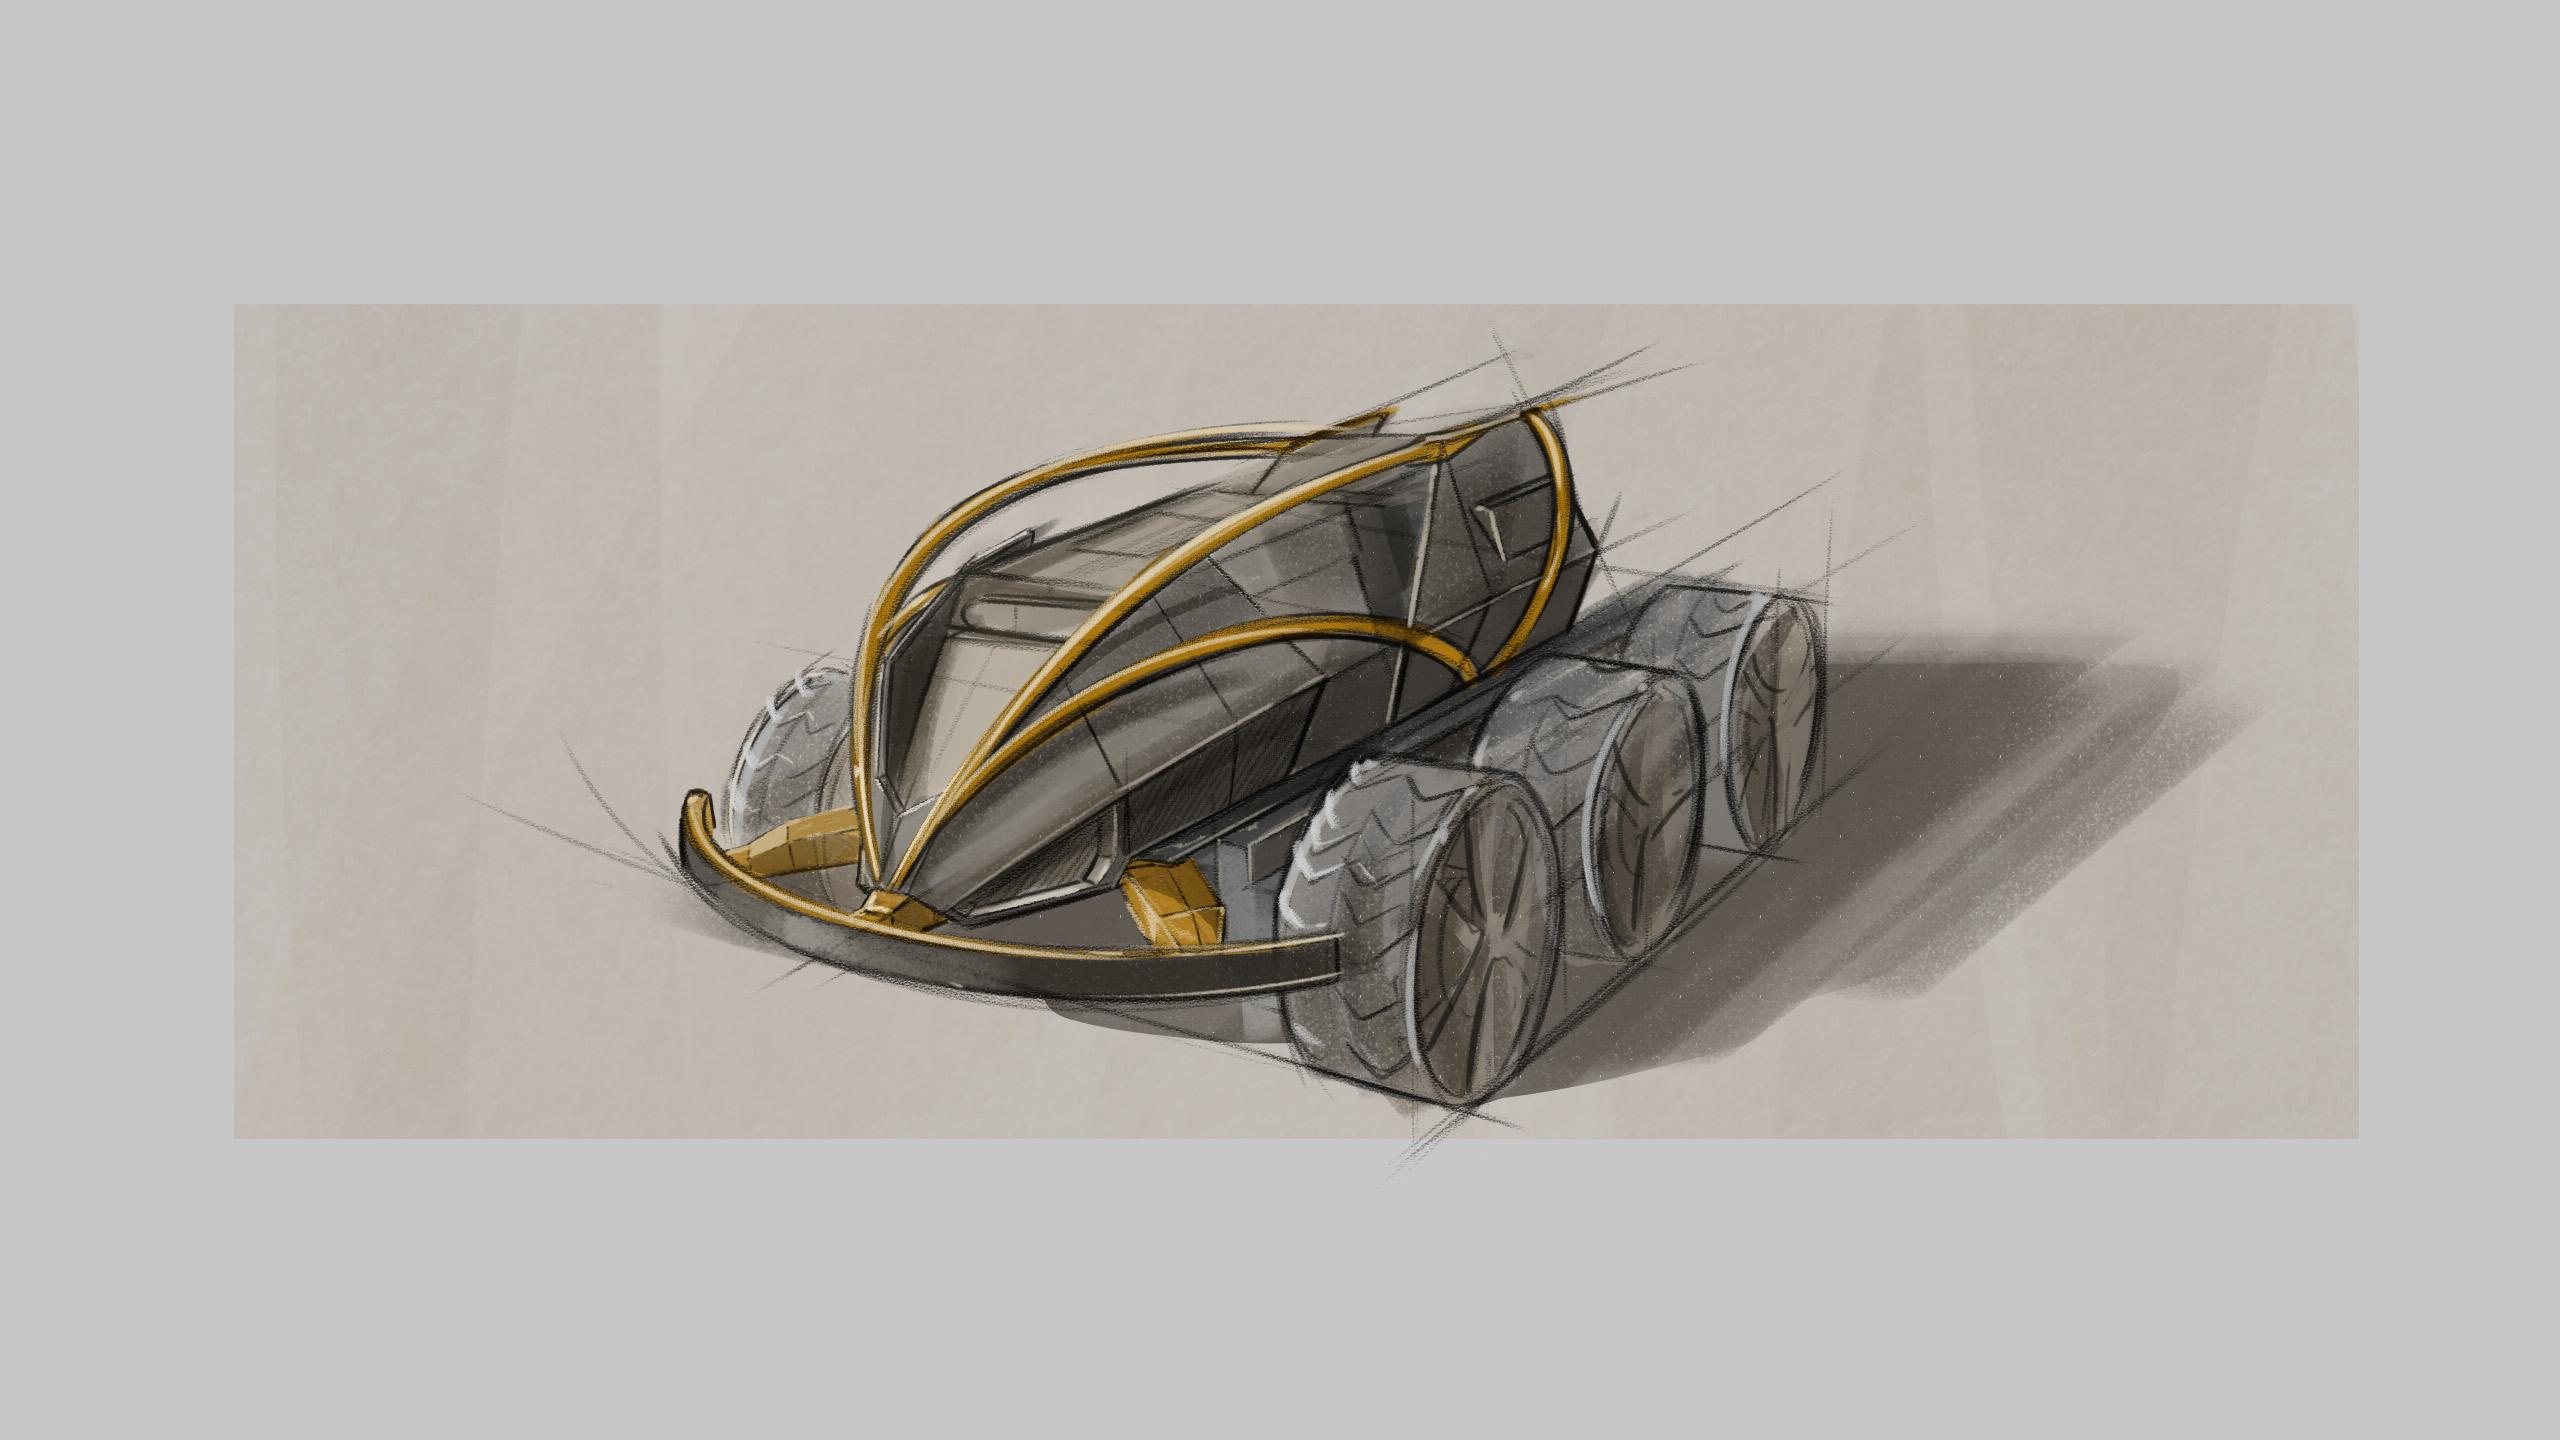
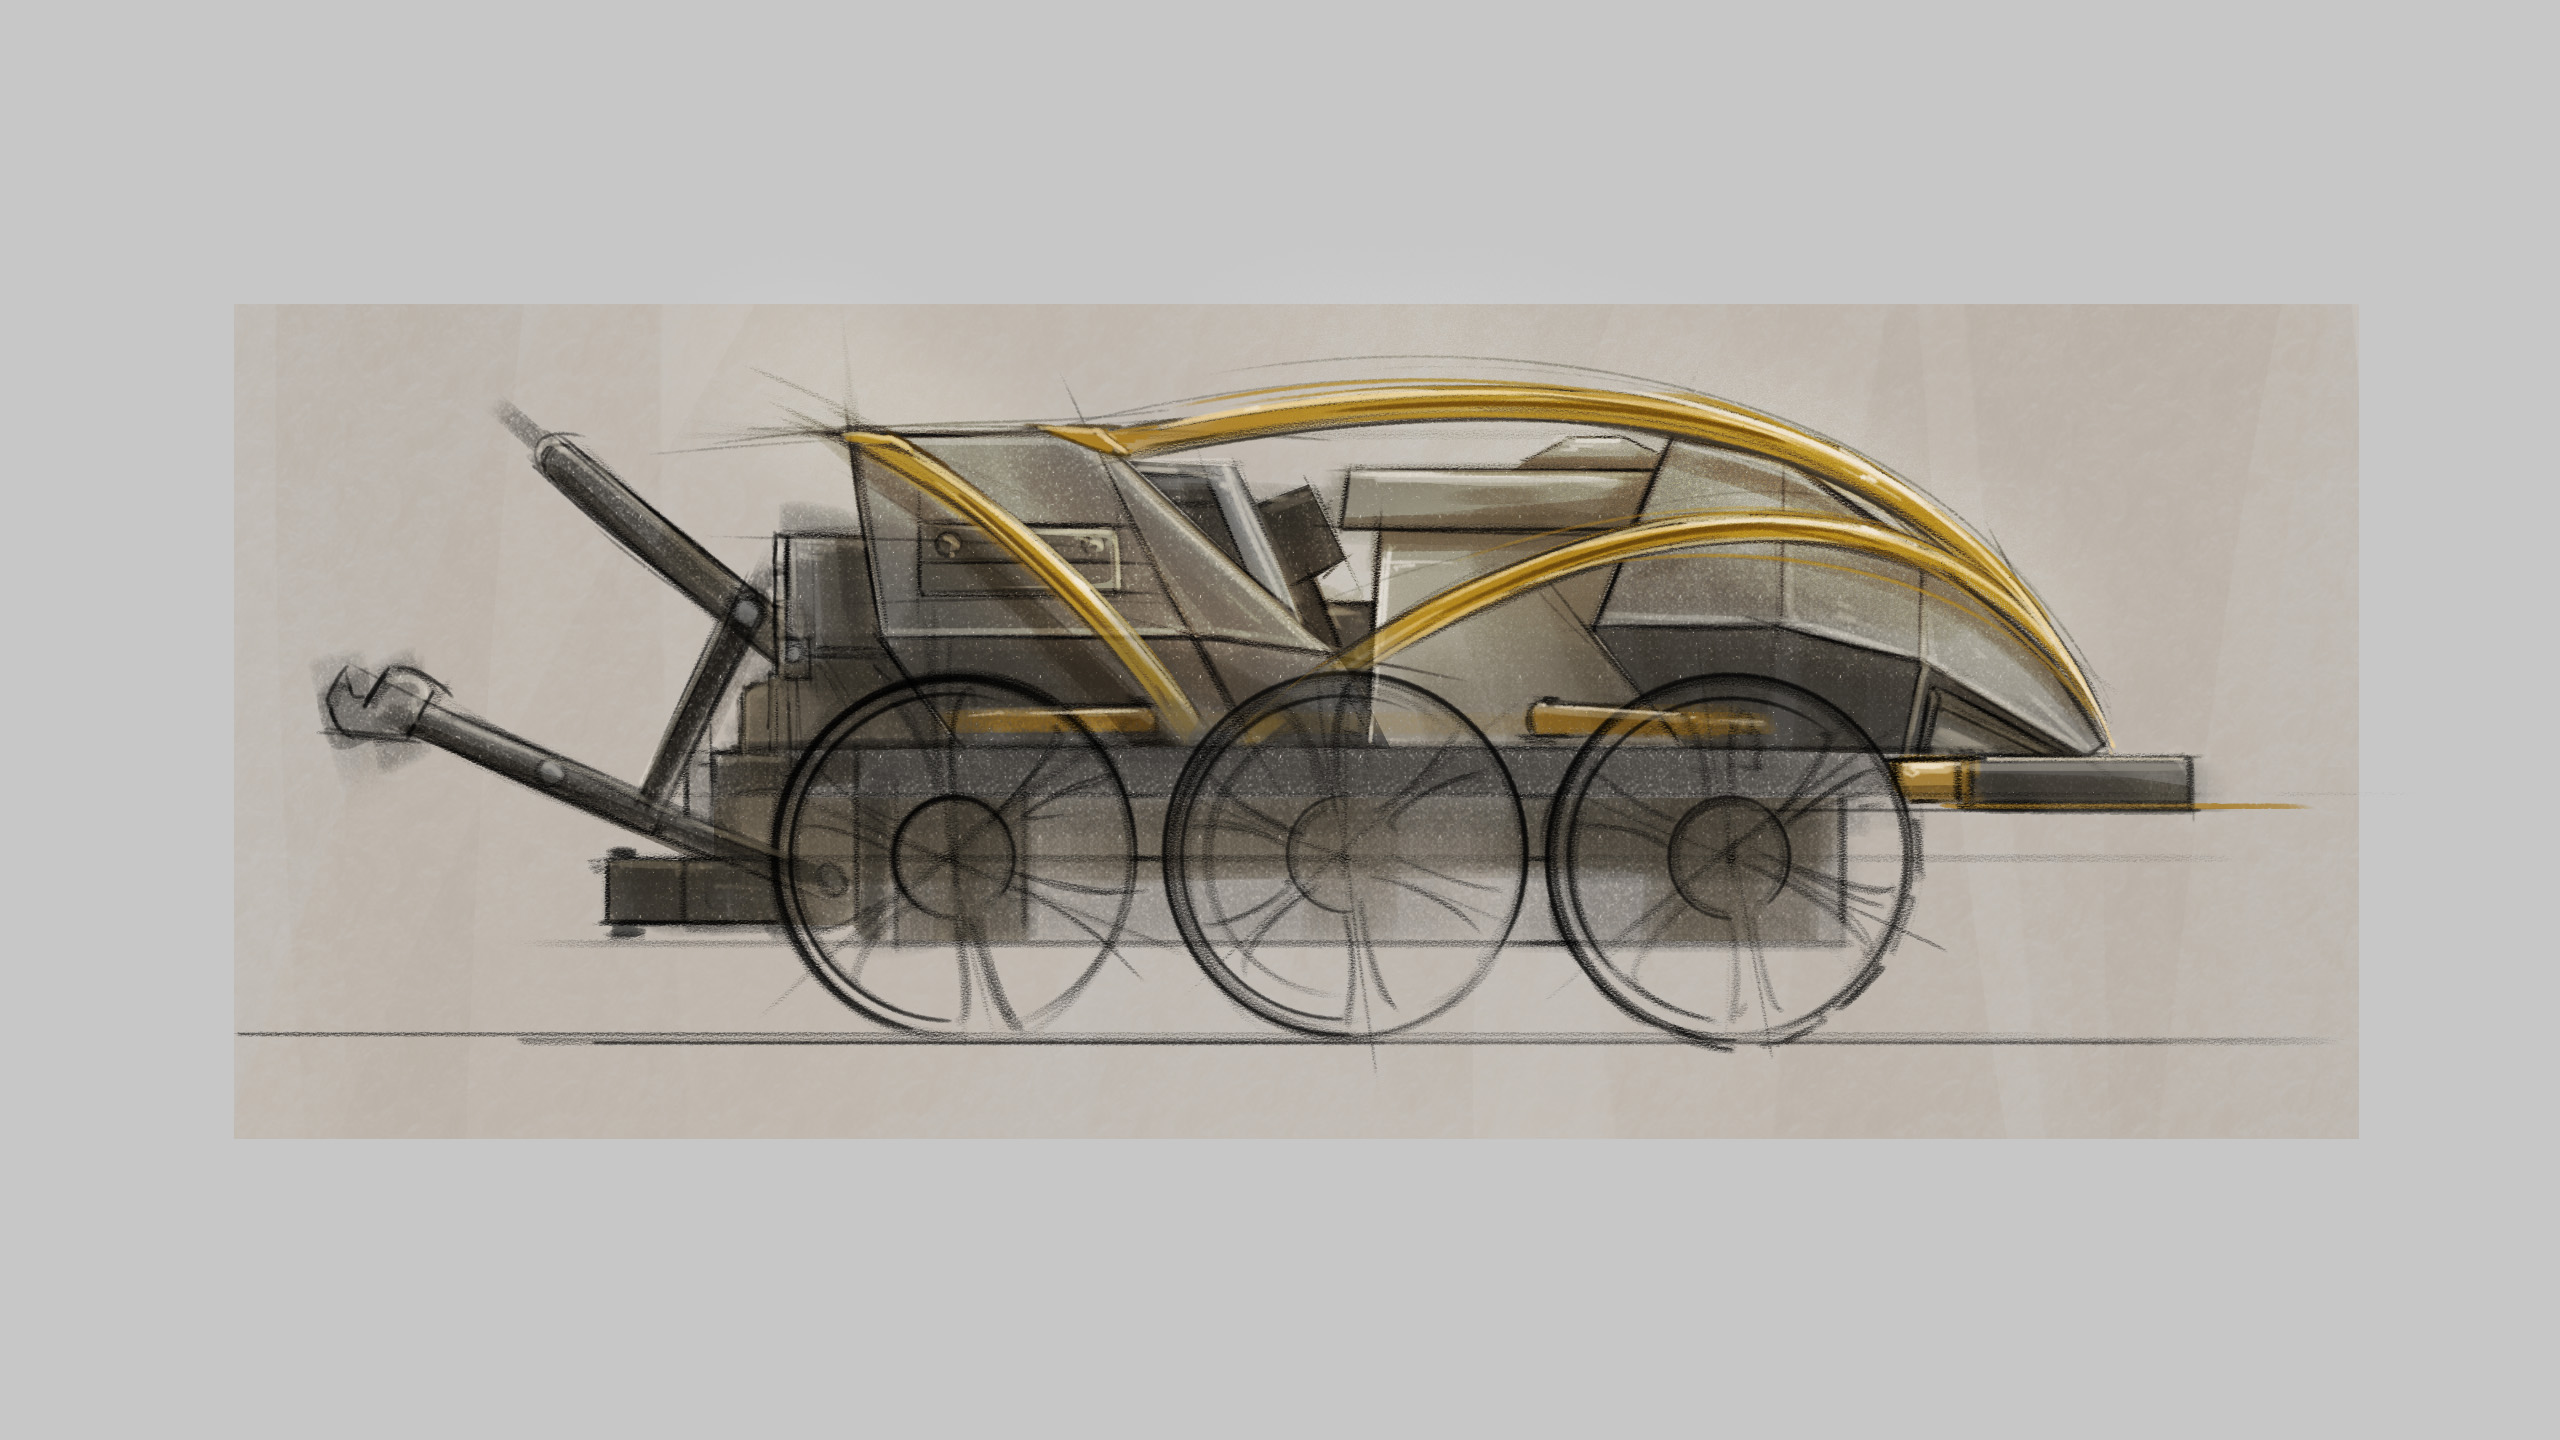
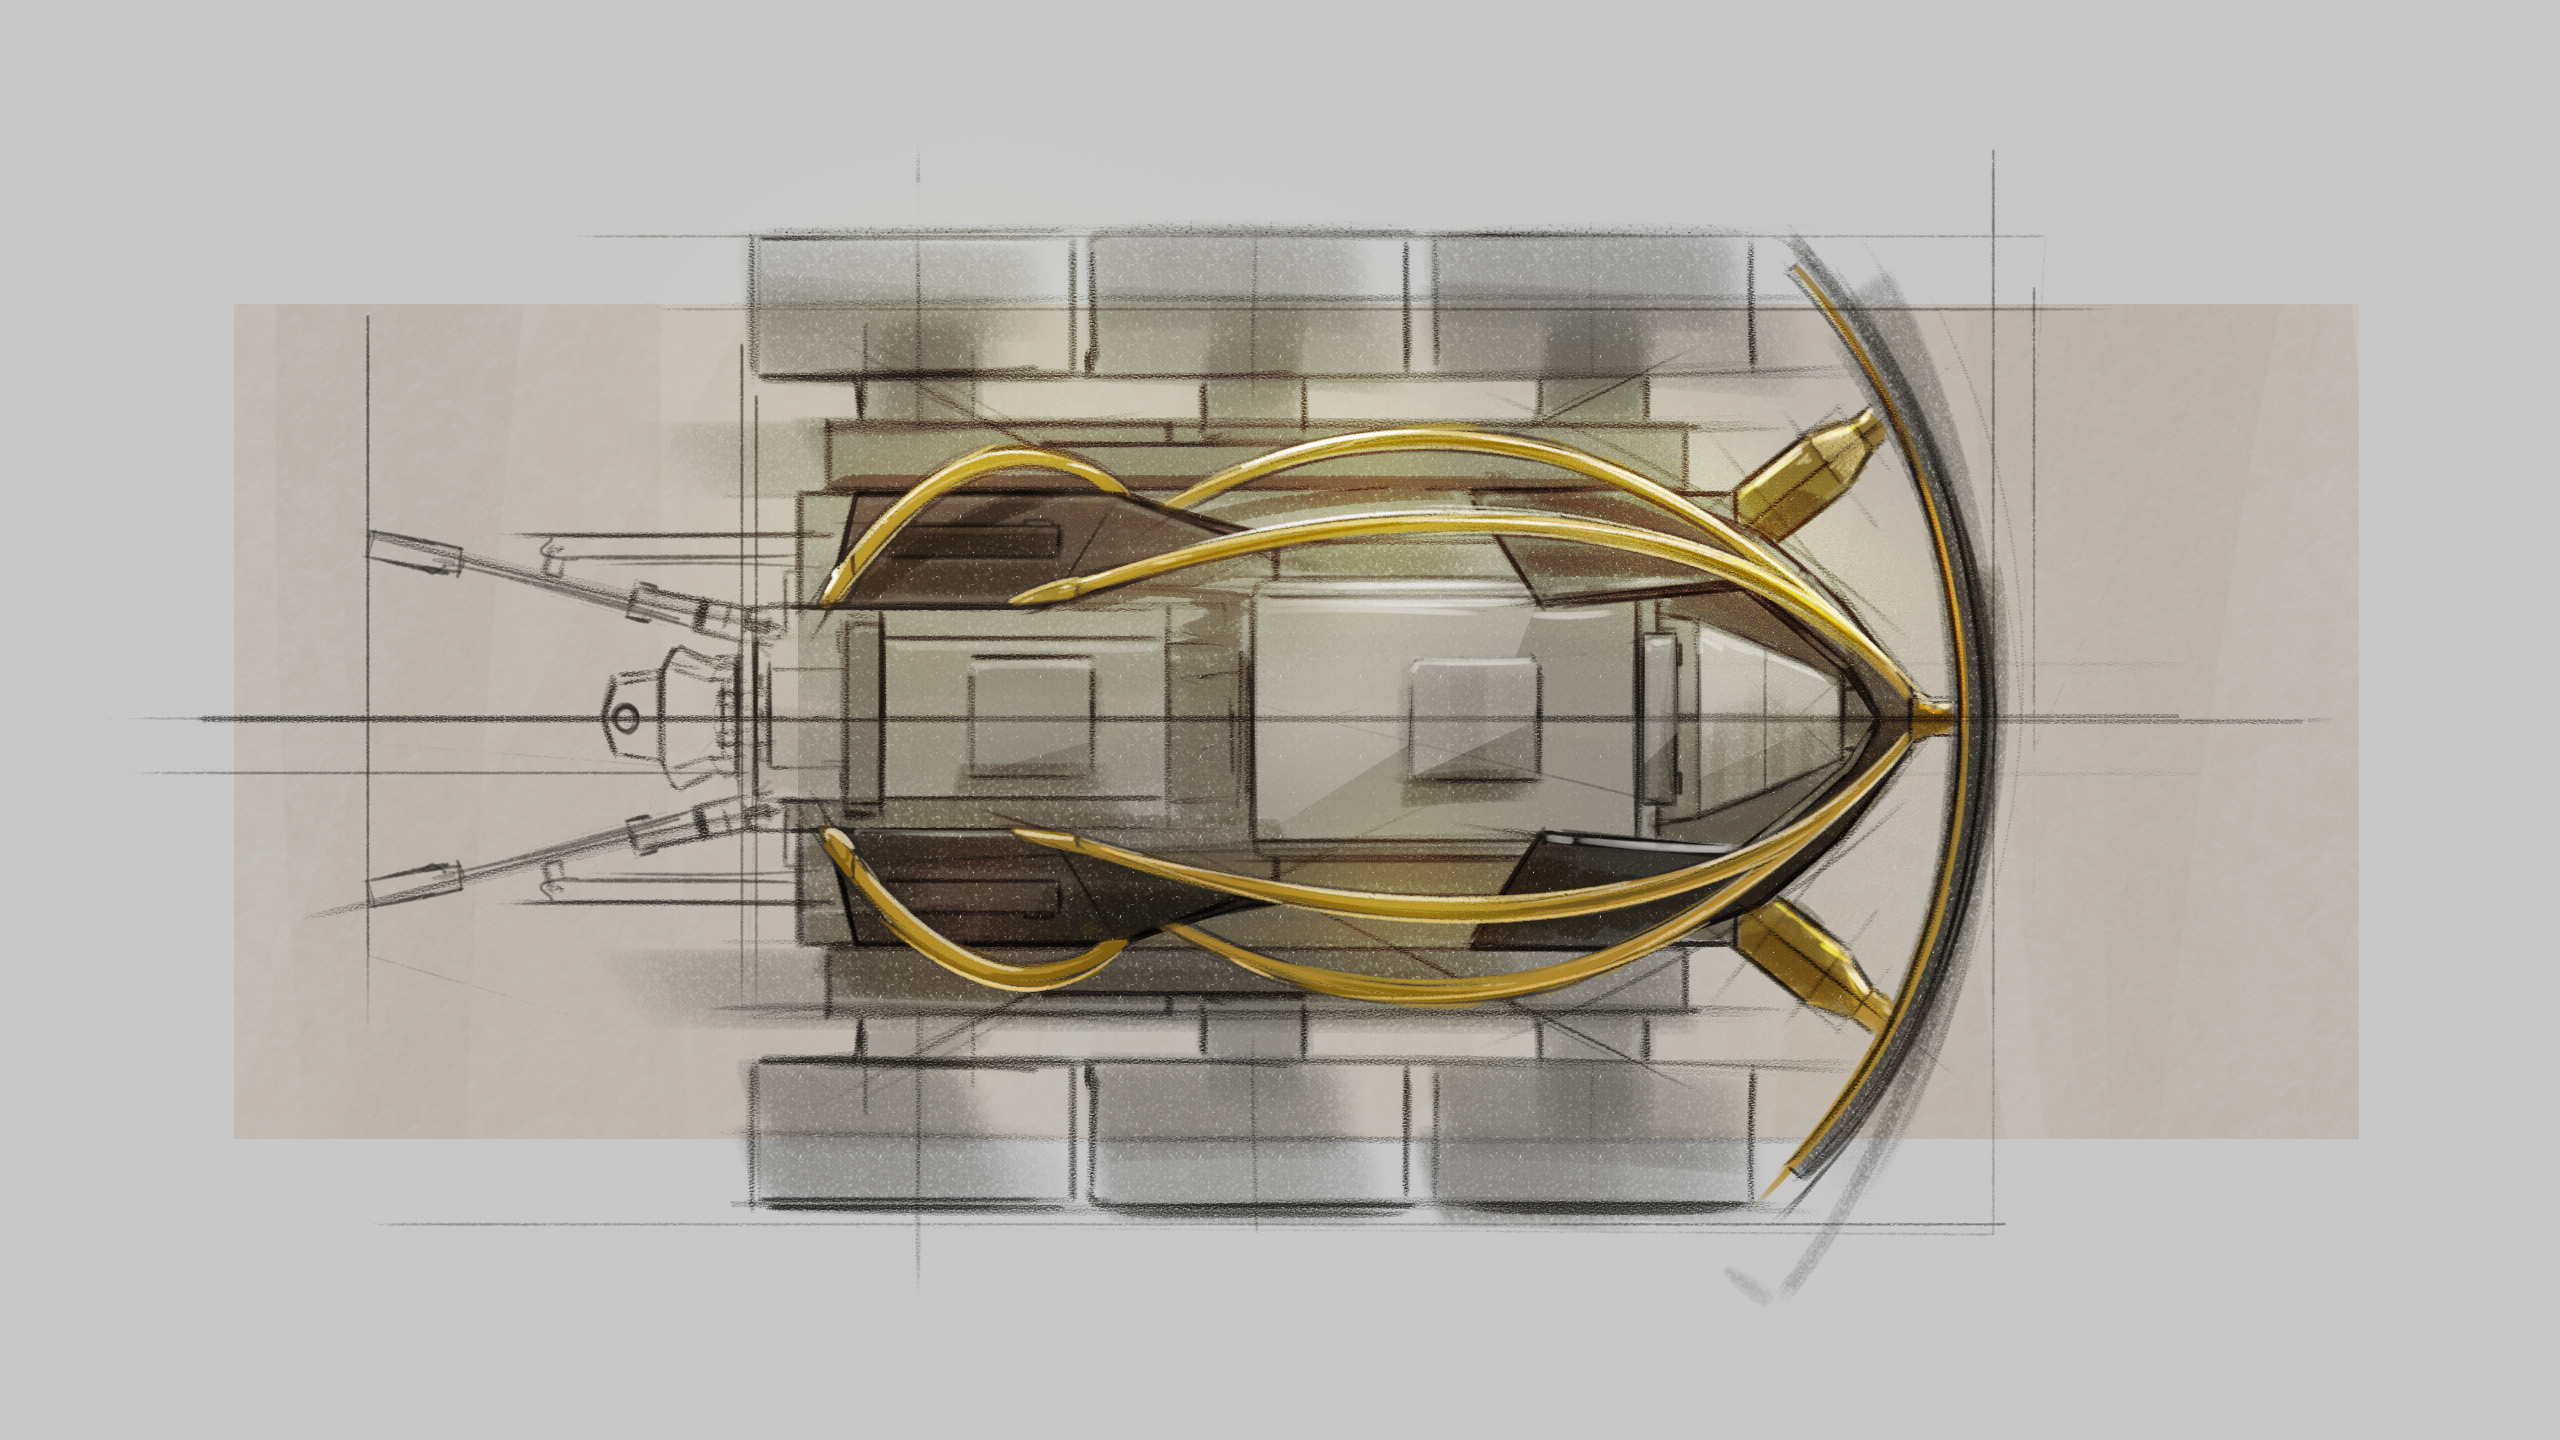
La rappresentazione tridimensionale riunisce forme, struttura e dettagli in una vista completa del progetto.
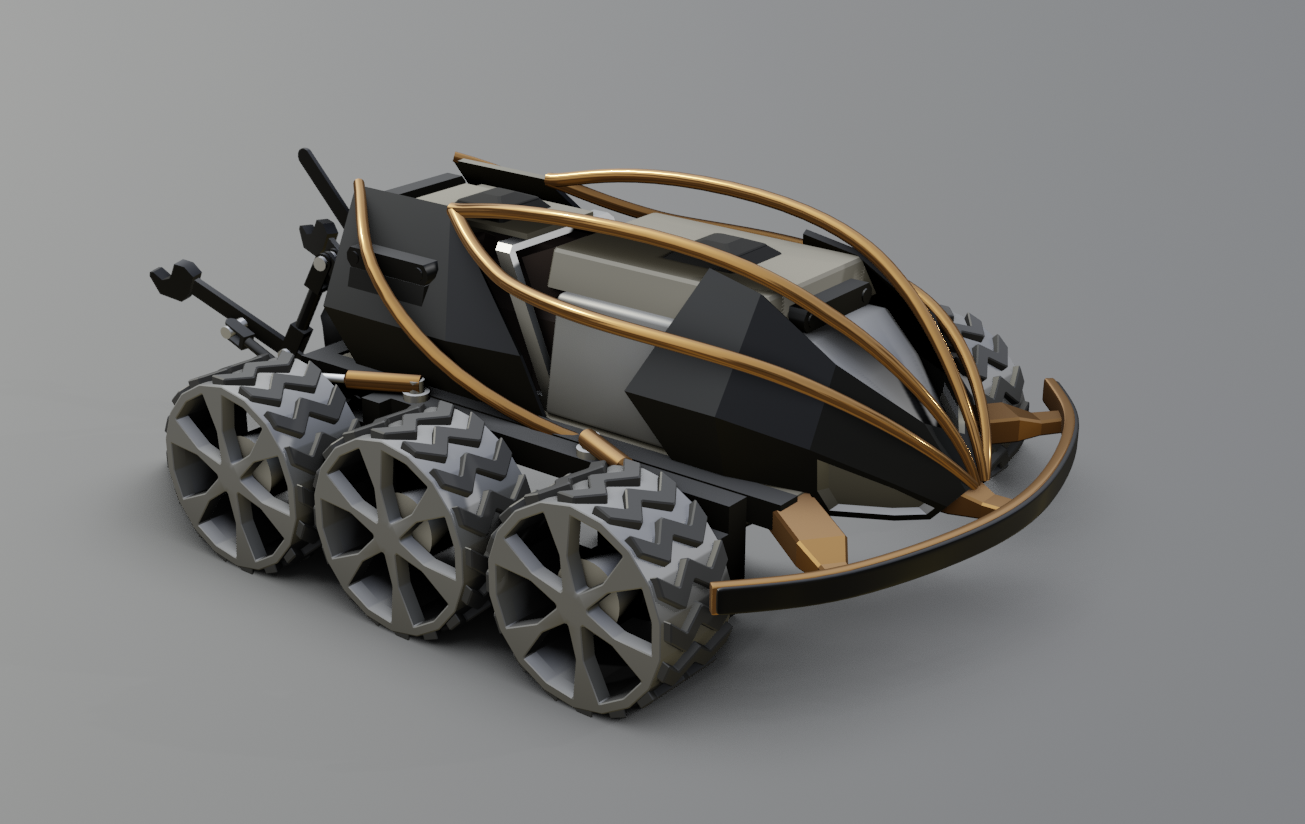
Studio di design storico · Le immagini sono rappresentazioni progettuali, non fotografie del mezzo.
03 / DALLE IDEE ALLA REALTÀ
Ogni passo nasce dal confronto tra progettazione e lavoro sul campo. Una storia fatta di studi, software e prototipi.
Uno studio progettuale delle prime fasi di sviluppo.
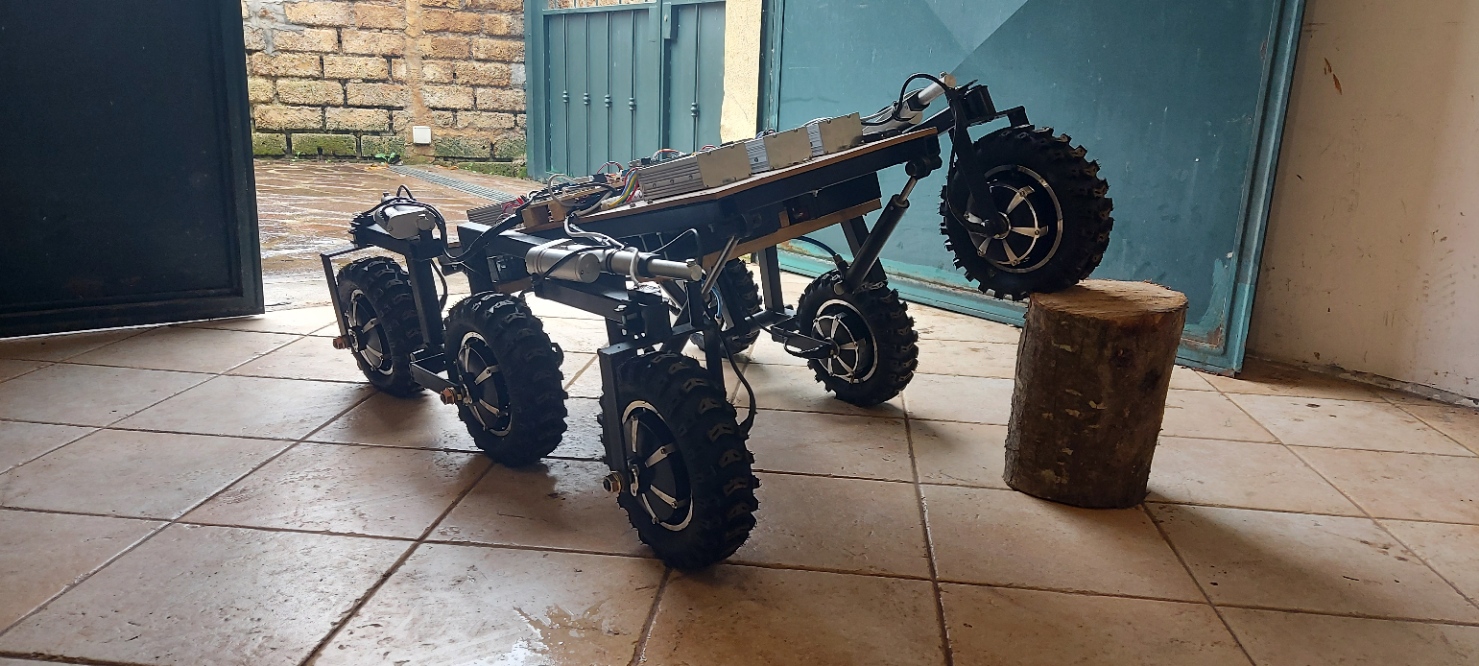
Il prototipo permette di costruire e verificare le soluzioni.
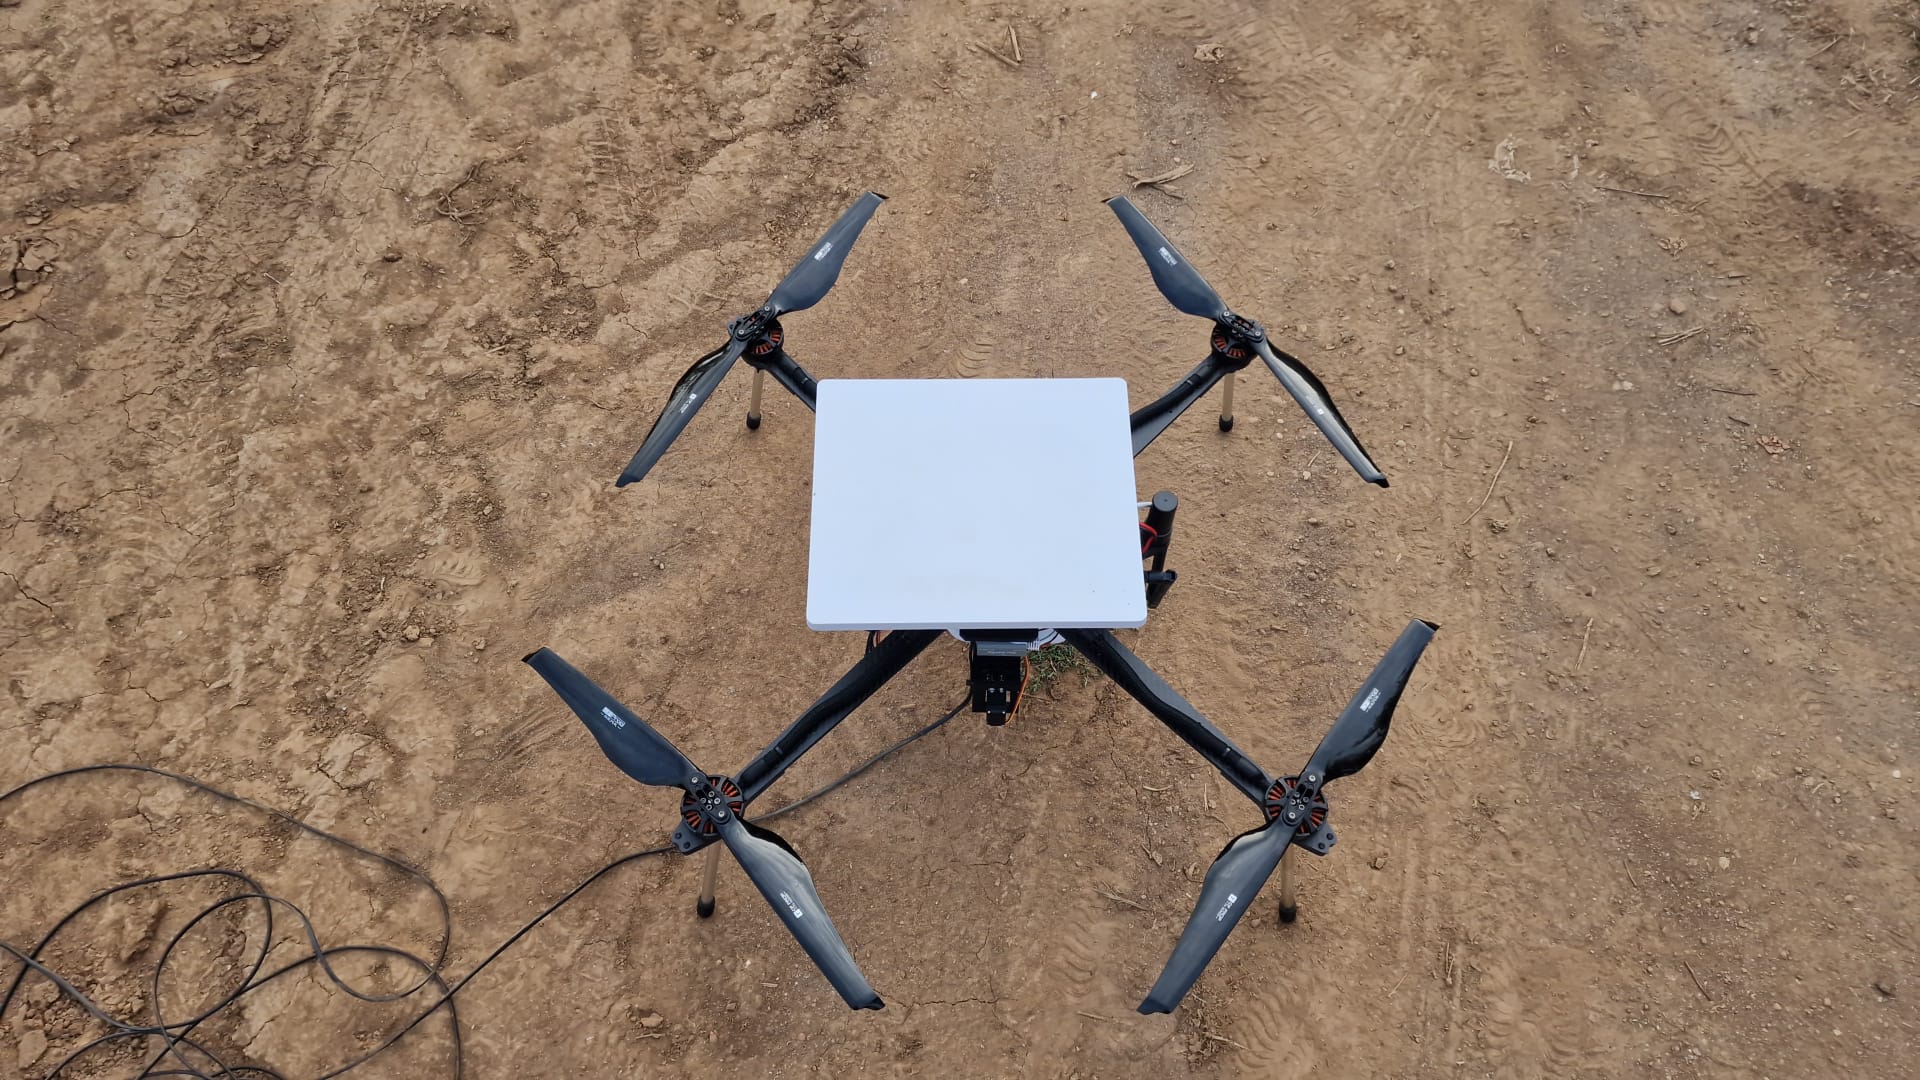
04 / CONNETTIVITÀ
Alcor è il progetto di un sistema con drone vincolato, pensato per sostenere la comunicazione negli ambienti in cui la connettività è difficile. Le immagini raccontano alcune fasi del suo sviluppo e delle prove.
ALCOR — PROGETTO IN SVILUPPO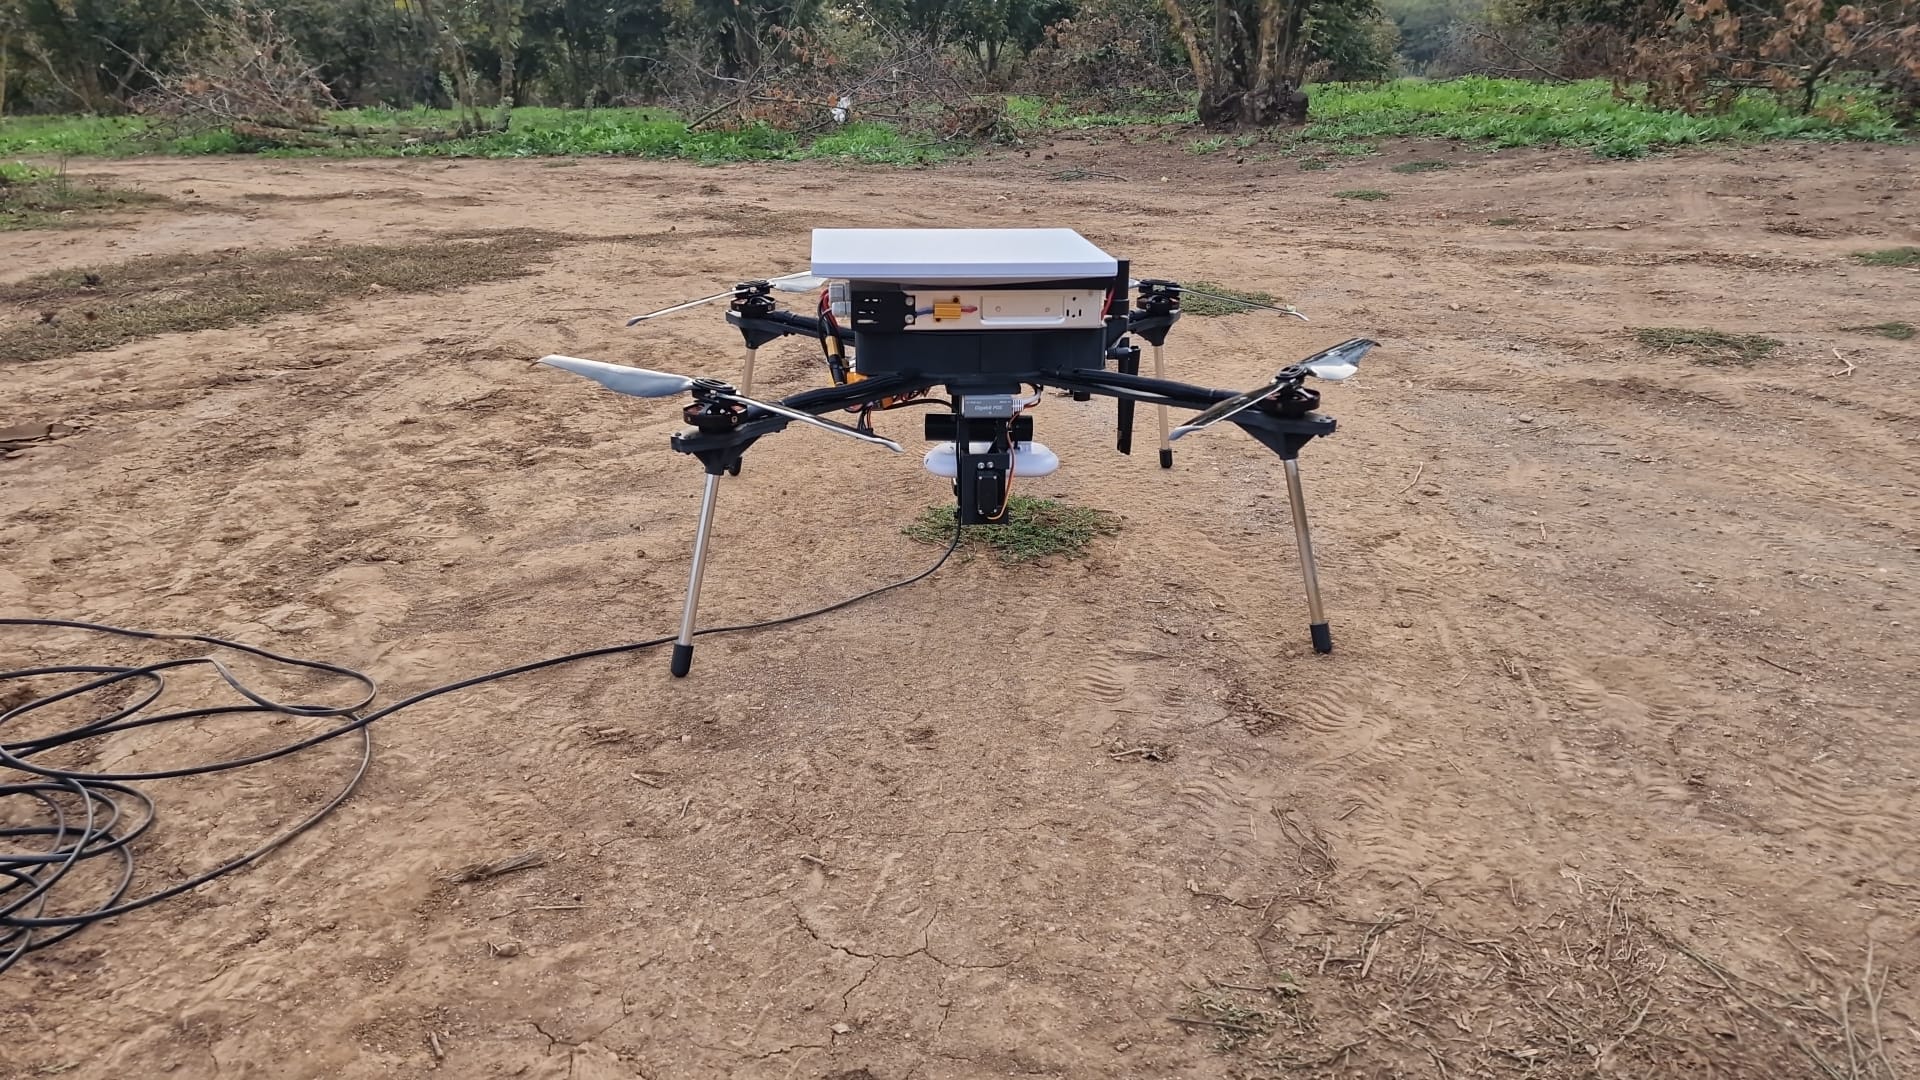 01 / PROTOTIPO
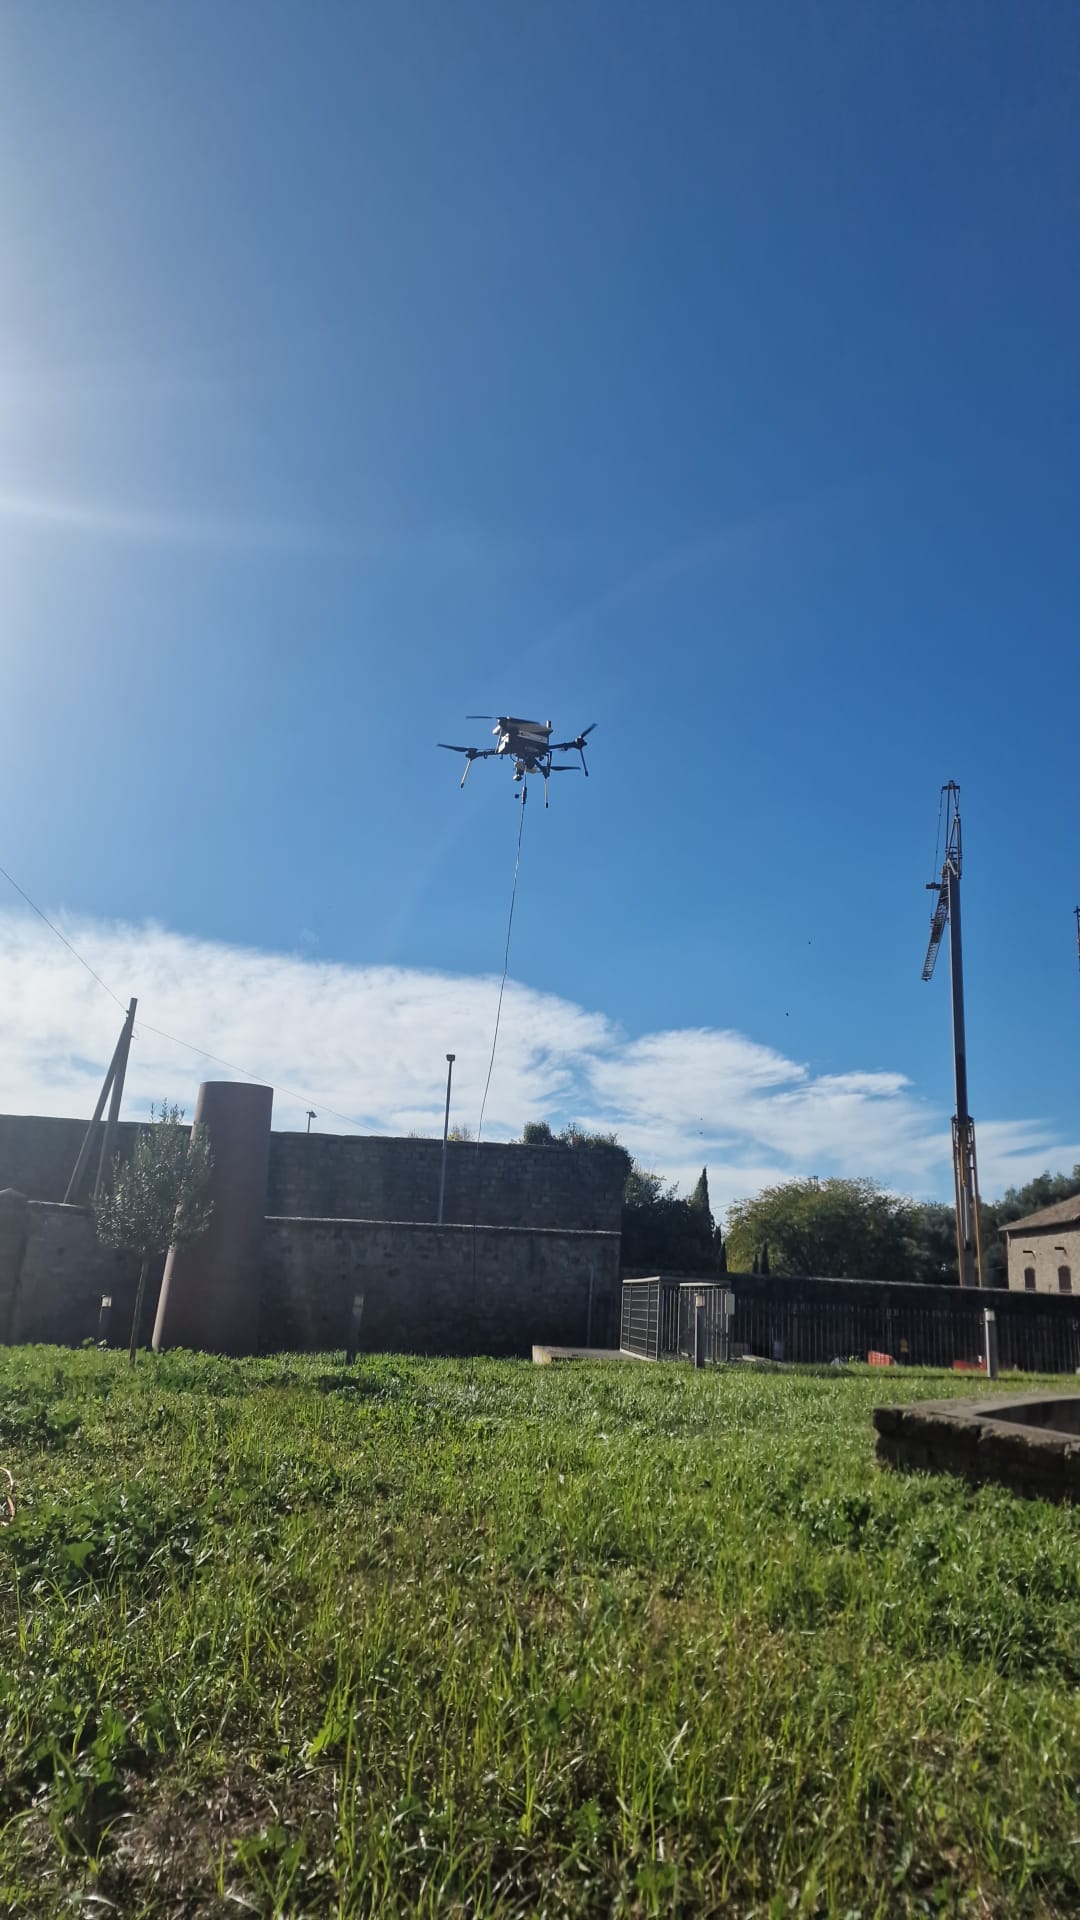 02 / PROVE
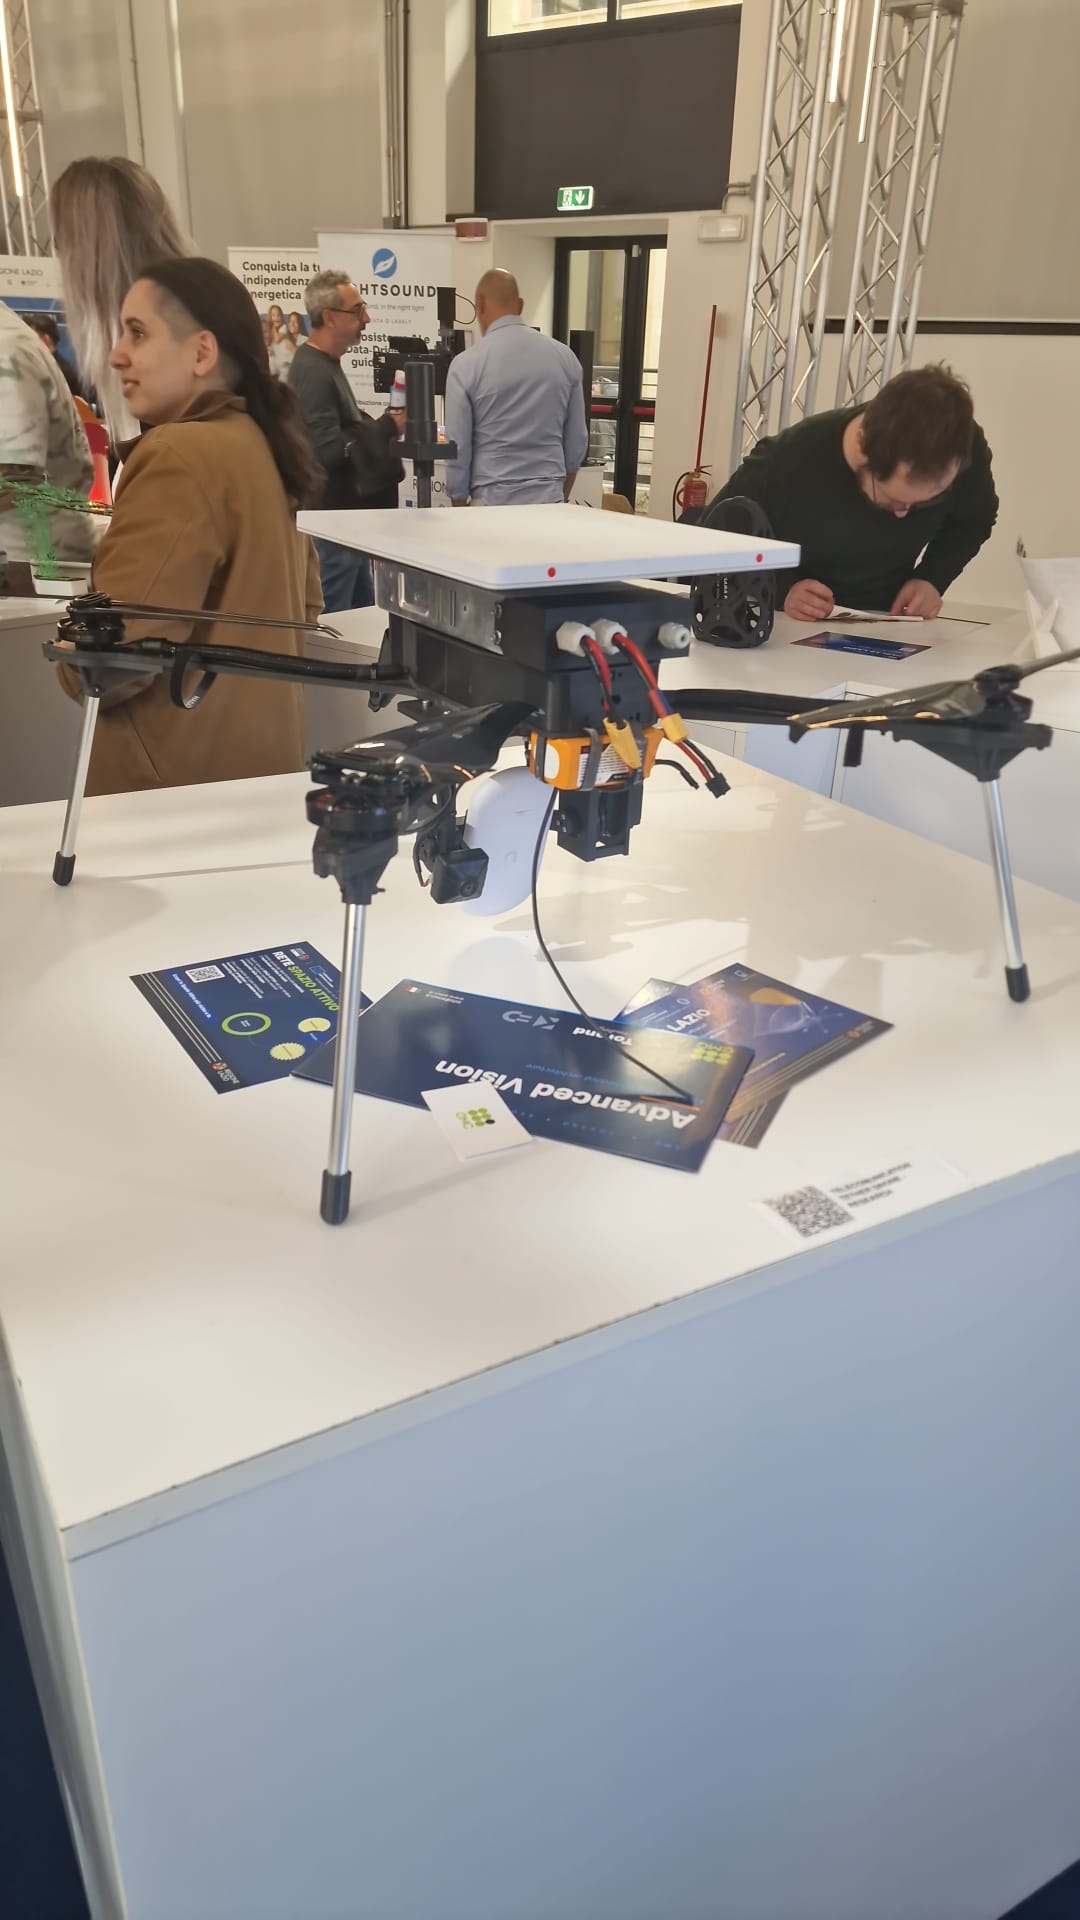 03 / PRESENTAZIONE
ALCOR / VIDEO
Alcune riprese del drone durante le prove di volo.
05 / CLROBOTIX
Conosciamo l'agricoltura perché è parte della nostra storia.
CLRobotix unisce esperienza agricola, ricerca e ingegneria per sviluppare strumenti che rispondano a problemi reali. La nostra visione parte da chi lavora ogni giorno sul campo.
CONTINUIAMO A COSTRUIRE
Stiamo preparando questo spazio per raccontare il progetto, le persone e le collaborazioni che lo rendono possibile.
Il team e i contatti ↗