
Peso del drone completo
5,5 kg
Antenne ed elettronica comprese.
 Parliamone ↗
ALCOR / CONNETTIVITÀ
Il drone per la connettività.
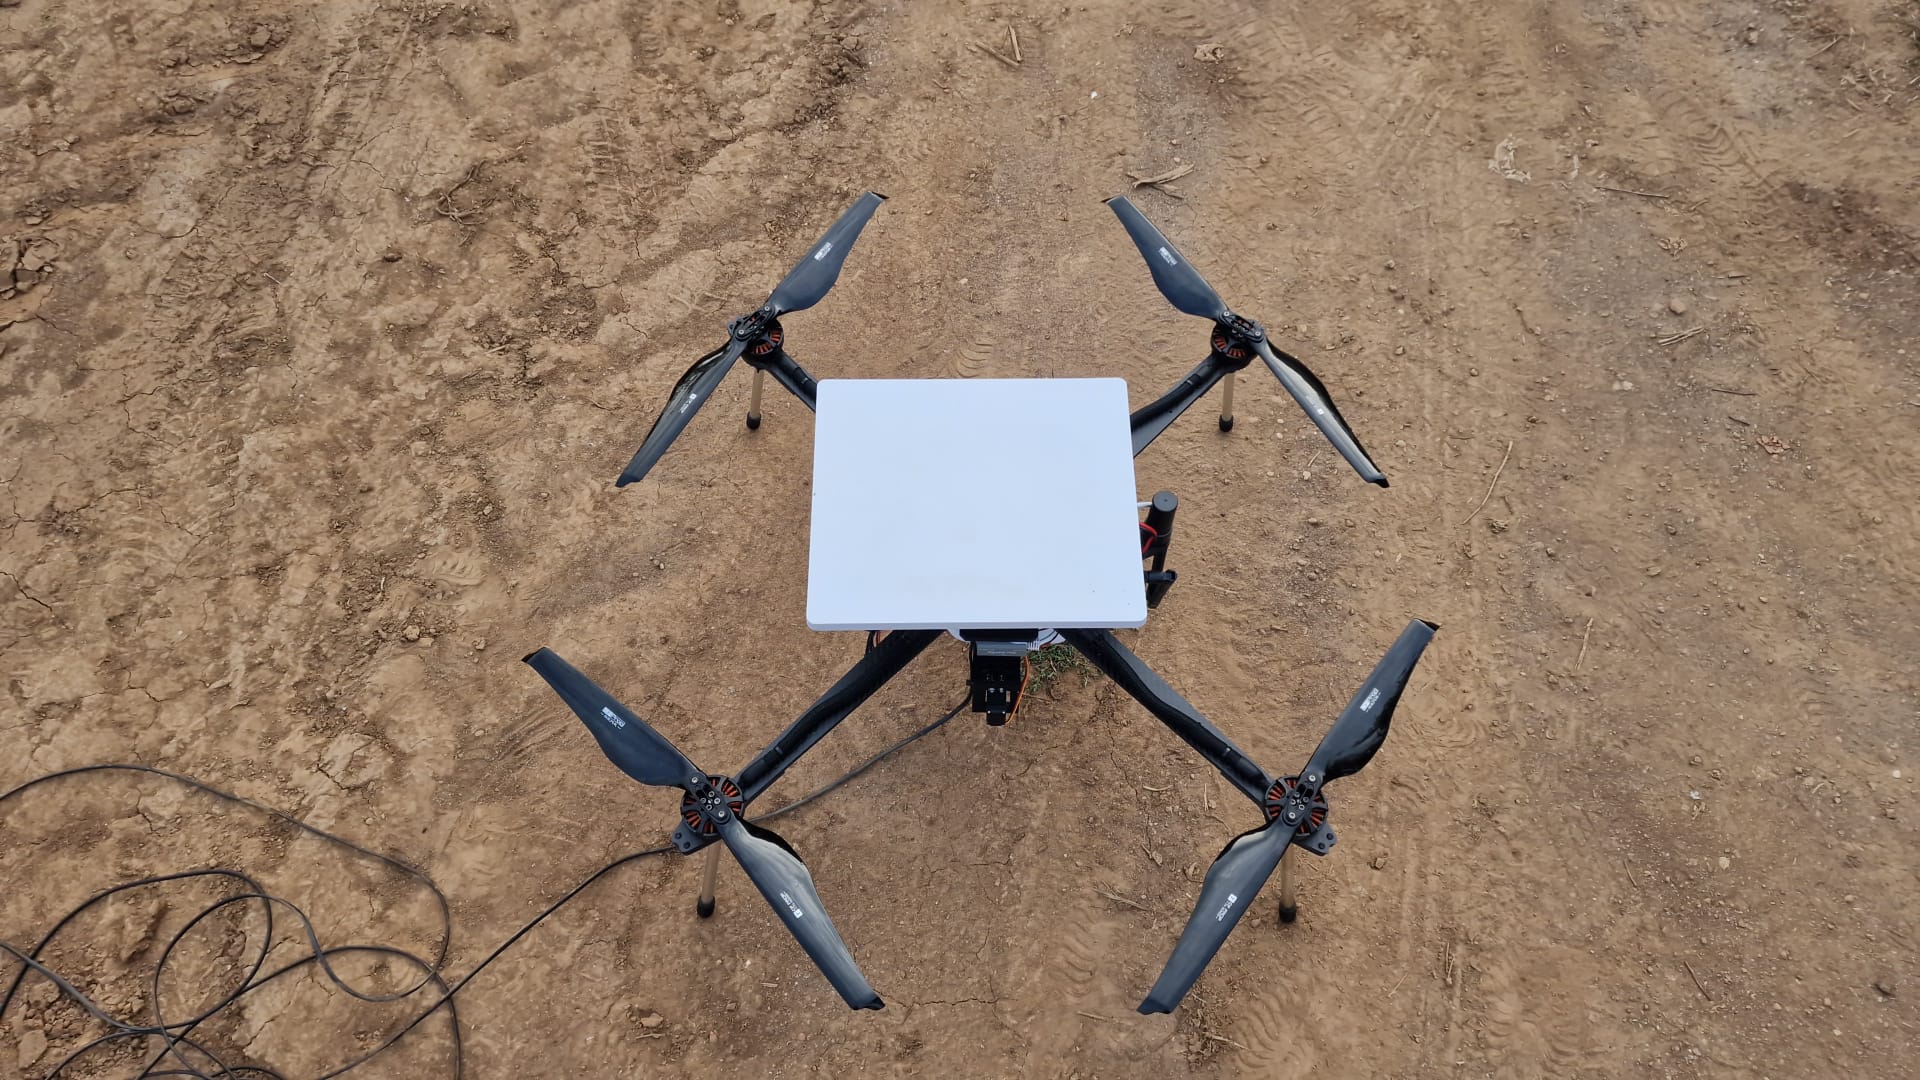
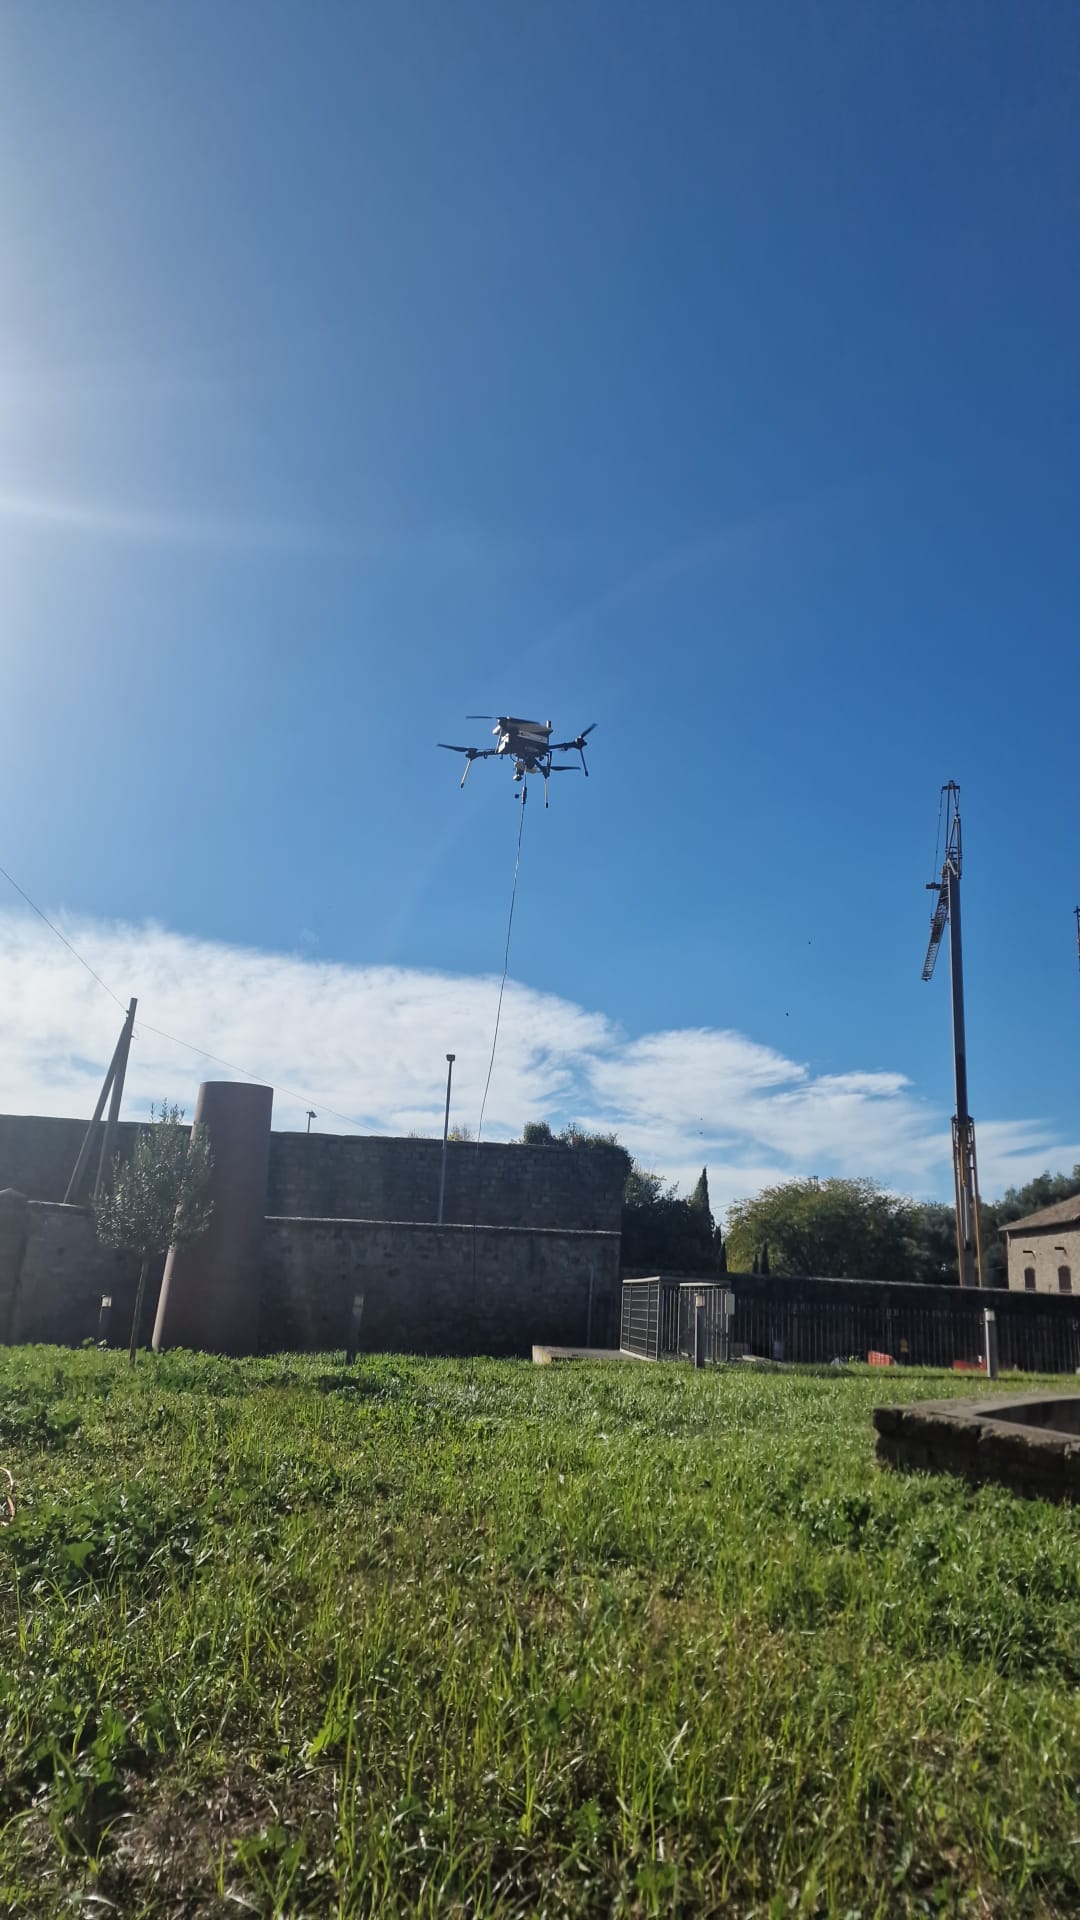
Alcor è un progetto di drone vincolato, alimentato via cavo da una stazione a terra e pensato come ponte di comunicazione per Mizar.
Sotto le chiome, la vegetazione può ostacolare la ricezione di internet satellitare; nelle aree rurali anche le reti 4G e 5G possono essere deboli o assenti. Alcor porta il punto di connessione sopra gli alberi, riceve il collegamento dal satellite e lo rilancia via radio verso Mizar.
ALCOR — PROGETTO IN SVILUPPOALCOR / SCHEMA DEL SISTEMA
La stazione alimenta Alcor attraverso il cavo. Sopra le chiome, il drone riceve la connessione satellitare e la rilancia verso Mizar con un’antenna direzionale robotizzata. La posizione della stazione e la quota di volo dipendono dal contesto.

La stazione a terra alimenta il drone attraverso il cavo.
L’antenna superiore del drone guarda il cielo e riceve la connessione satellitare.
L’antenna robotizzata segue la posizione relativa di Mizar e resta puntata sul trattore: il collegamento radio è il «cavo virtuale».
Alcor è progettato per il collegamento dati. Mizar è studiato per stimare la propria posizione e orientarsi sotto gli alberi integrando sensori, mappe e sistemi di localizzazione a bordo.
ALCOR / COLLEGAMENTO SOTTO CHIOMA
Sollevare il punto di rilancio può aumentare l’angolo del collegamento verso Mizar e ridurre la vegetazione attraversata dal segnale. Il risultato dipende dalla distanza, dalla disposizione degli alberi e dalla densità delle chiome.

Con antenne su pali fissi, altezza e posizione devono essere scelte per cercare una visuale utile sopra le chiome. Alcor permette di portare il punto di rilancio in quota, mentre l’antenna robotizzata segue la posizione di Mizar.
ALCOR / ANTENNA ROBOTIZZATA
L’antenna direzionale a bordo di Alcor usa la posizione relativa di Mizar per orientarsi sul trattore. Il puntamento robotizzato mantiene il collegamento mentre il mezzo si muove.
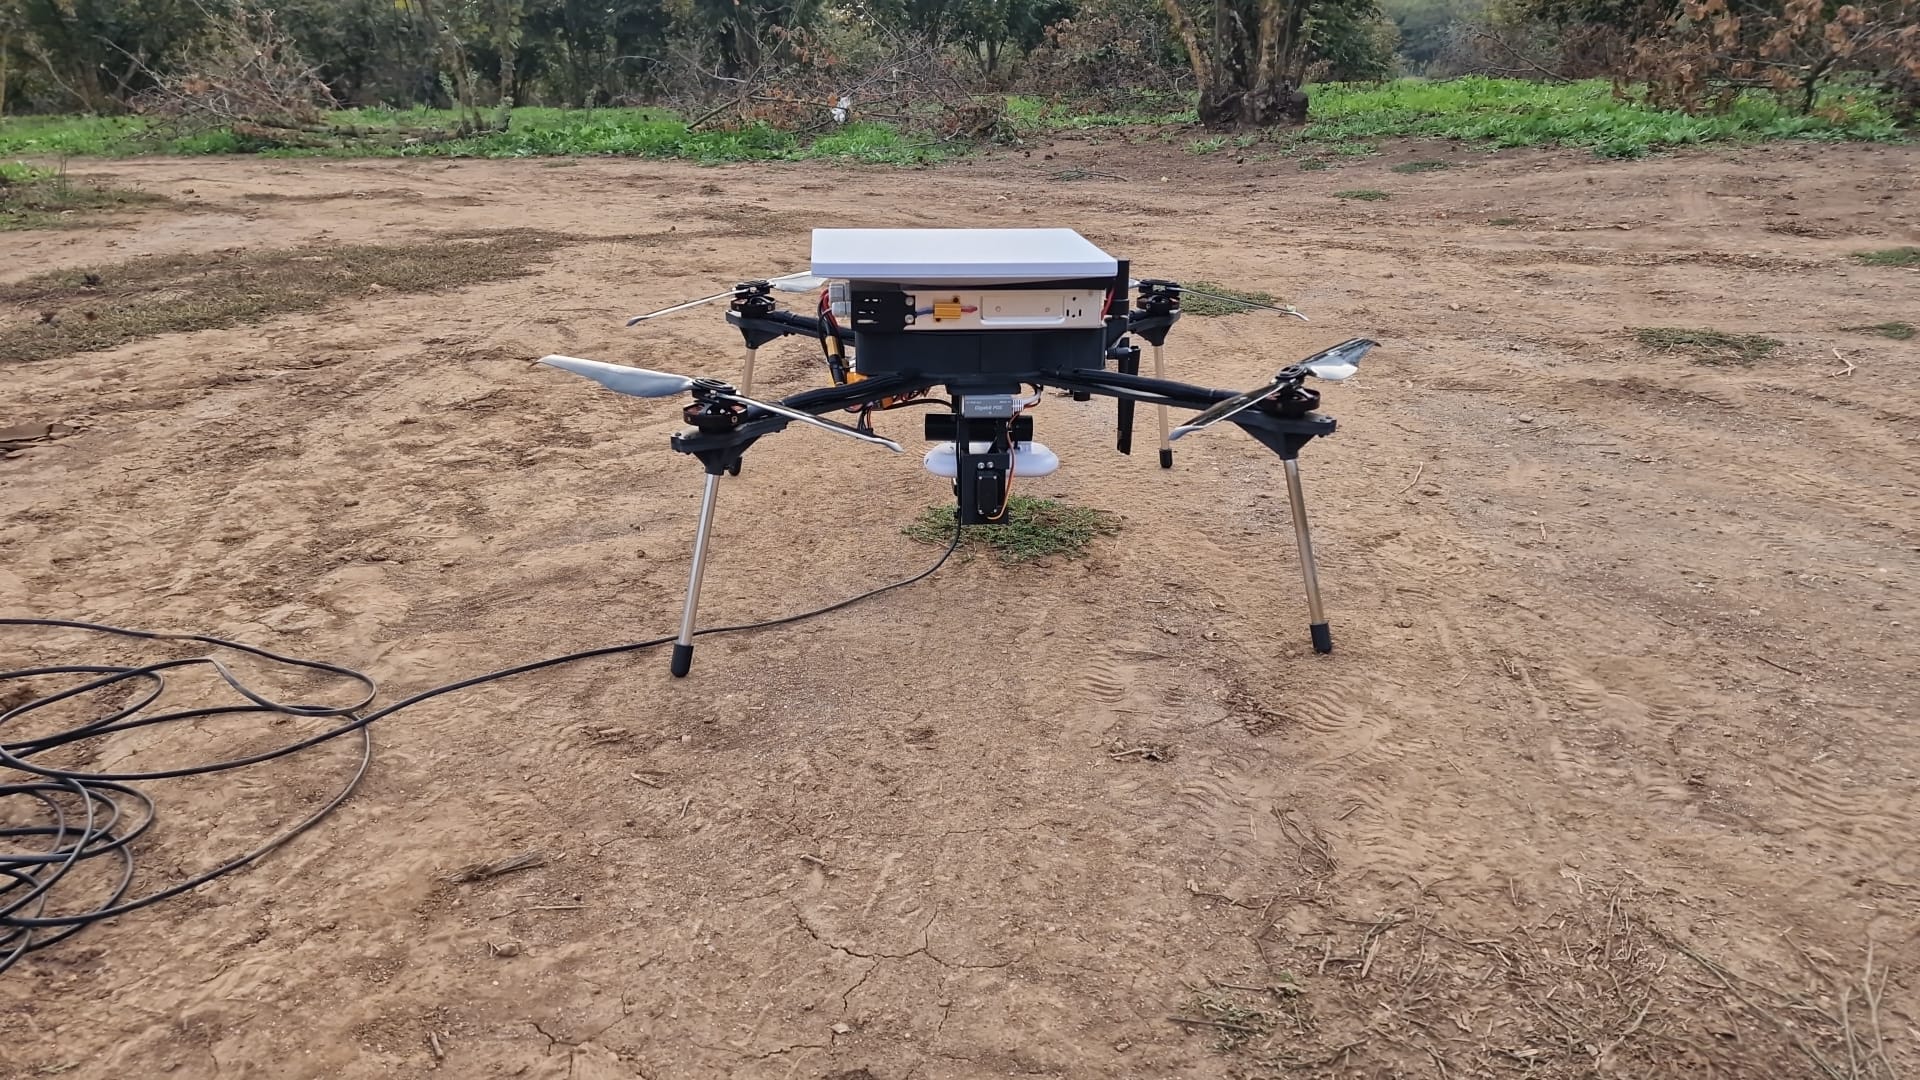
Il sistema usa la posizione relativa di Mizar rispetto ad Alcor.
Il meccanismo robotizzato corregge il puntamento mentre il robot si muove.
Il fascio radio direzionale resta orientato verso Mizar: il «cavo virtuale» tra cielo e campo.
ALCOR / DATI TECNICI
Dati dichiarati da CLRobotix e verificati nelle prove sul campo.
5,5 kg
Antenne ed elettronica comprese.
800 W
Potenza assorbita durante il volo stazionario.
50 km/h
Operatività verificata con vento continuo.
70 km/h
Resistenza verificata per raffiche di questa durata.
Pioggia
Verificato nelle prove sul campo.
Mesi
Senza atterrare, grazie all’alimentazione dalla stazione a terra.
ALCOR / STAZIONE A TERRA
Il volo prolungato dipende dall’intero sistema: alimentazione, gestione del cavo, protezione della base e osservazione delle condizioni ambientali.
La stazione invia energia al drone attraverso un cavo ad alta tensione. Il rinforzo in Kevlar sostiene la trazione meccanica del collegamento.
La base gestisce il dispiegamento del drone, lo svolgimento e il recupero del cavo. Una copertura protegge il sistema dalle intemperie.
Il collegamento con la stazione meteo permette di osservare le condizioni ambientali durante l’operatività.
Il GPS RTK a bordo consente un atterraggio con precisione centimetrica.
ALCOR / CAVO TETHER
Il tether è il cavo aeronautico che collega Alcor alla stazione a terra e porta l’energia necessaria al volo. Combina alimentazione elettrica e resistenza alla trazione in un unico collegamento.
Il cavo è progettato e assemblato da CLRobotix.
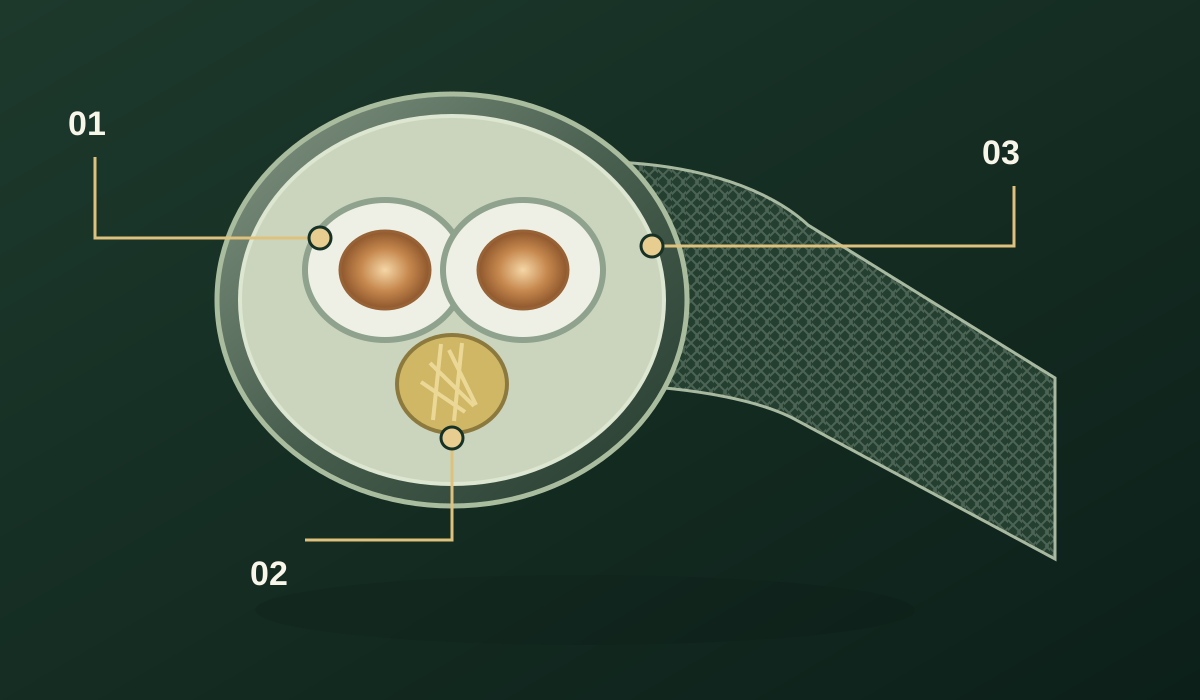
Due conduttori portano l’alimentazione continua. Il rivestimento in PVDF è scelto per resistere all’esposizione al sole e all’usura.
Il cavetto in Kevlar sostiene la trazione meccanica del collegamento tra drone e stazione.
La guaina in PET raccoglie e protegge gli elementi del cavo.
 02 / PROVE03 / PROTOTIPO
ALCOR / VIDEO
Alcune riprese del drone durante le prove di volo.