Sito in costruzione
CLRobotixParliamone ↗

ALIOTH / SOFTWARE CLROBOTIX

Alioth

Il software per mappe, percorsi e simulazione.

TECNOLOGIA / SOFTWARE

Vedere. Capire.
Muoversi.

Dal confine del campo ai filari e agli ostacoli: il software riunisce cartografia, progettazione dei percorsi e simulazione in un unico ambiente di lavoro.

ALIOTH / SOFTWARE CLROBOTIX

Alioth

Mappe, percorsi e simulazione: l’ambiente di lavoro per preparare le attività di Mizar.

Alioth è disponibile su PC, su tablet o telecomando con schermo e su smartphone.

RILIEVO SUL CAMPO

Alioth su smartphone

La versione per smartphone si usa insieme all’antenna manuale per la prima mappatura del terreno e per preparare le indicazioni operative per Mizar, direttamente sul campo.
Smartphone in orizzontale con la cartografia di Alioth sullo schermo.
Alioth sul campo: cartografia, confini e punti di rilievo.
  • Rilevare i punti del confine e delimitare l’area di lavoro.
  • Consultare le mappe catastali insieme al rilievo del terreno.
  • Segnare gli ostacoli noti sulla mappa.
  • Impostare il punto di partenza e rientro del robot.

Il rilievo diventa così la base per indicare al mezzo dove lavorare, quali ostacoli considerare e da dove iniziare e concludere la missione.
PIANIFICAZIONE DEL LAVORO

Manovre in funzione dell’attrezzo

Alioth gestisce le configurazioni delle manovre in base alla lavorazione e all’attrezzatura collegata a Mizar.

Carrello trainato
La configurazione tiene conto del carrello e dei suoi ingombri durante le svolte e i collegamenti fra i passaggi.
Attrezzo al terzo punto
Le manovre si configurano per l’attrezzatura collegata all’attacco a tre punti e per la lavorazione da svolgere.

Mappa, percorso e configurazione del mezzo fanno parte della stessa preparazione del lavoro.

Esplora le funzioni attraverso le schermate del software. Clicca sulle immagini per ingrandirle.

01

Conoscere il territorio

Particelle, copertura mobile e infrastrutture radio consultabili sulla mappa.

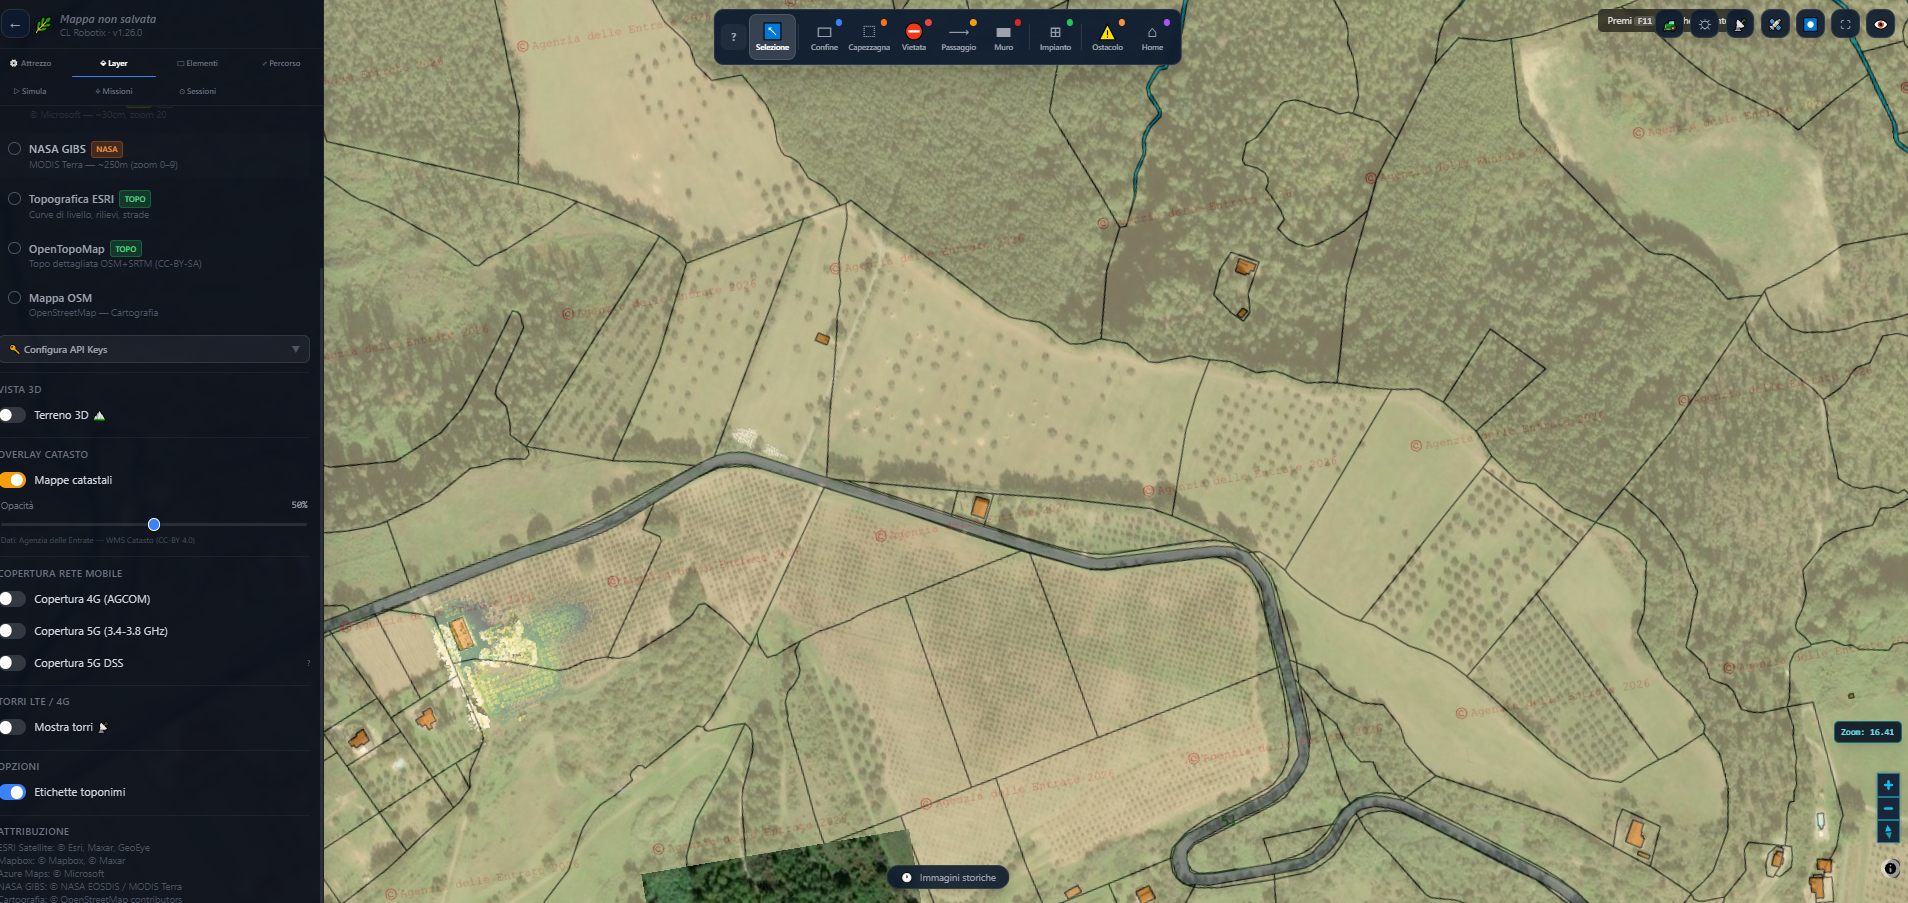
Livello catastale sovrapposto alla mappa del territorio

Mappe catastali

Confini delle particelle nel contesto del terreno.

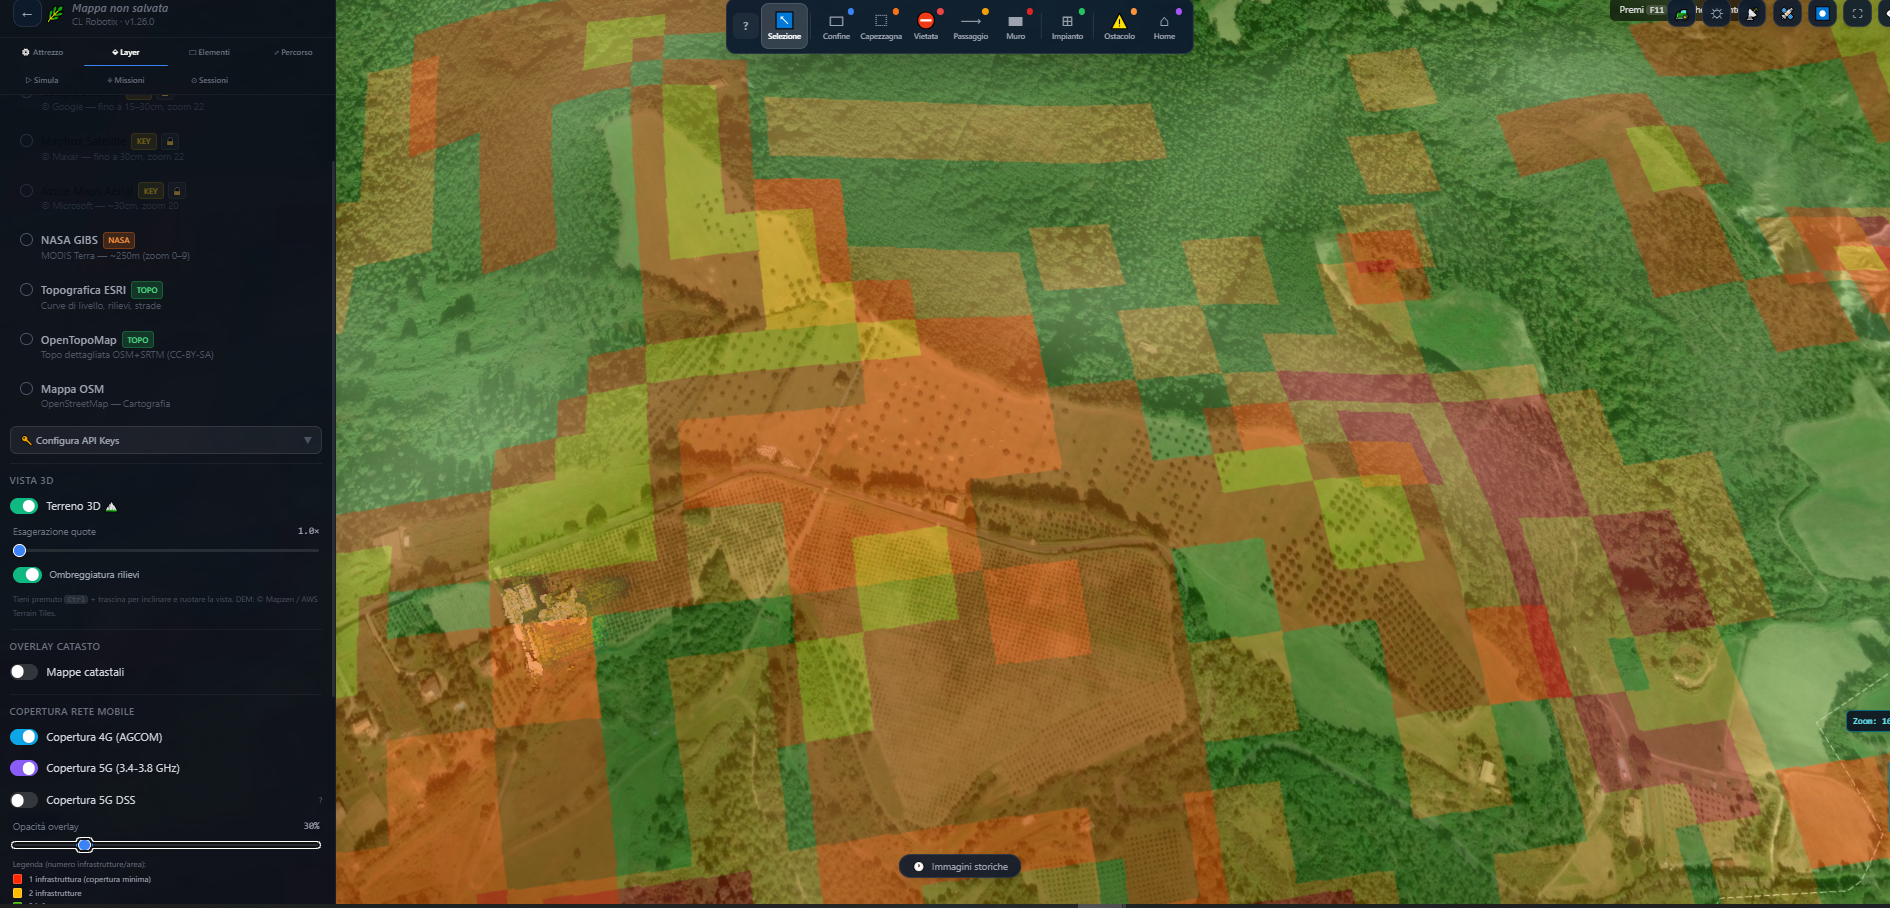
Livelli di copertura mobile 4G e 5G sulla mappa

Copertura mobile

Visualizzazione dei livelli di copertura disponibili.

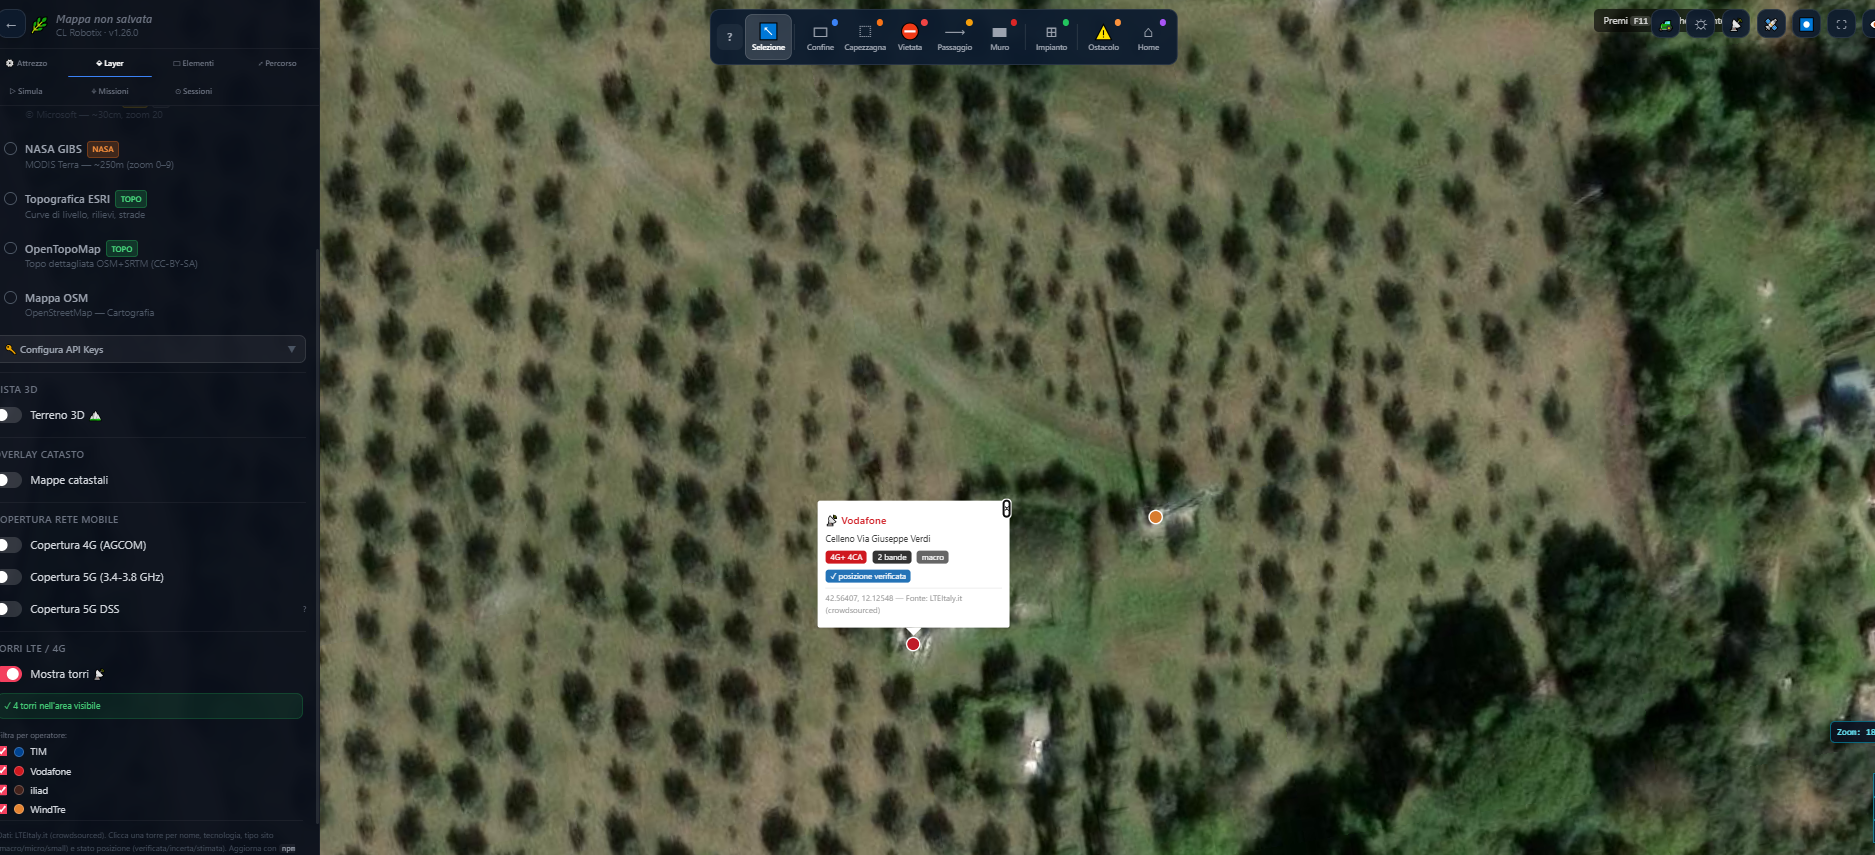
Torri della rete mobile e informazioni su un sito radio

Torri radio

Posizione e informazioni dei siti della rete mobile.

02

Progettare il percorso

Definire l’area di lavoro e confrontare le varianti di collegamento tra i punti.

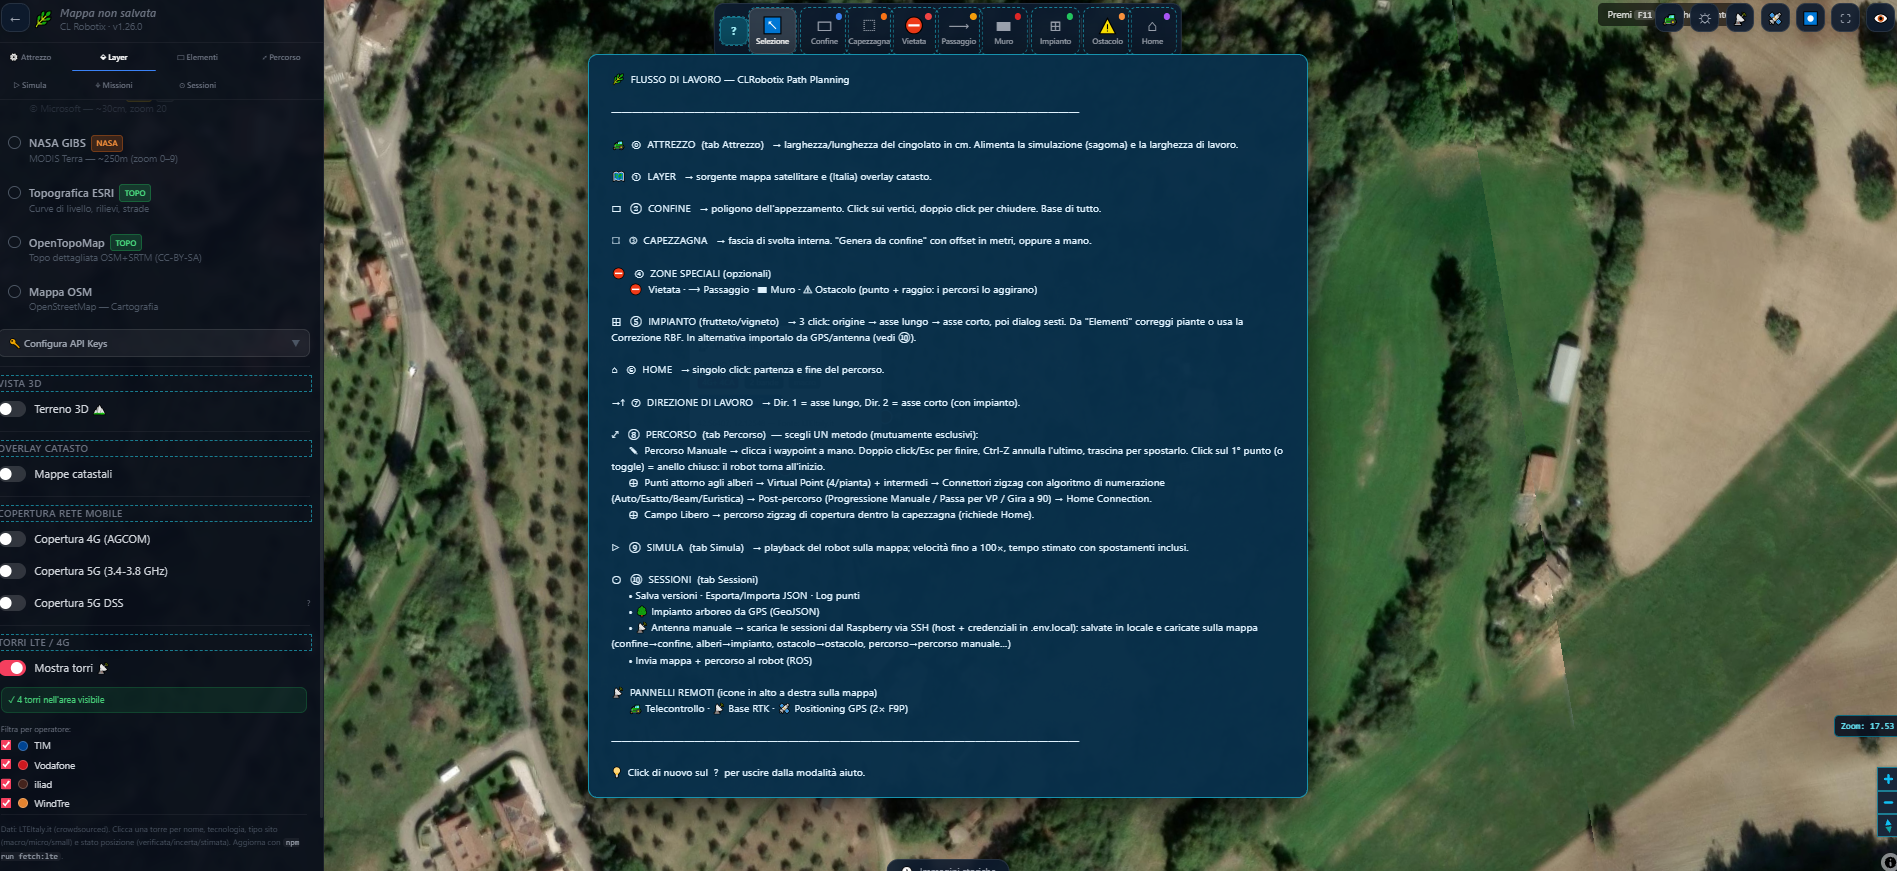
Guida agli strumenti di disegno e al flusso di lavoro

Strumenti di disegno

Confini, aree di manovra, ostacoli e impianti.

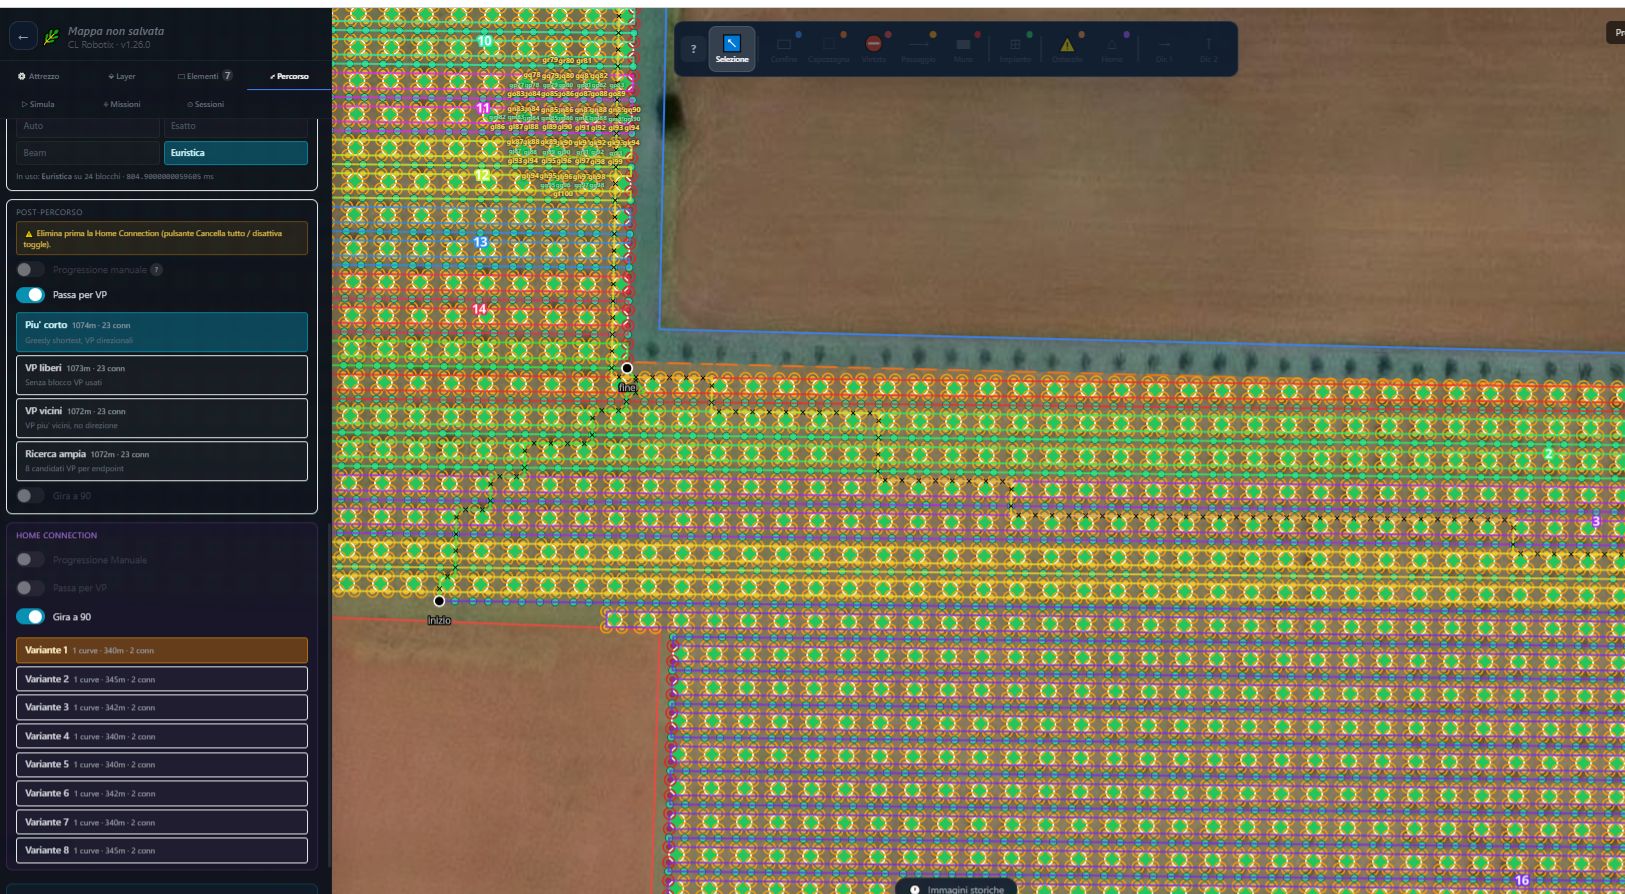
Punti di lavoro e varianti di percorso tra i filari

Generazione e confronto

Varianti di percorso per valutare i collegamenti nell’impianto.

03

Simulare e vedere in 3D

Esaminare il percorso prima del lavoro e leggere l’ambiente in tre dimensioni.

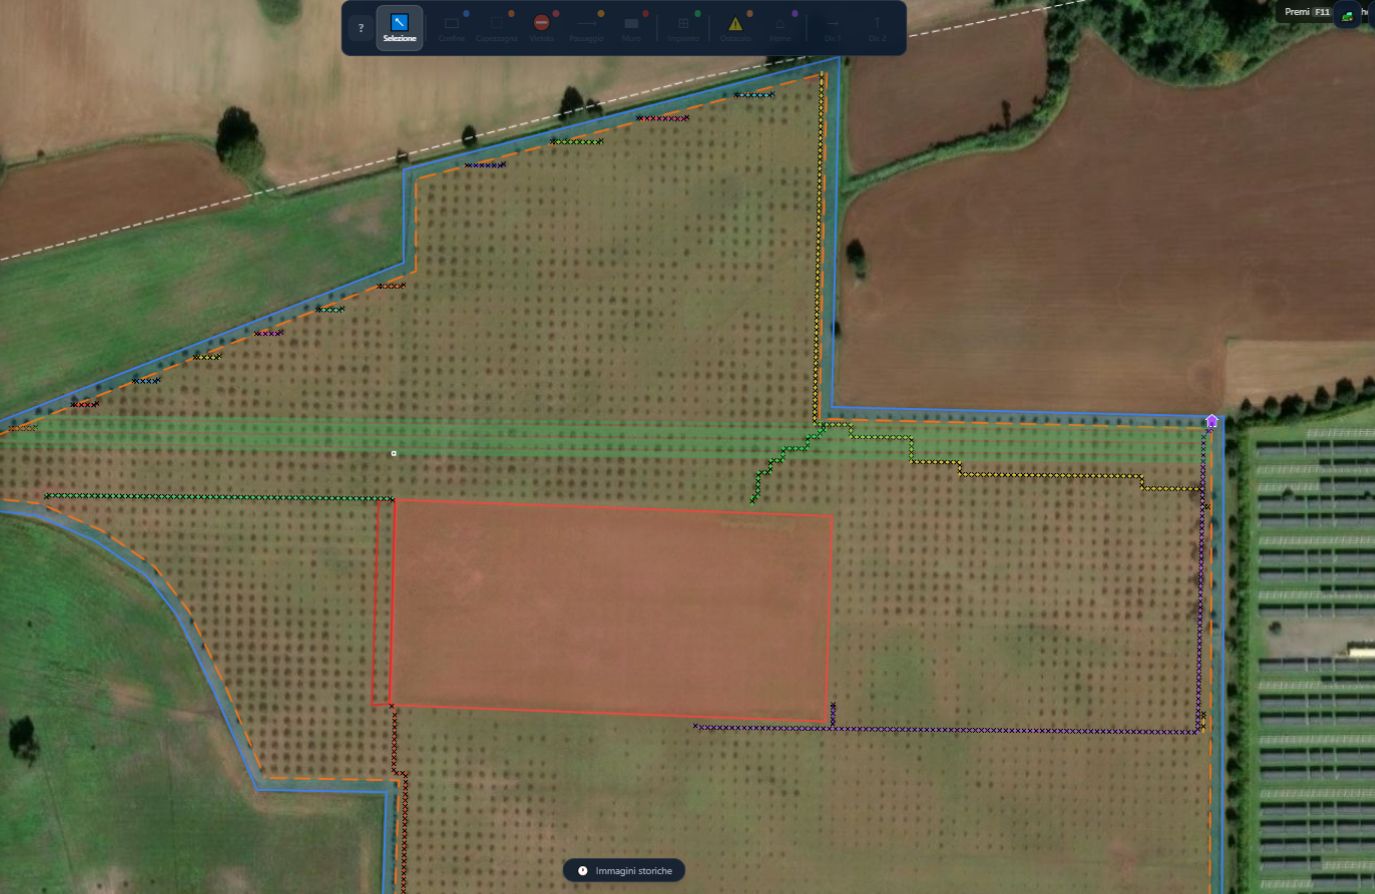
Percorso di lavoro visualizzato durante la simulazione

Simulazione del percorso

Avanzamento sulla mappa e stima dei tempi dai parametri impostati.

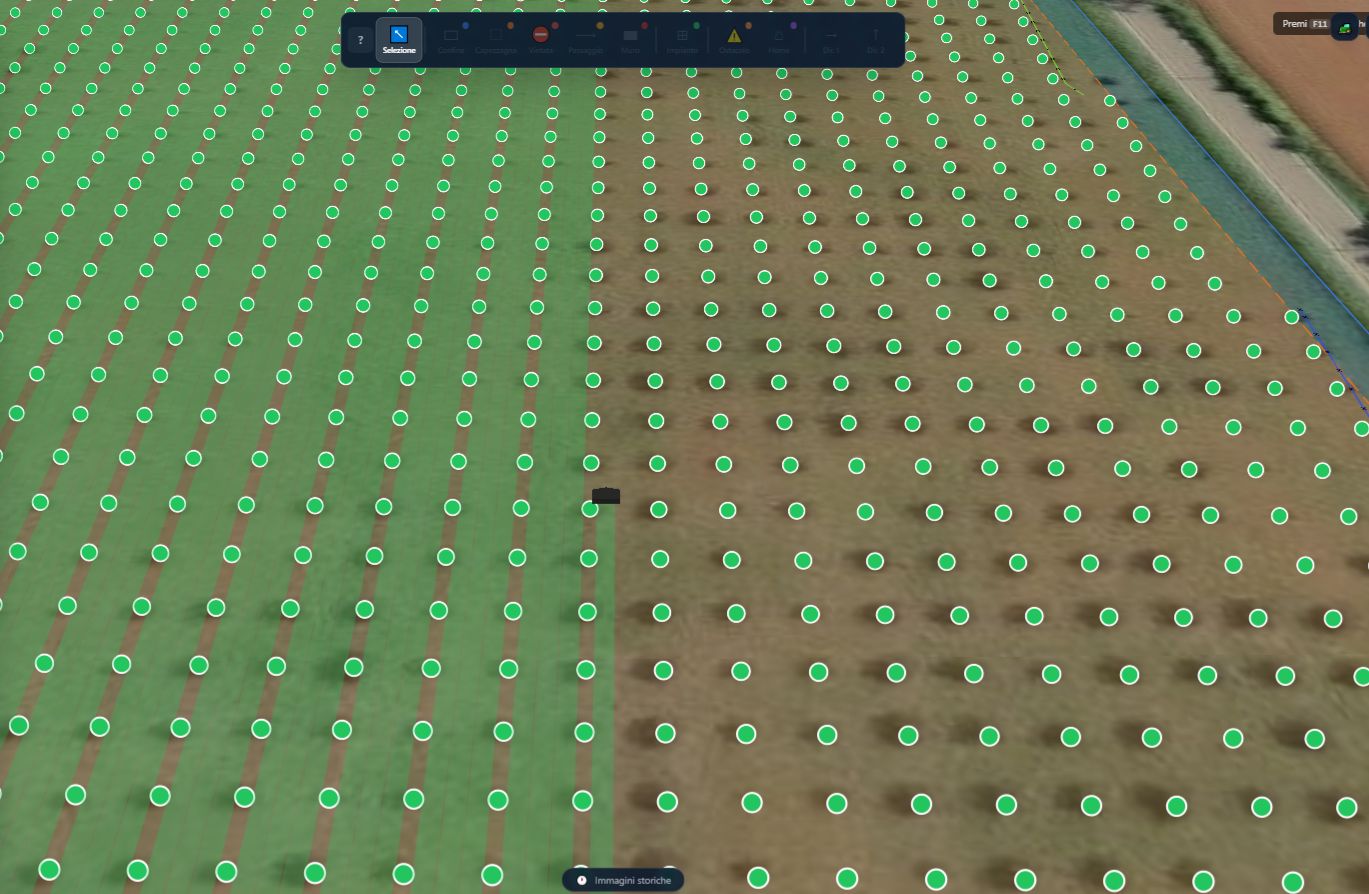
Vista prospettica della simulazione nell’impianto arboreo

Vista prospettica

Impianto e movimento del mezzo nella simulazione.

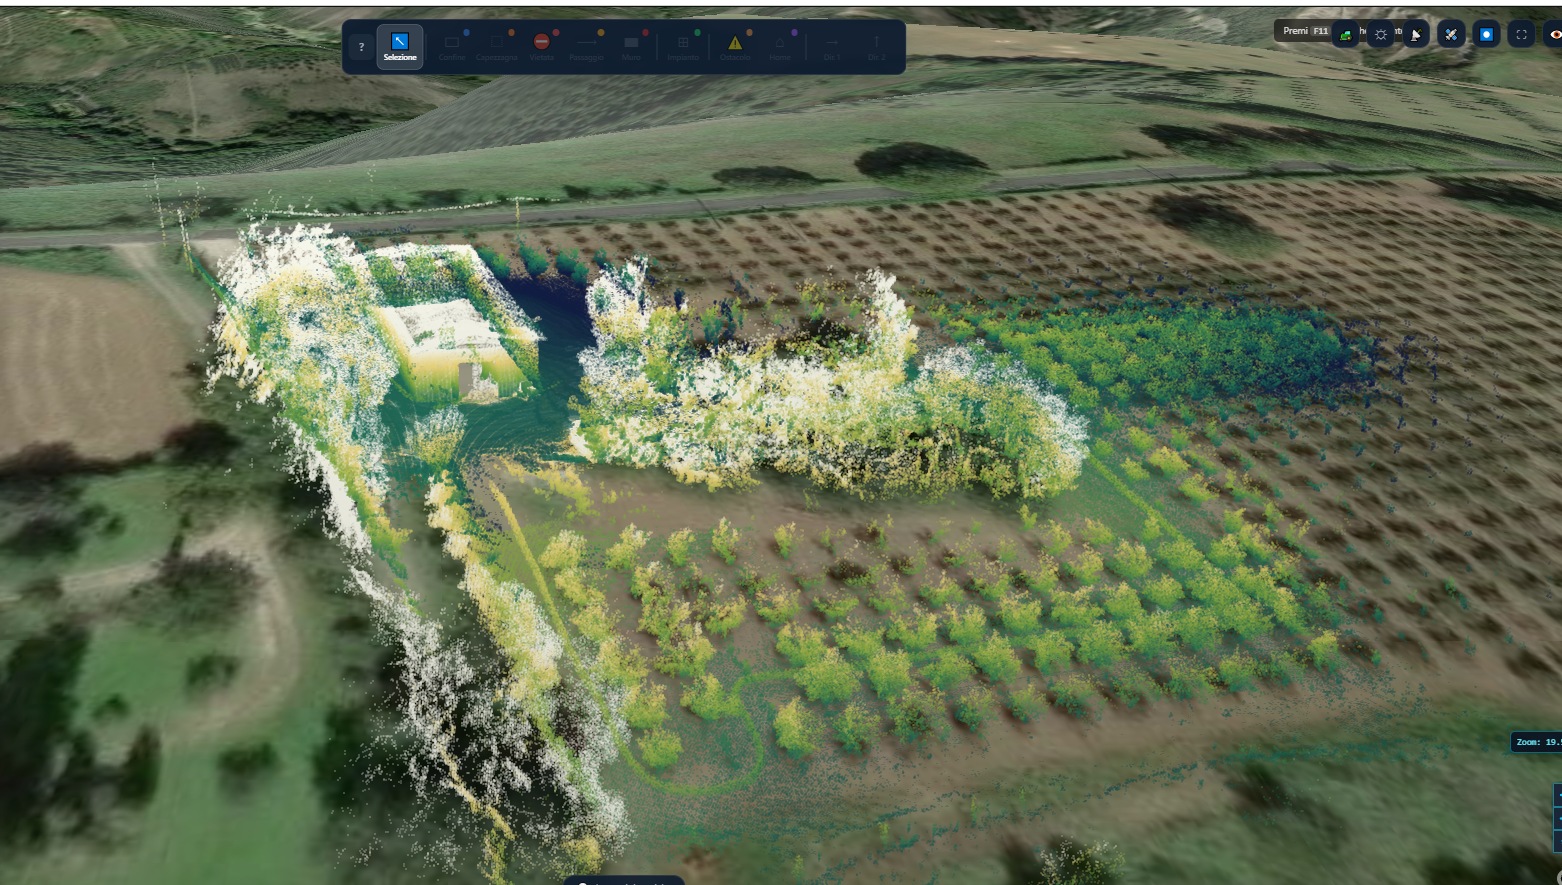
Nuvola di punti tridimensionale sovrapposta alla mappa del terreno

La nuvola di punti nel territorio

Il rilievo tridimensionale si sovrappone alla mappa del terreno.

Schermate di Alioth da scenari di sviluppo. Mappe: © Esri, Maxar, GeoEye; © OpenStreetMap contributors. Copertura 4G: AGCOM. Torri radio: LTEItaly.it (dati raccolti dalla comunità). Dati catastali: Agenzia delle Entrate, WMS Catasto (CC BY 4.0).

PIANIFICAZIONE DEL LAVORO

Pianificare il lavoro a partire dal campo

Per generare una traiettoria, il software deve conoscere il terreno in cui lavorerà il mezzo. Confini, aree escluse, passaggi, filari, alberi e ostacoli diventano elementi di una rappresentazione operativa.

La ricerca sulla pianificazione considera differenti sesti d’impianto, anche irregolari, direzioni di lavoro e collegamenti fra file non lineari. Il punto di partenza e di ritorno, le aree di manovra e gli ingombri dell’attrezzatura fanno parte dello stesso problema. Un percorso utile deve poter essere interpretato dal controllo del veicolo e confrontato con la geometria reale.

Alioth permette di disegnare le aree, confrontare varianti e osservare la simulazione del percorso. L’operatore può esaminare la pianificazione prima delle prove, mantenendo una relazione fra mappa, parametri impostati e lavoro previsto.