
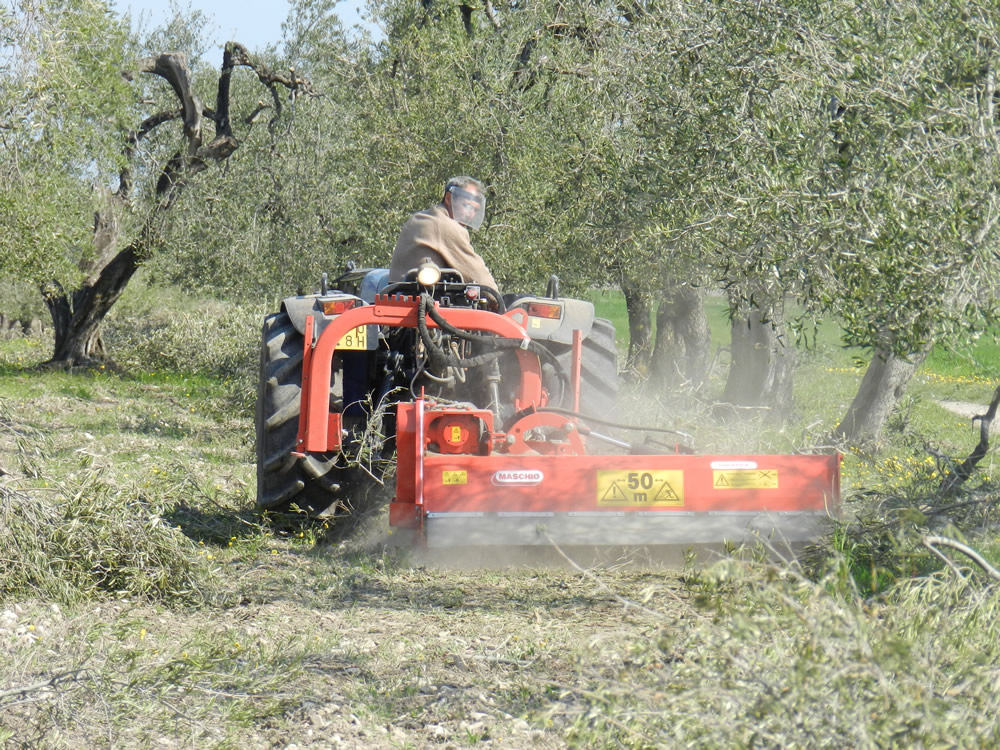
Trinciatura e taglio dell’erba
La prima applicazione: gestire l’erba e la vegetazione negli spazi tra le piante.
 Parliamone ↗
IL PROGETTO MIZAR
Il trattore autonomo per il lavoro agricolo, anche sui terreni in pendenza.
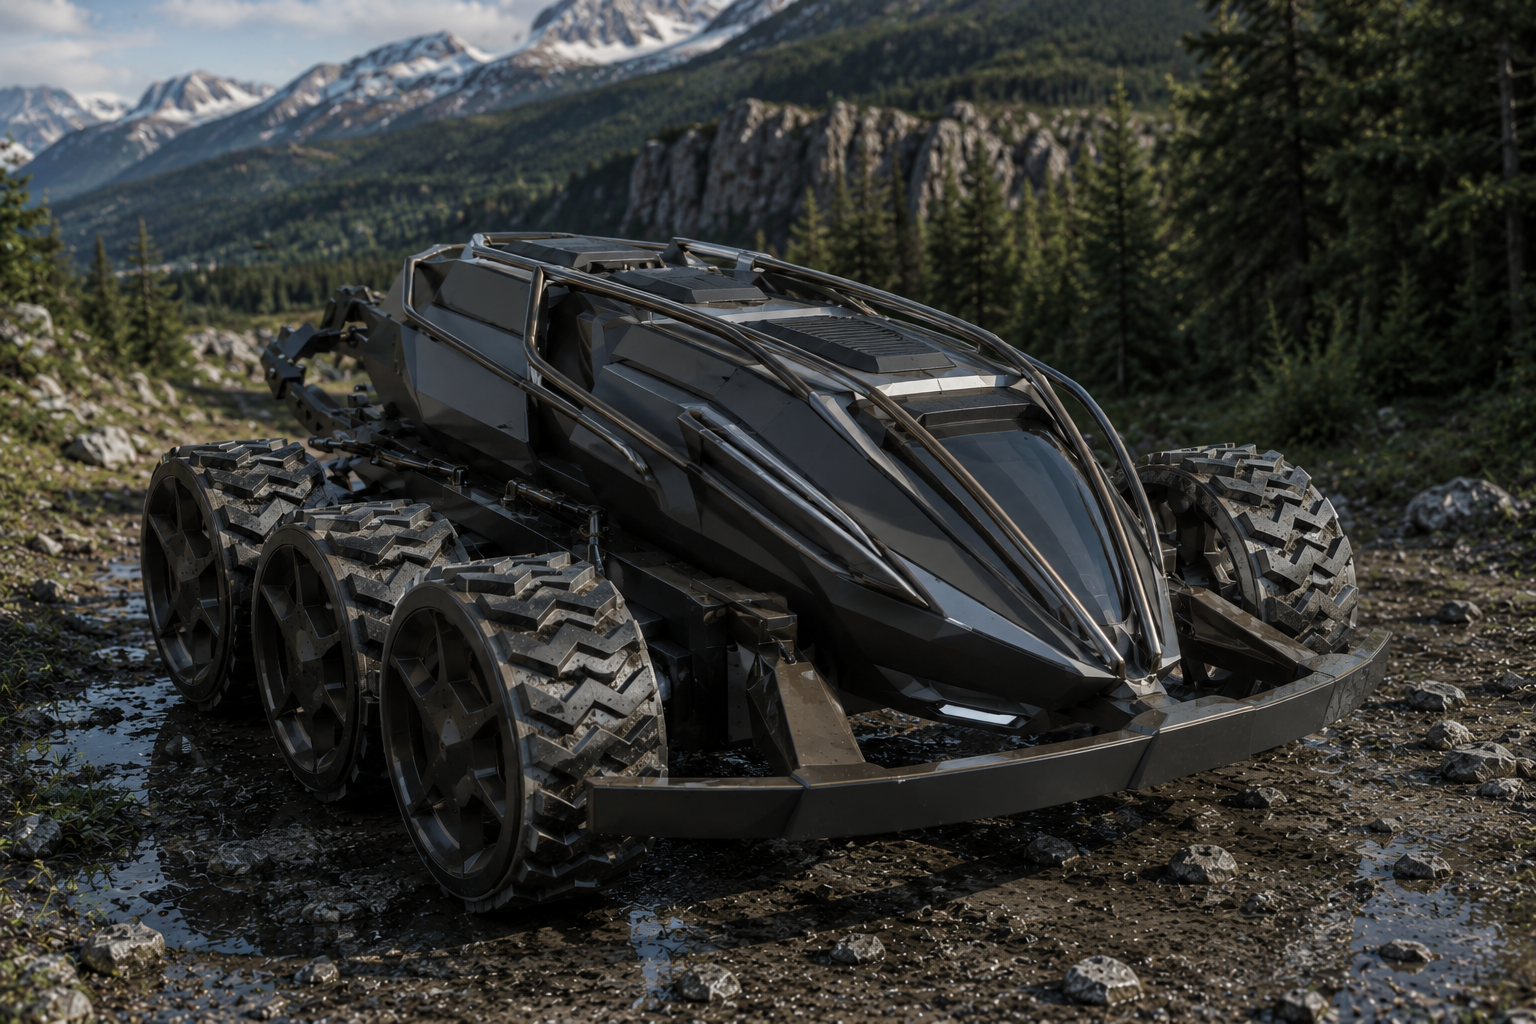
Mizar è un robot agricolo a sei ruote progettato per lavorare in autonomia sotto le chiome degli alberi, anche dove il GPS è debole o assente e la rete mobile non arriva.
La prima applicazione è la trinciatura e il taglio dell’erba in frutteti, noccioleti, vigneti e oliveti. La piattaforma è pensata anche per altre lavorazioni, attraverso attrezzature dedicate.
Il progetto prevede una presa di forza e un attacco a tre punti, per collegare attrezzature agricole e adattare il mezzo a lavorazioni differenti.
L’operatore definisce l’area, gli ostacoli e il lavoro da svolgere. Il software Alioth pianifica il percorso; sensori e controllo del movimento sono studiati per guidare il mezzo, mantenendo la supervisione e la possibilità di intervento a distanza.
Un ibrido tra gommato e cingolato nell’approccio al terreno: unisce la manovrabilità delle ruote a una distribuzione della trazione pensata per cercare aderenza e continuità d’appoggio. Le sei ruote motrici, di cui quattro sterzanti, e le sospensioni articolate seguono le irregolarità del suolo, con l’obiettivo di lavorare anche sulle pendenze.
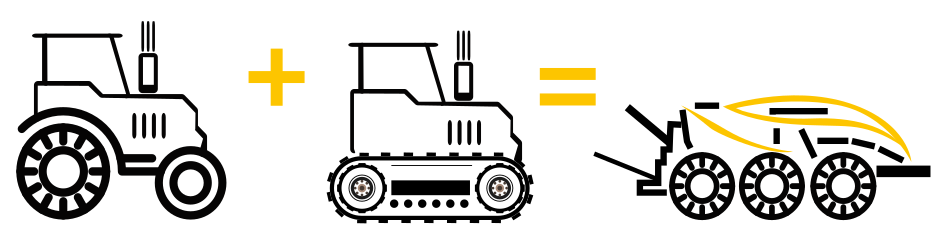
L’architettura a sei ruote e le sospensioni articolate sono studiate per seguire le irregolarità del terreno.
Esempi di lavorazioni con mezzi agricoli tradizionali.
La prima applicazione: gestire l’erba e la vegetazione negli spazi tra le piante.
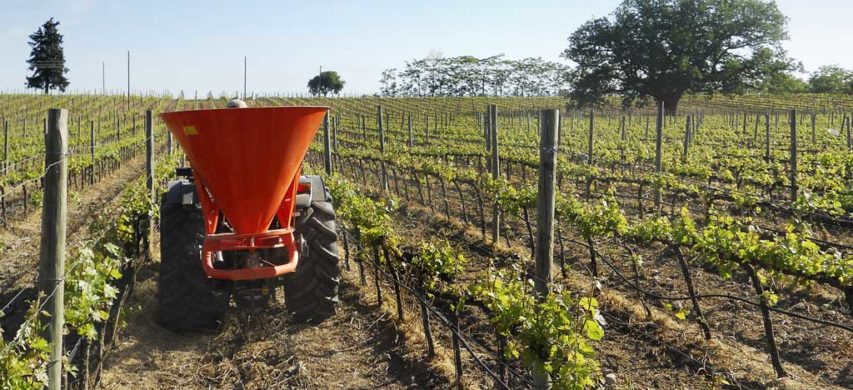
Distribuire il prodotto con un’attrezzatura dedicata, seguendo il percorso di lavoro.
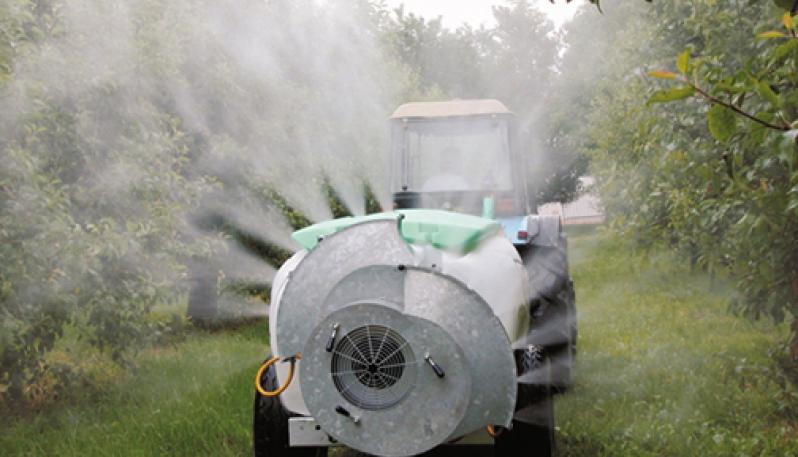
Integrare attrezzature per i trattamenti delle colture e la gestione delle infestanti.
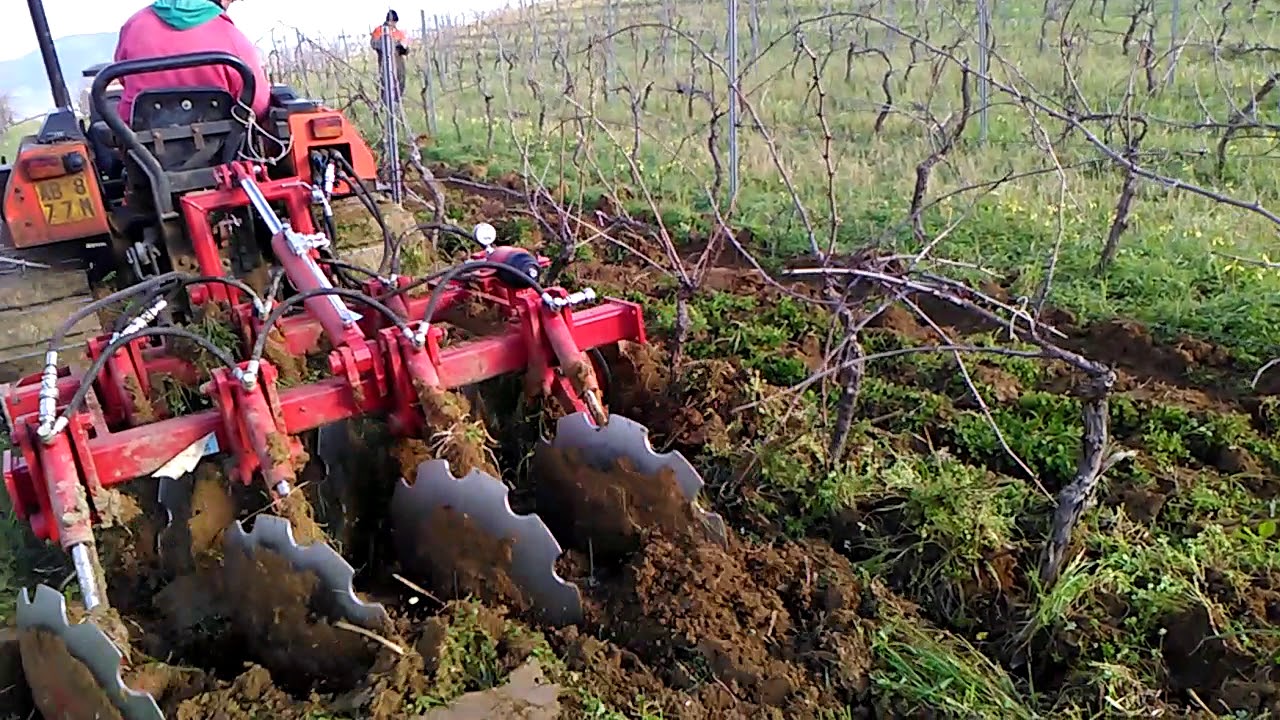
Studiare l’impiego di attrezzature per lavorare il suolo negli appezzamenti.
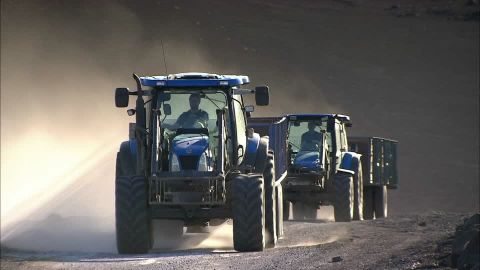
Affidare al mezzo gli spostamenti ripetitivi di materiali all’interno dell’azienda agricola.
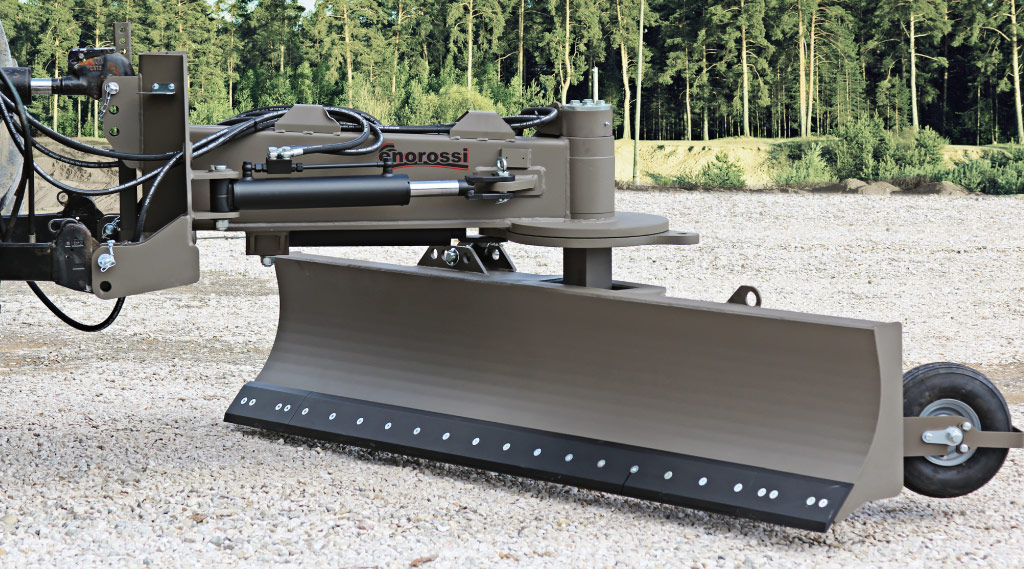
Valutare lavorazioni di sistemazione del terreno con l’attrezzatura appropriata.
CONTROLLO E SUPERVISIONE
Nel progetto Mizar, il livello di automazione si sceglie in funzione della lavorazione e del contesto. Dal comando manuale alla missione pianificata, l’operatore mantiene un ruolo di controllo e supervisione.
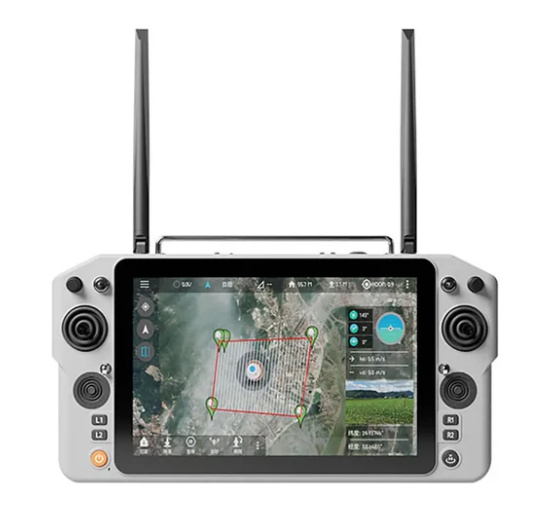
L’operatore è vicino al mezzo, lo vede direttamente e ne guida i movimenti con il telecomando. È il comando manuale durante le attività sul posto.
L’operatore invia i comandi attraverso il collegamento dati e il software. Dove necessario, Alcor può supportare la connessione con Mizar: la guida resta manuale.
L’operatore prepara l’area, il percorso e i parametri della lavorazione. Mizar esegue la missione pianificata senza richiedere il comando manuale continuo del movimento.
L’operatore segue lo stato e l’avanzamento della missione. Durante l’esecuzione autonoma mantiene la supervisione del lavoro e interviene quando serve.
Scopri il lavoro supervisionato ↗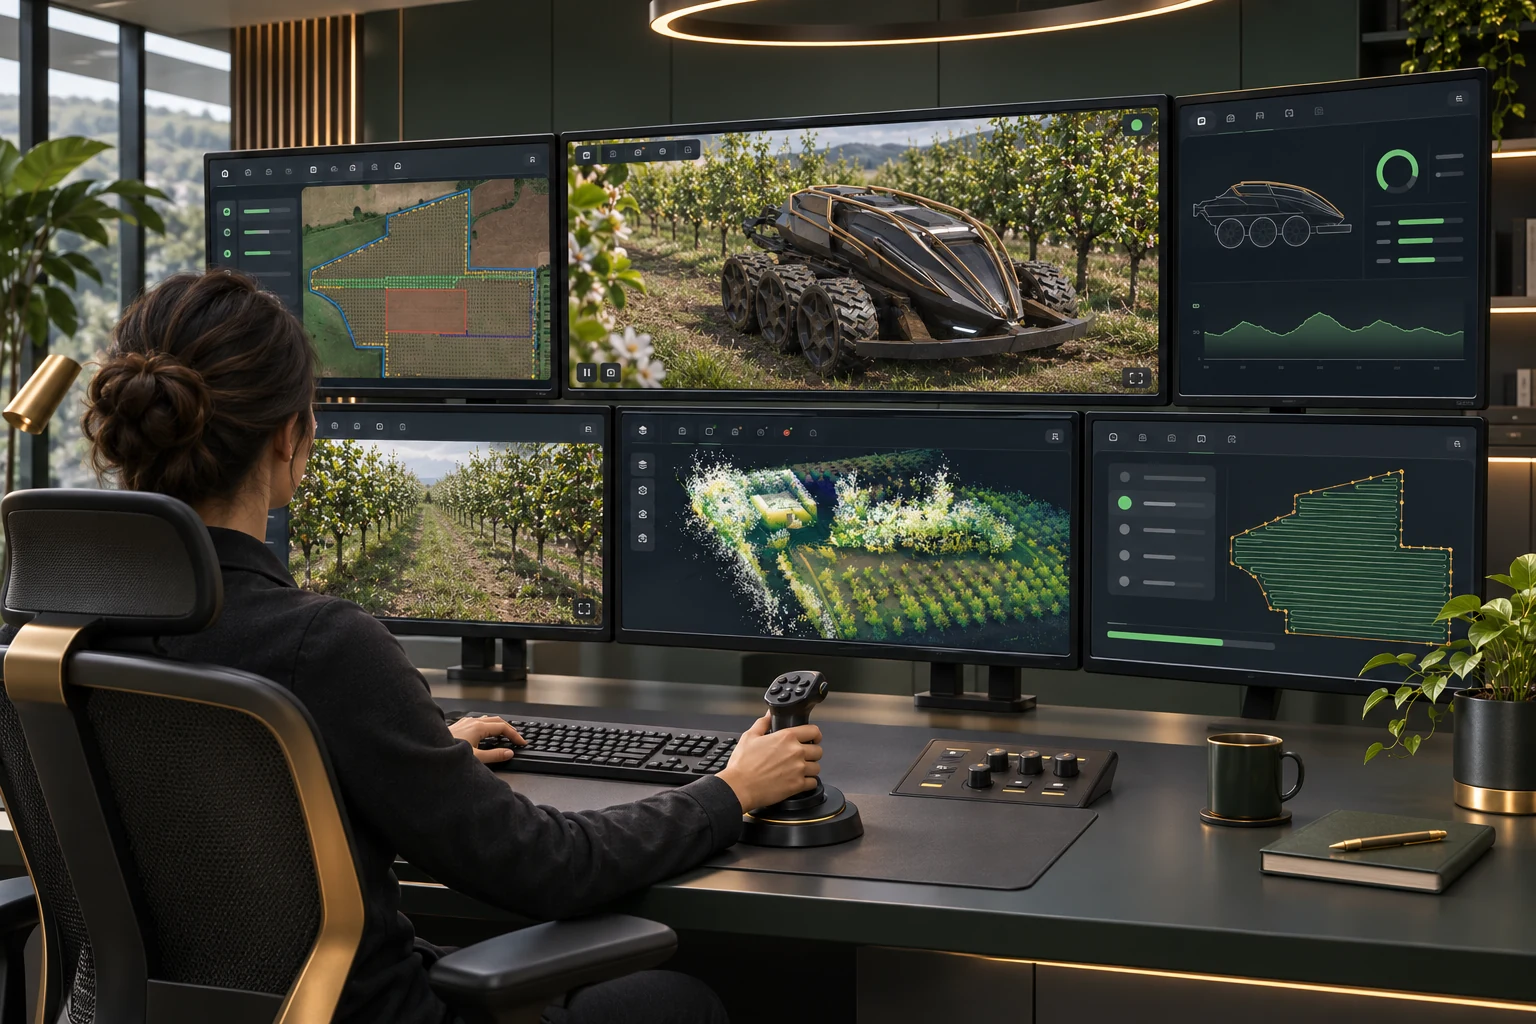
CONTROLLO E SUPERVISIONE
Da una postazione remota, l’operatore segue il lavoro di Mizar e mantiene la possibilità di guidare il mezzo o intervenire durante la missione.
La guida è manuale: l’operatore impartisce i comandi attraverso il collegamento dati.
Durante la missione pianificata, l’operatore controlla lo stato e l’avanzamento del lavoro e interviene quando necessario.
DALLA PROGETTAZIONE AL PROTOTIPO
L’autonomia nasce dall’incontro tra il modo in cui una macchina si muove e il modo in cui interpreta l’ambiente.
Nel percorso di Mizar, meccanica, elettronica, oleodinamica, sensori e software vengono studiati come parti di un unico progetto. La forma del telaio influenza le manovre possibili; la capacità di misurare il terreno influenza le scelte del controllo. Ogni componente deve quindi dialogare con gli altri.
Mizar prende forma attraverso progettazione, simulazioni e prove sul prototipo in scala. Queste attività permettono di confrontare le soluzioni prima del trasferimento al mezzo a grandezza reale, che resta in sviluppo.
STUDIO DI DESIGN / DAL SEGNO AL VOLUME
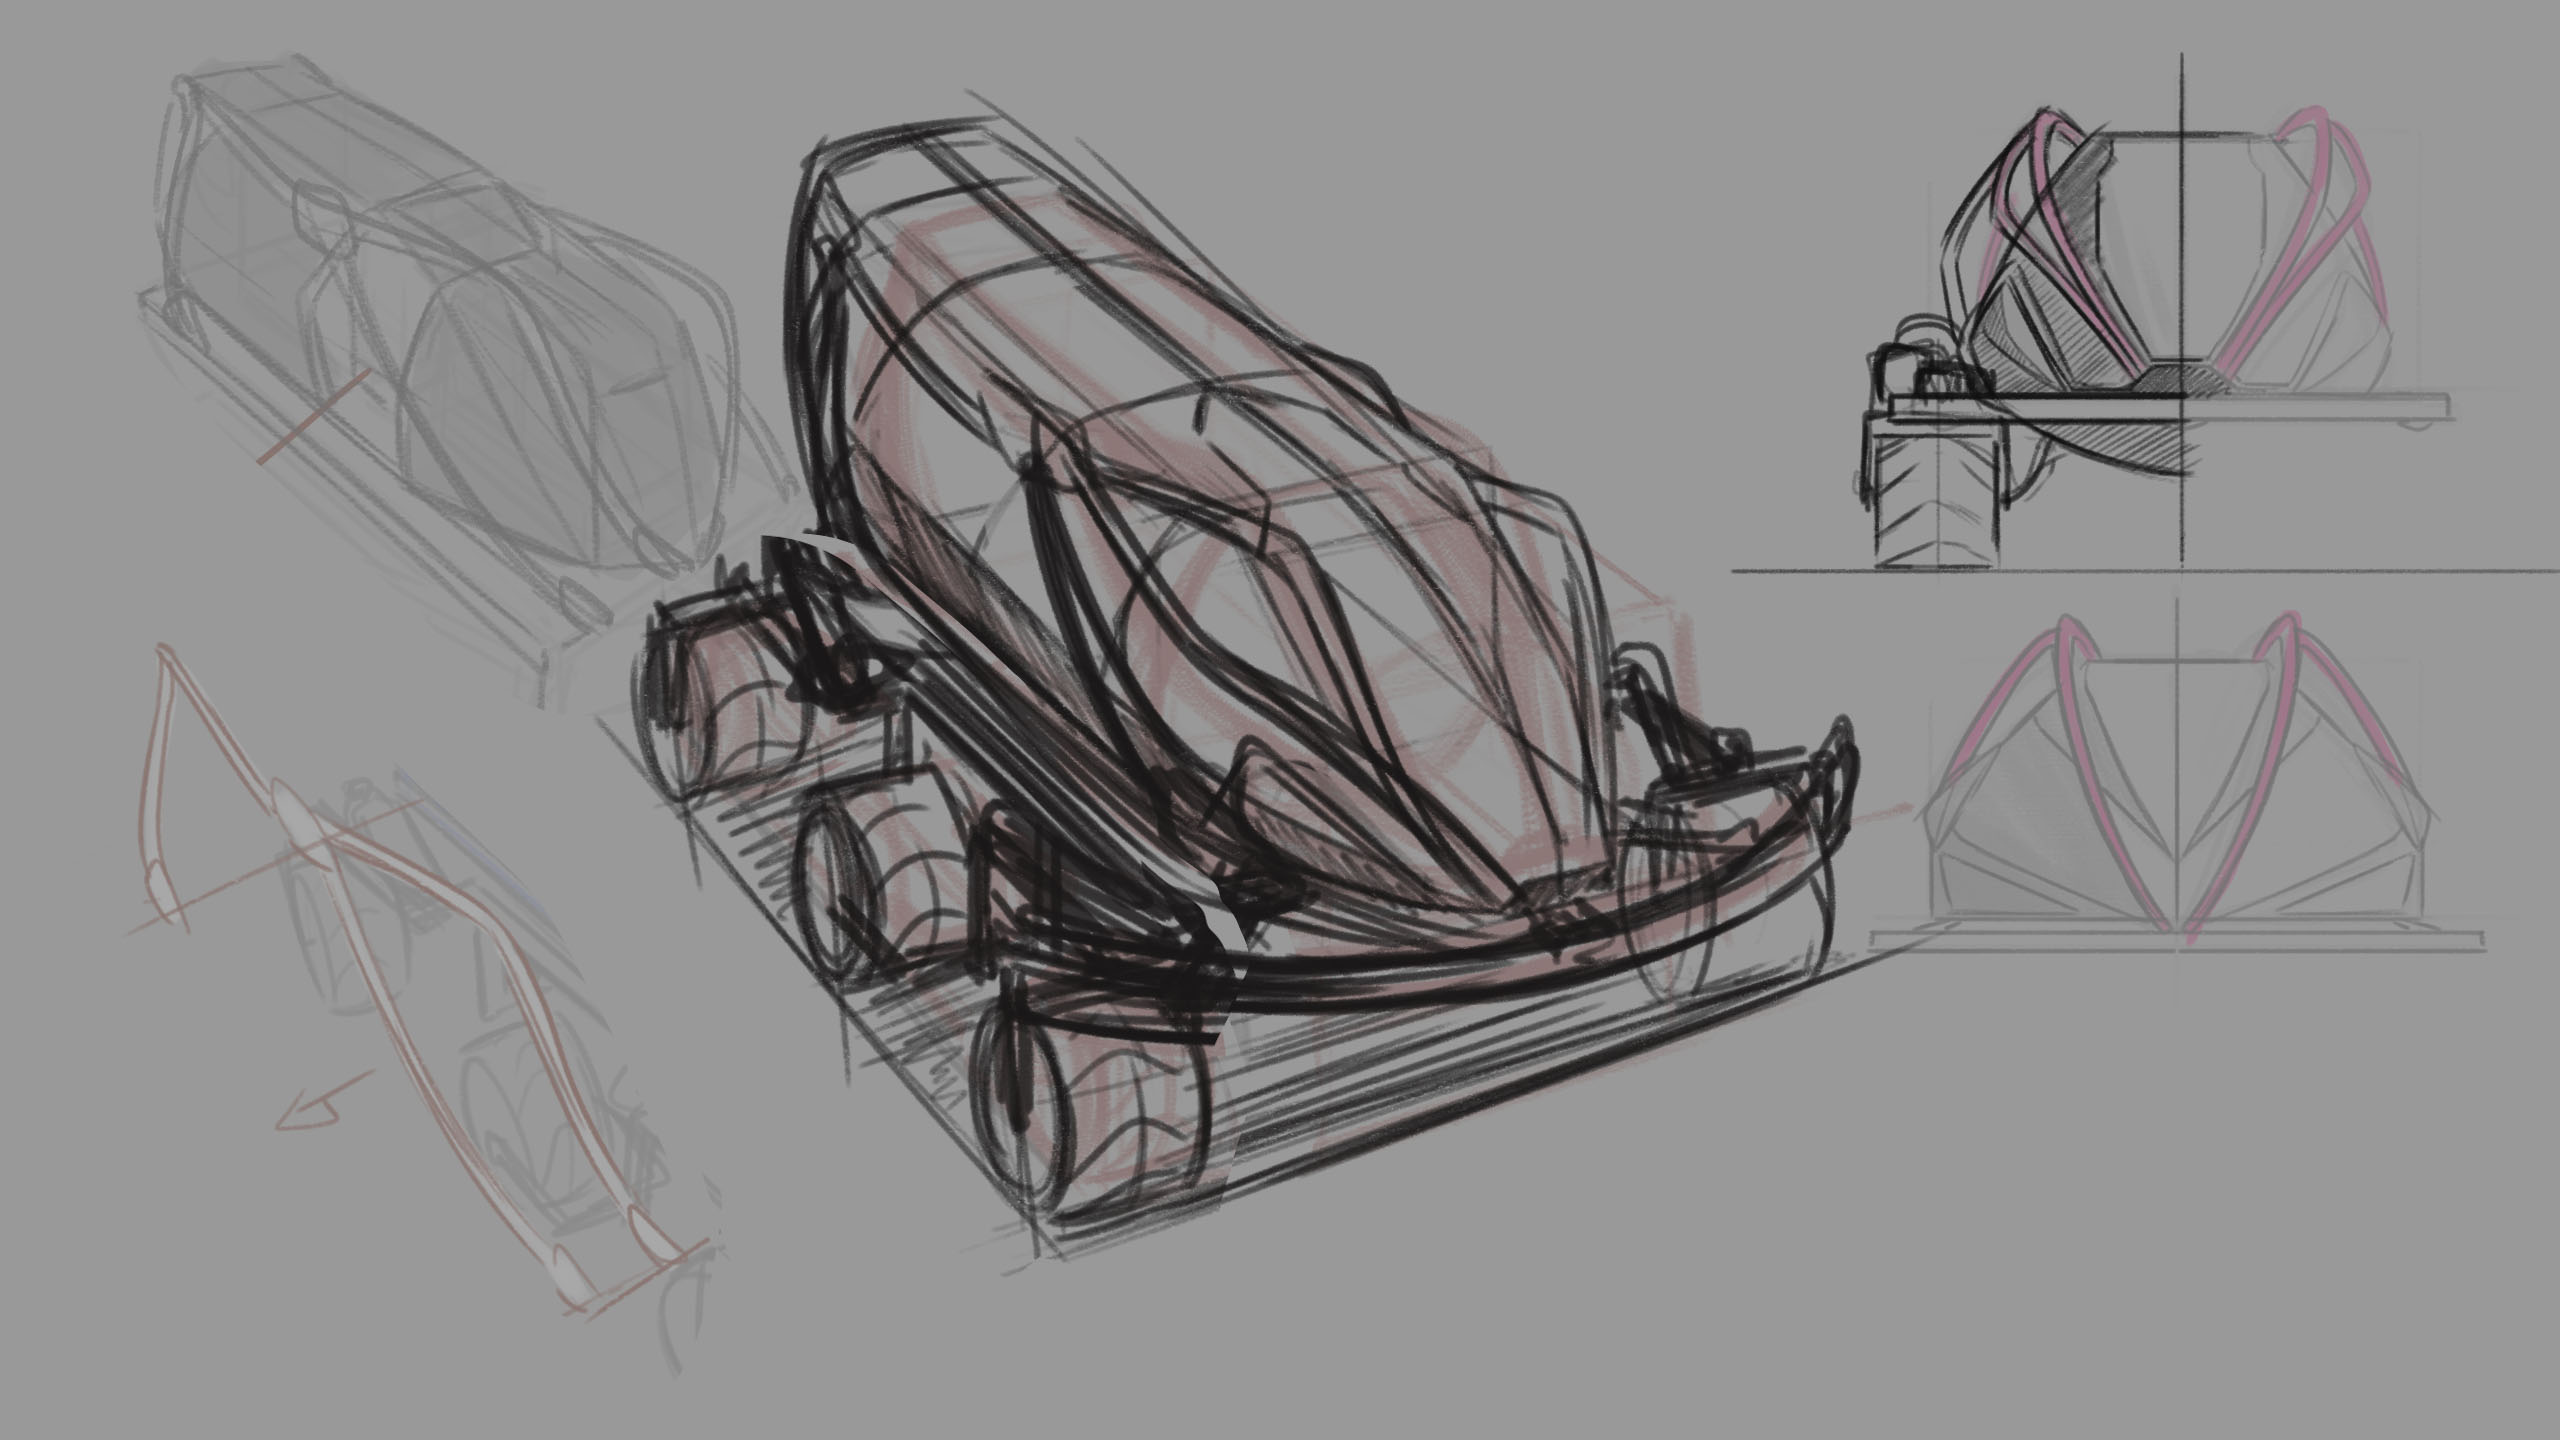
Dalle prime esplorazioni di forma e colore alla definizione dei volumi, dei roll bar e del concept tridimensionale.
Si ama quel che colpisce e si è colpiti da ciò che non è ordinario
Forme, proporzioni e colori esplorati attraverso diverse proposte per il mezzo a sei ruote.
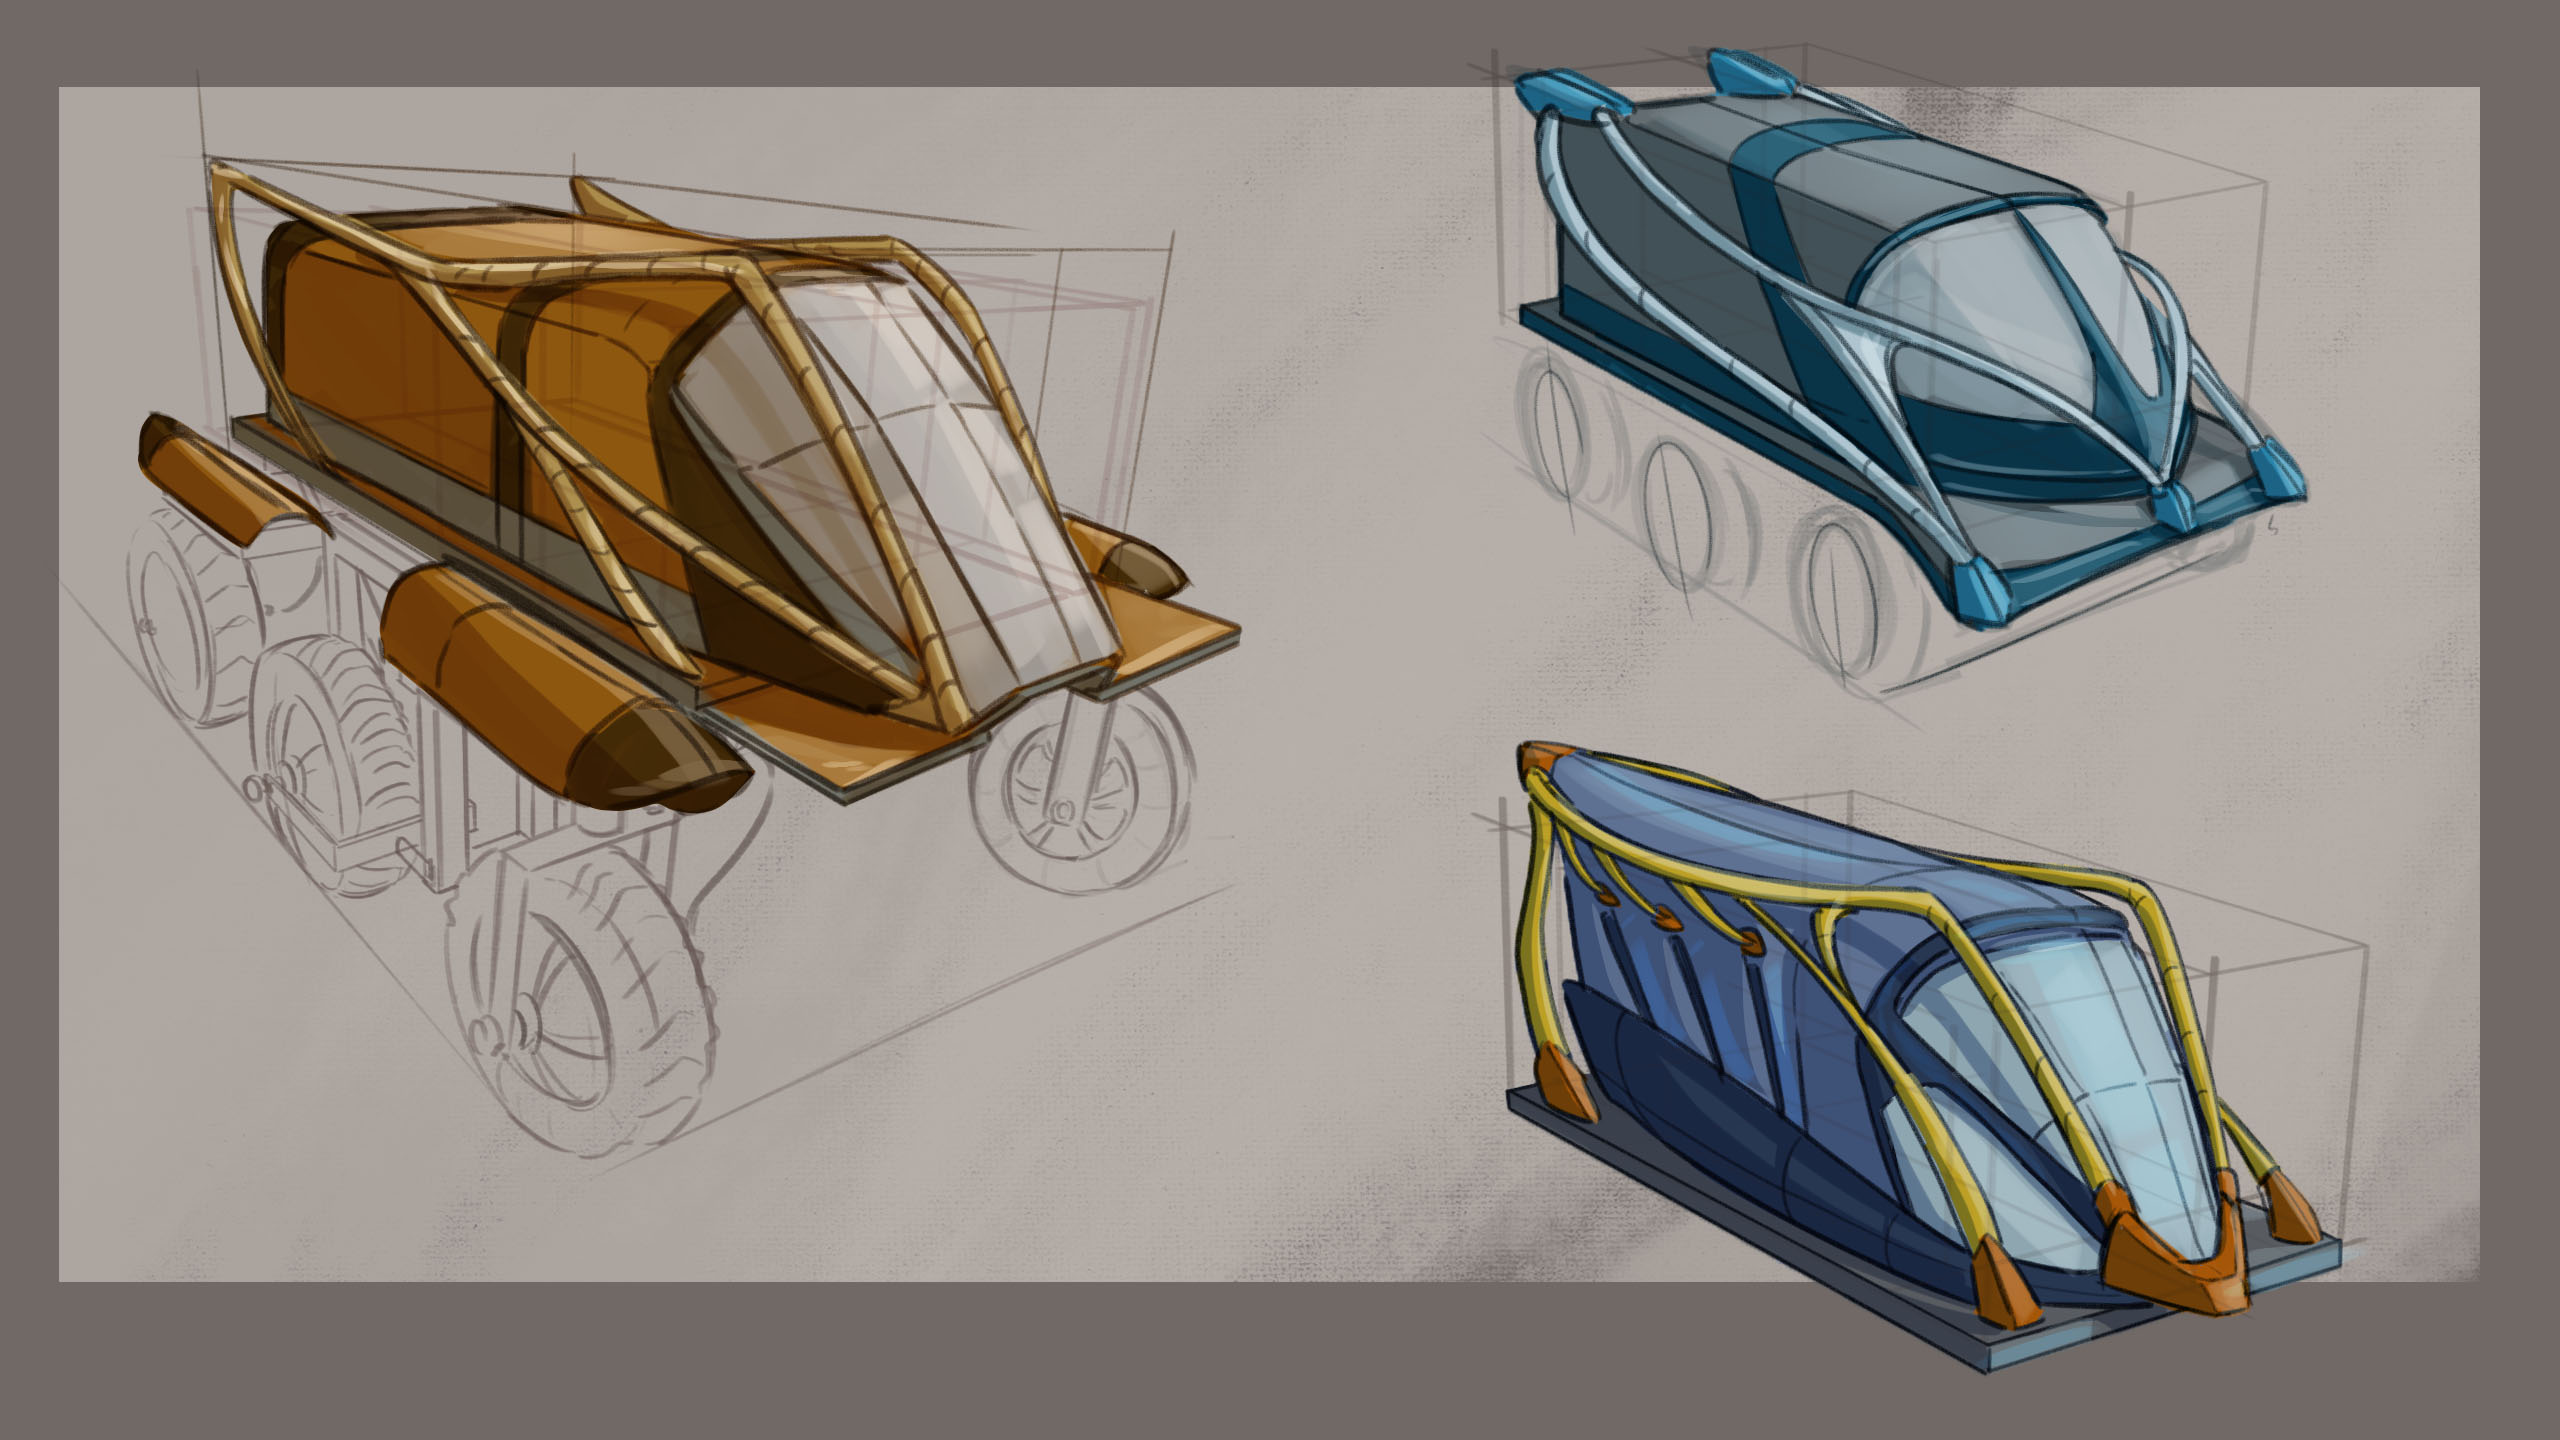
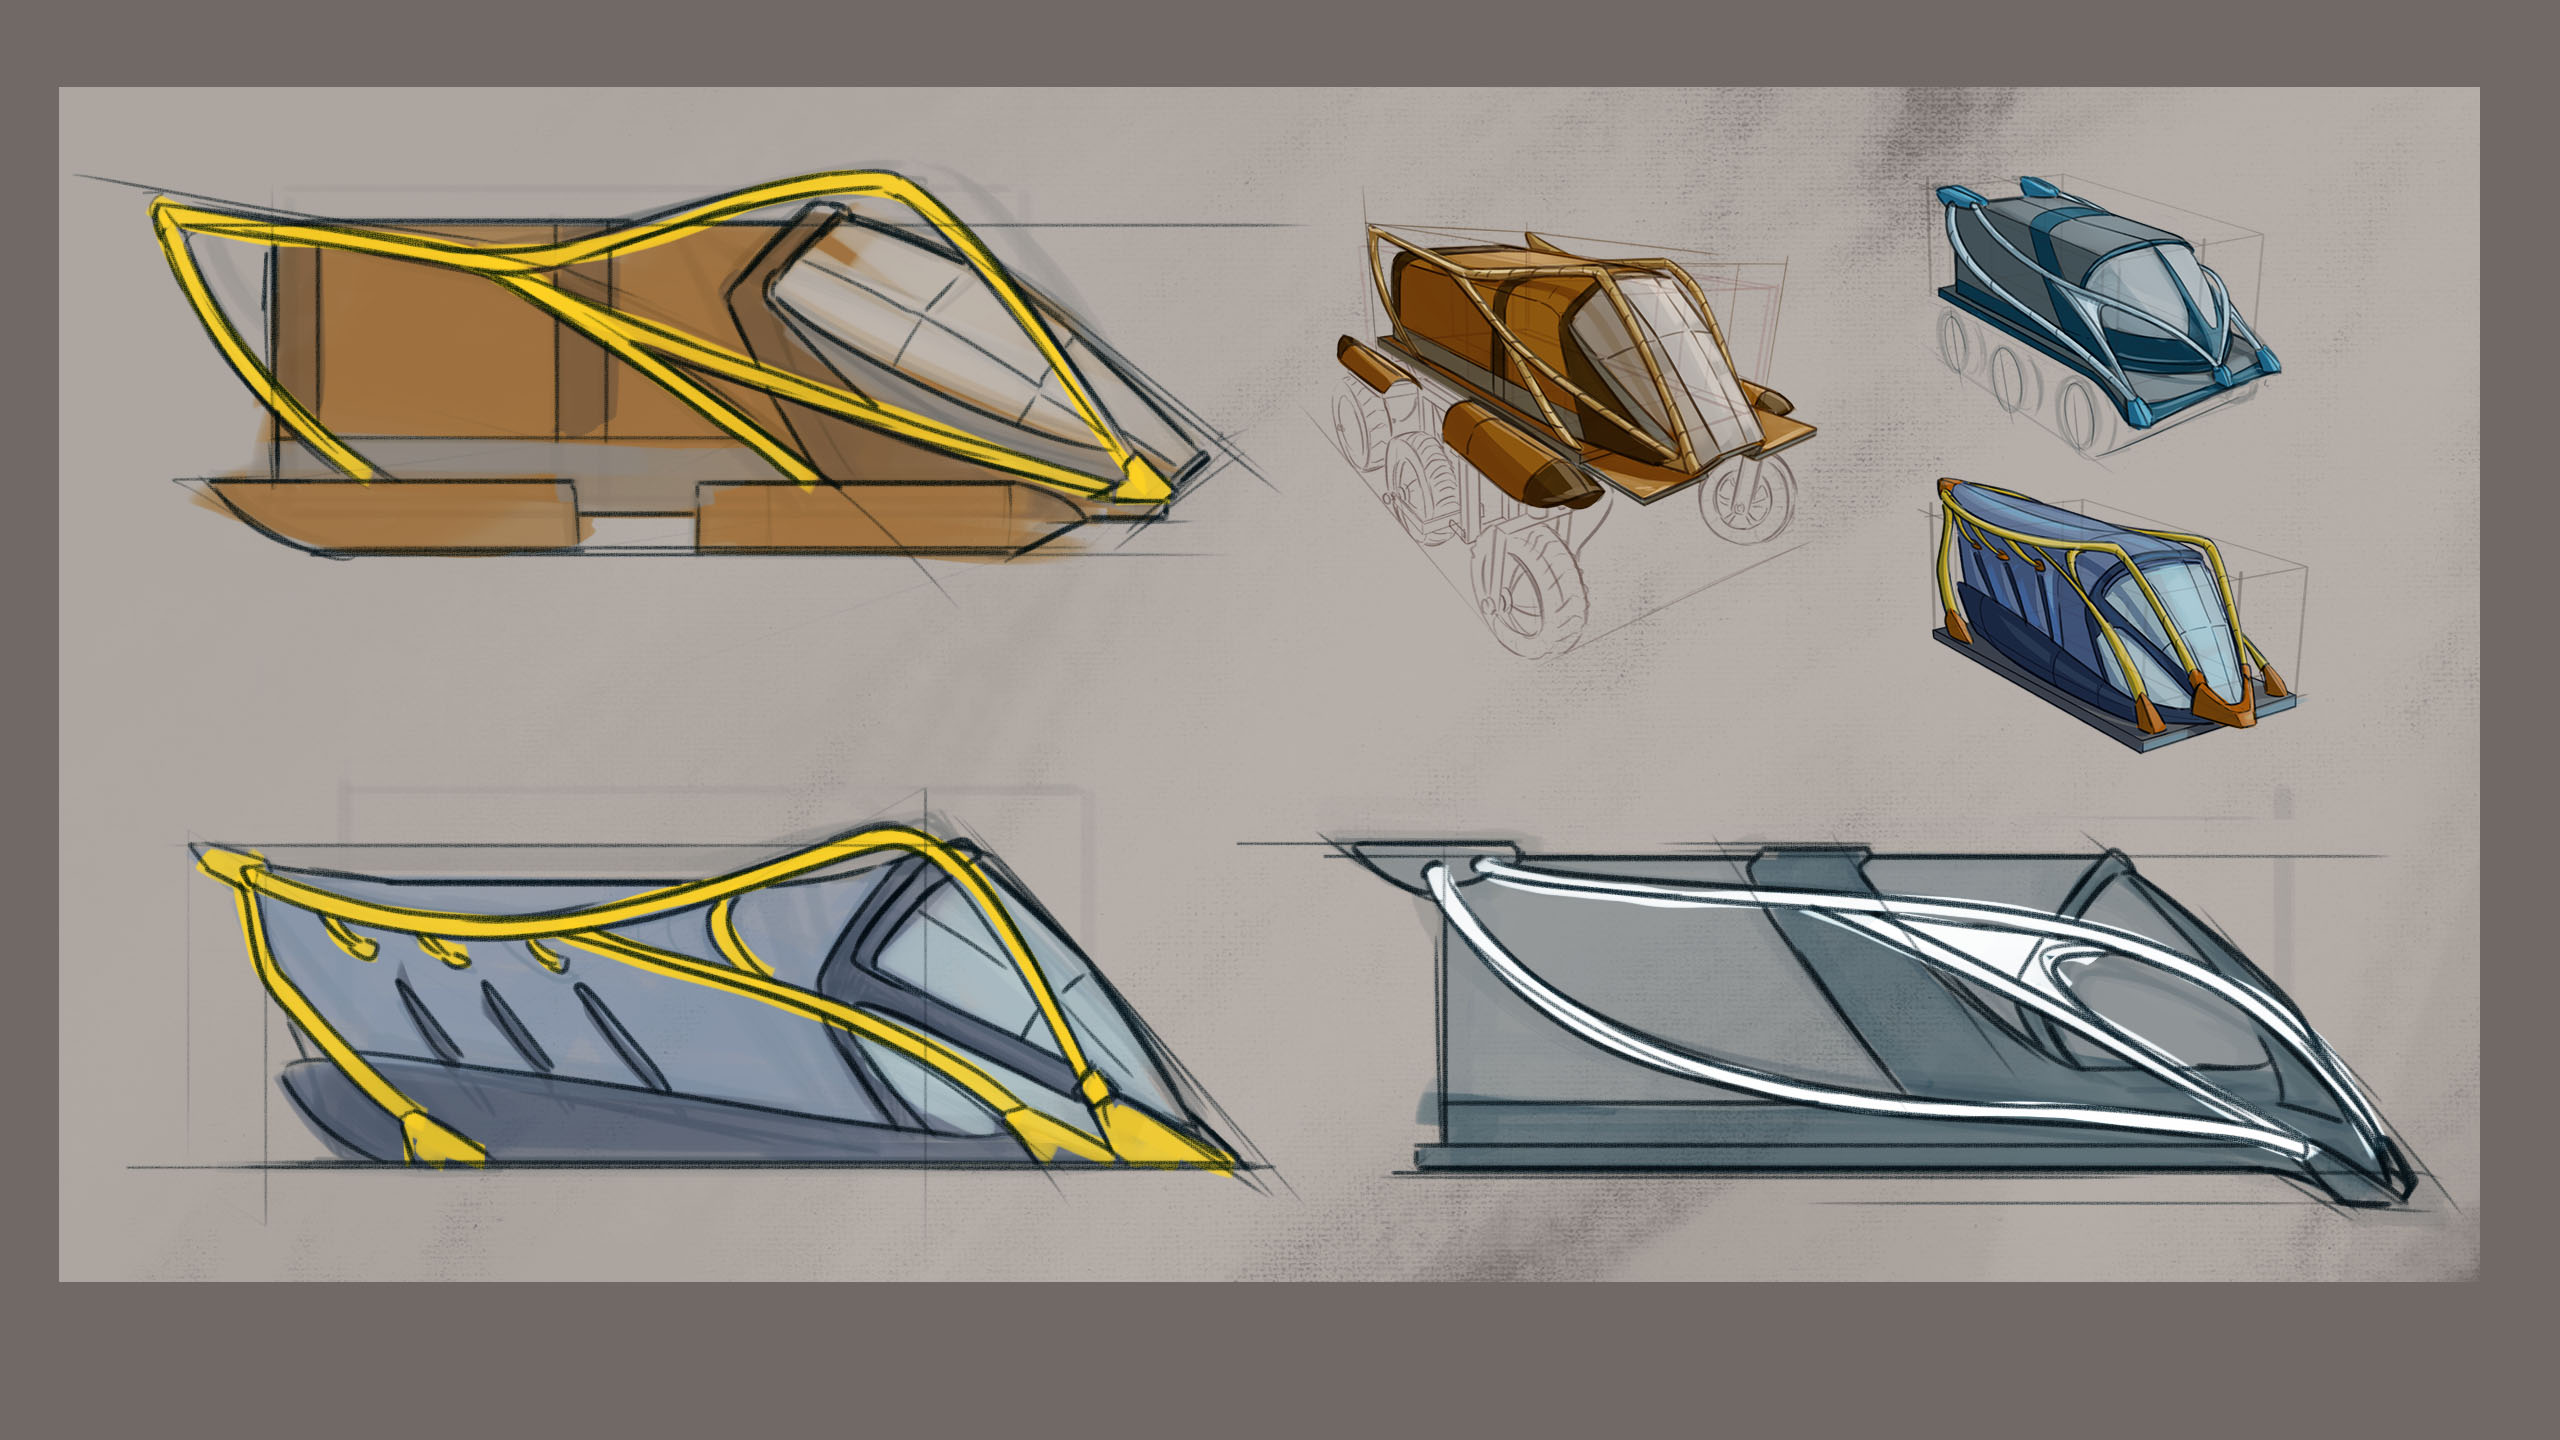
Viste e studi dei volumi aiutano a definire l’organizzazione e il carattere del veicolo.
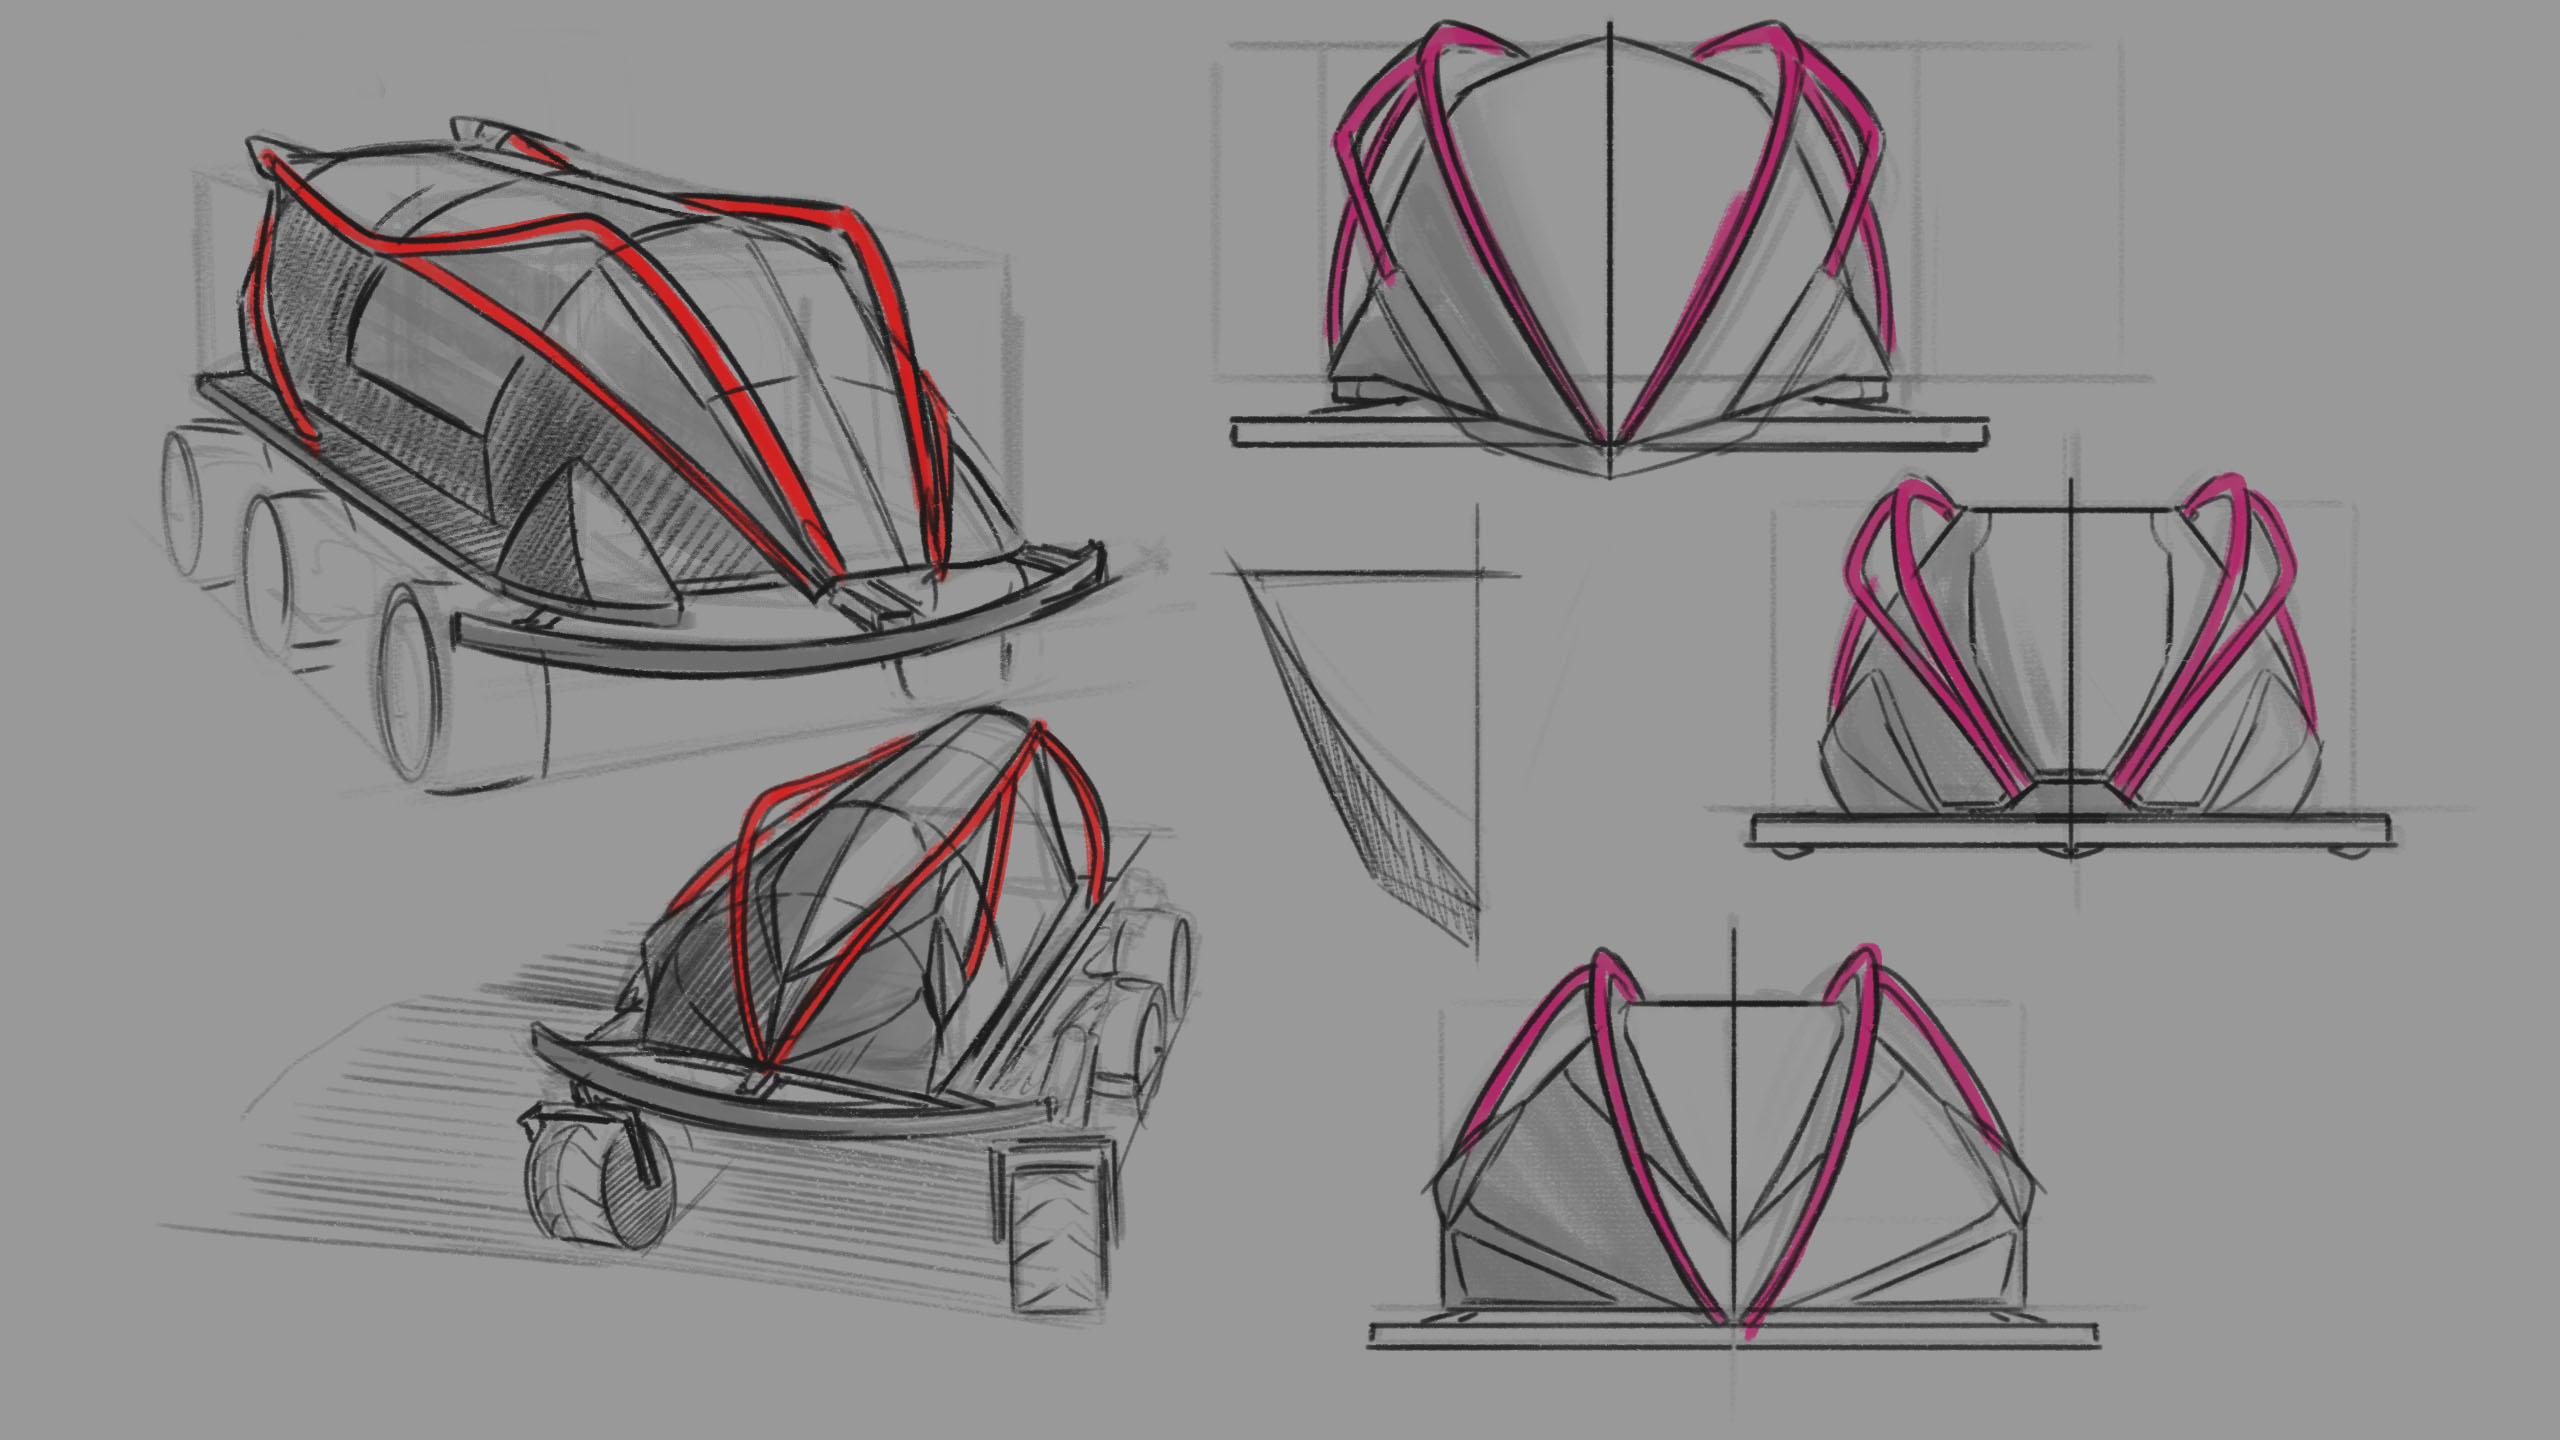
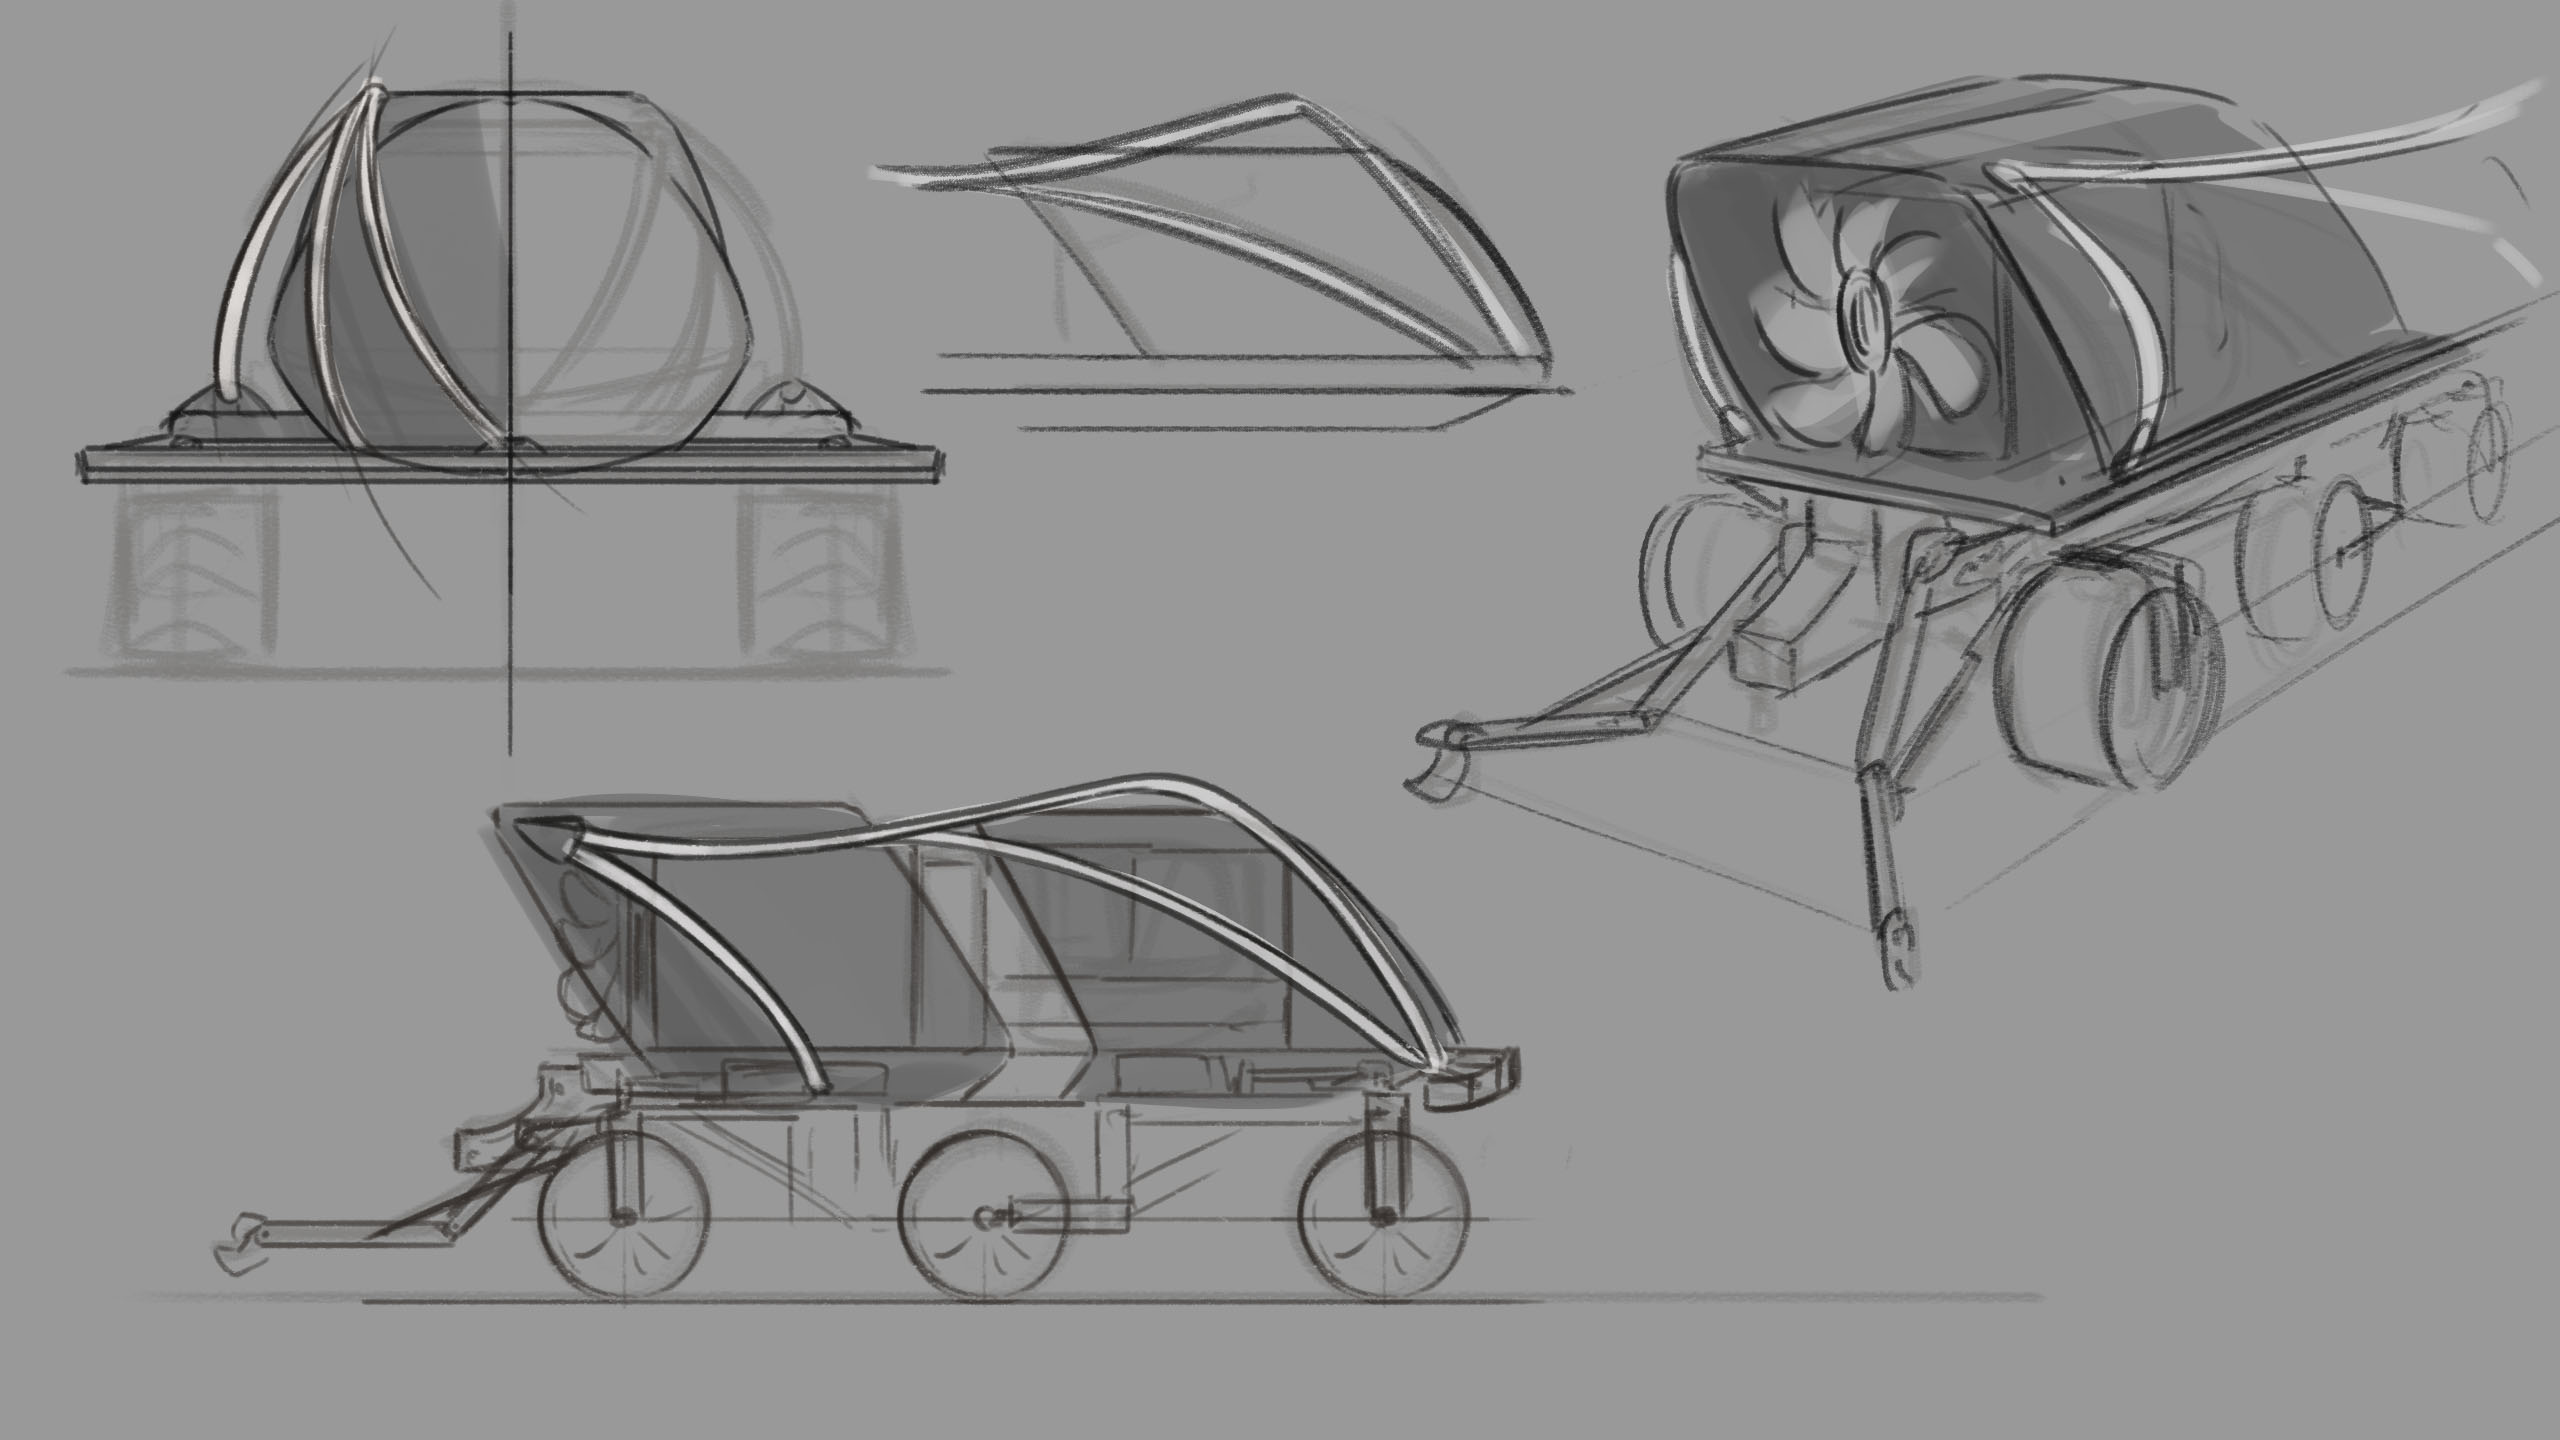
Una serie di variazioni esplora la relazione tra la struttura, le ruote e le linee della carrozzeria.
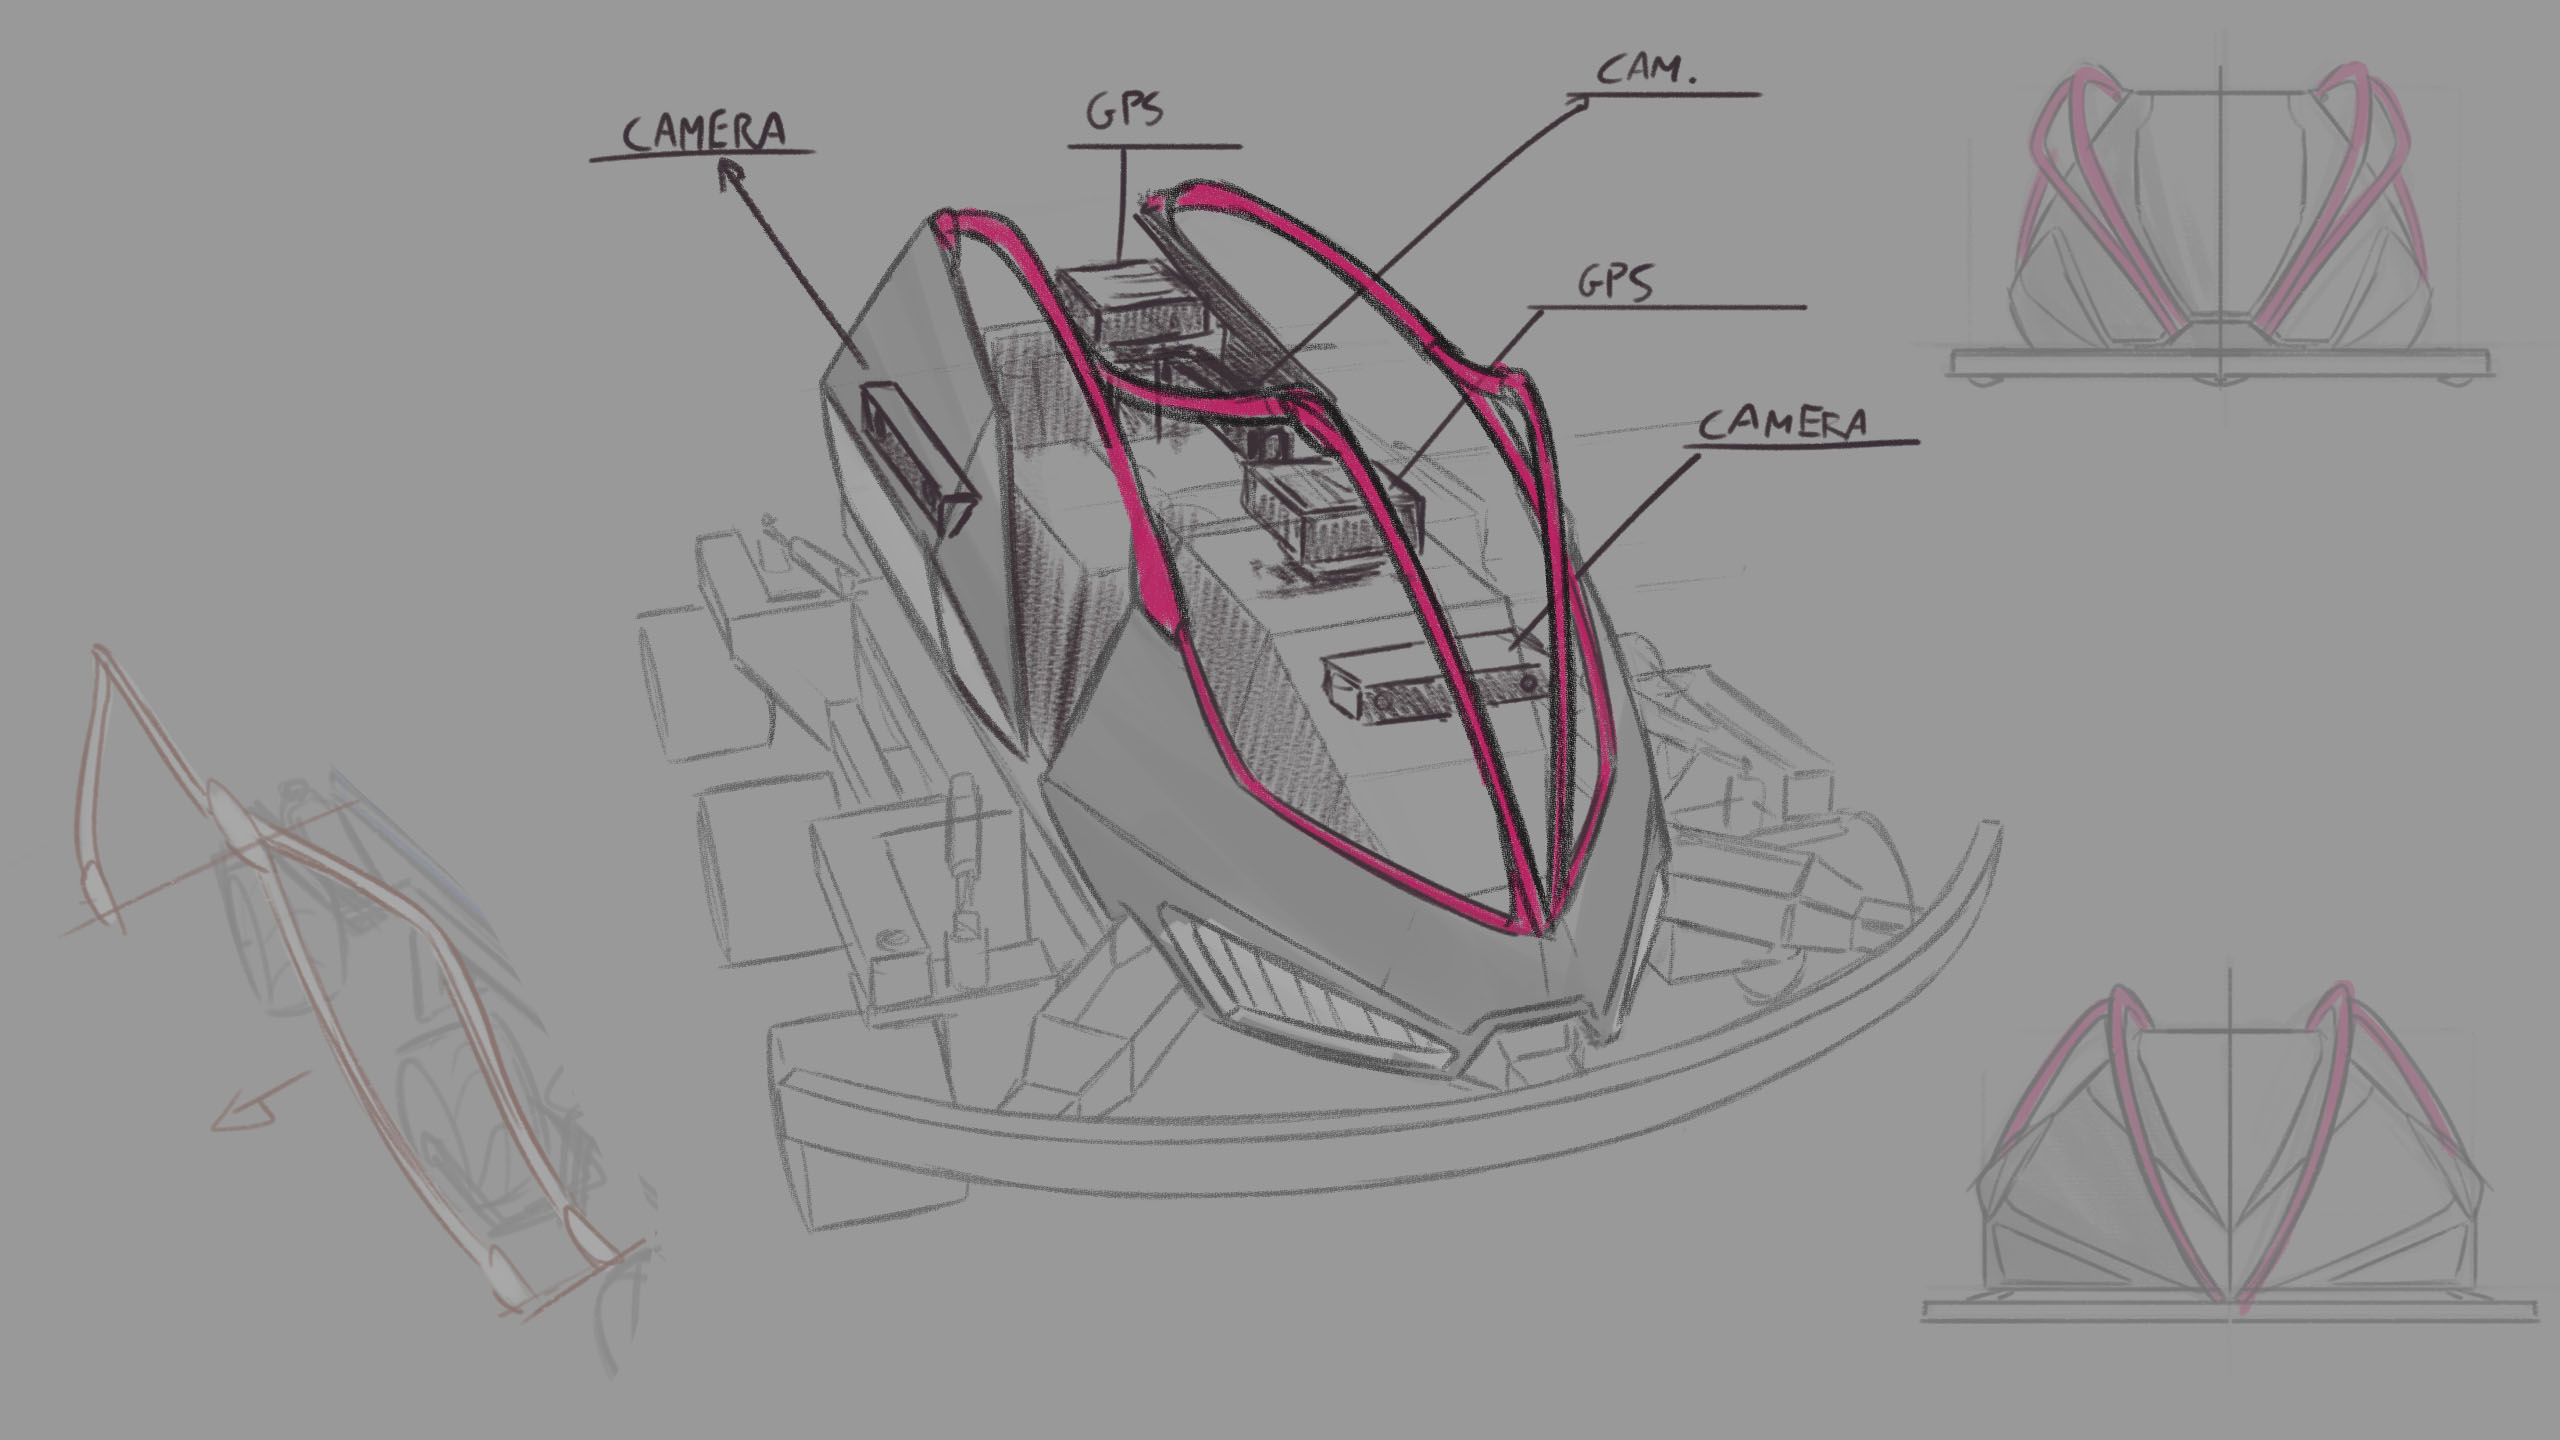
I tubolari dorati sono i roll bar: una struttura esterna pensata per proteggere le componenti, integrarsi con le linee della carrozzeria e consentire l’accesso per la manutenzione.
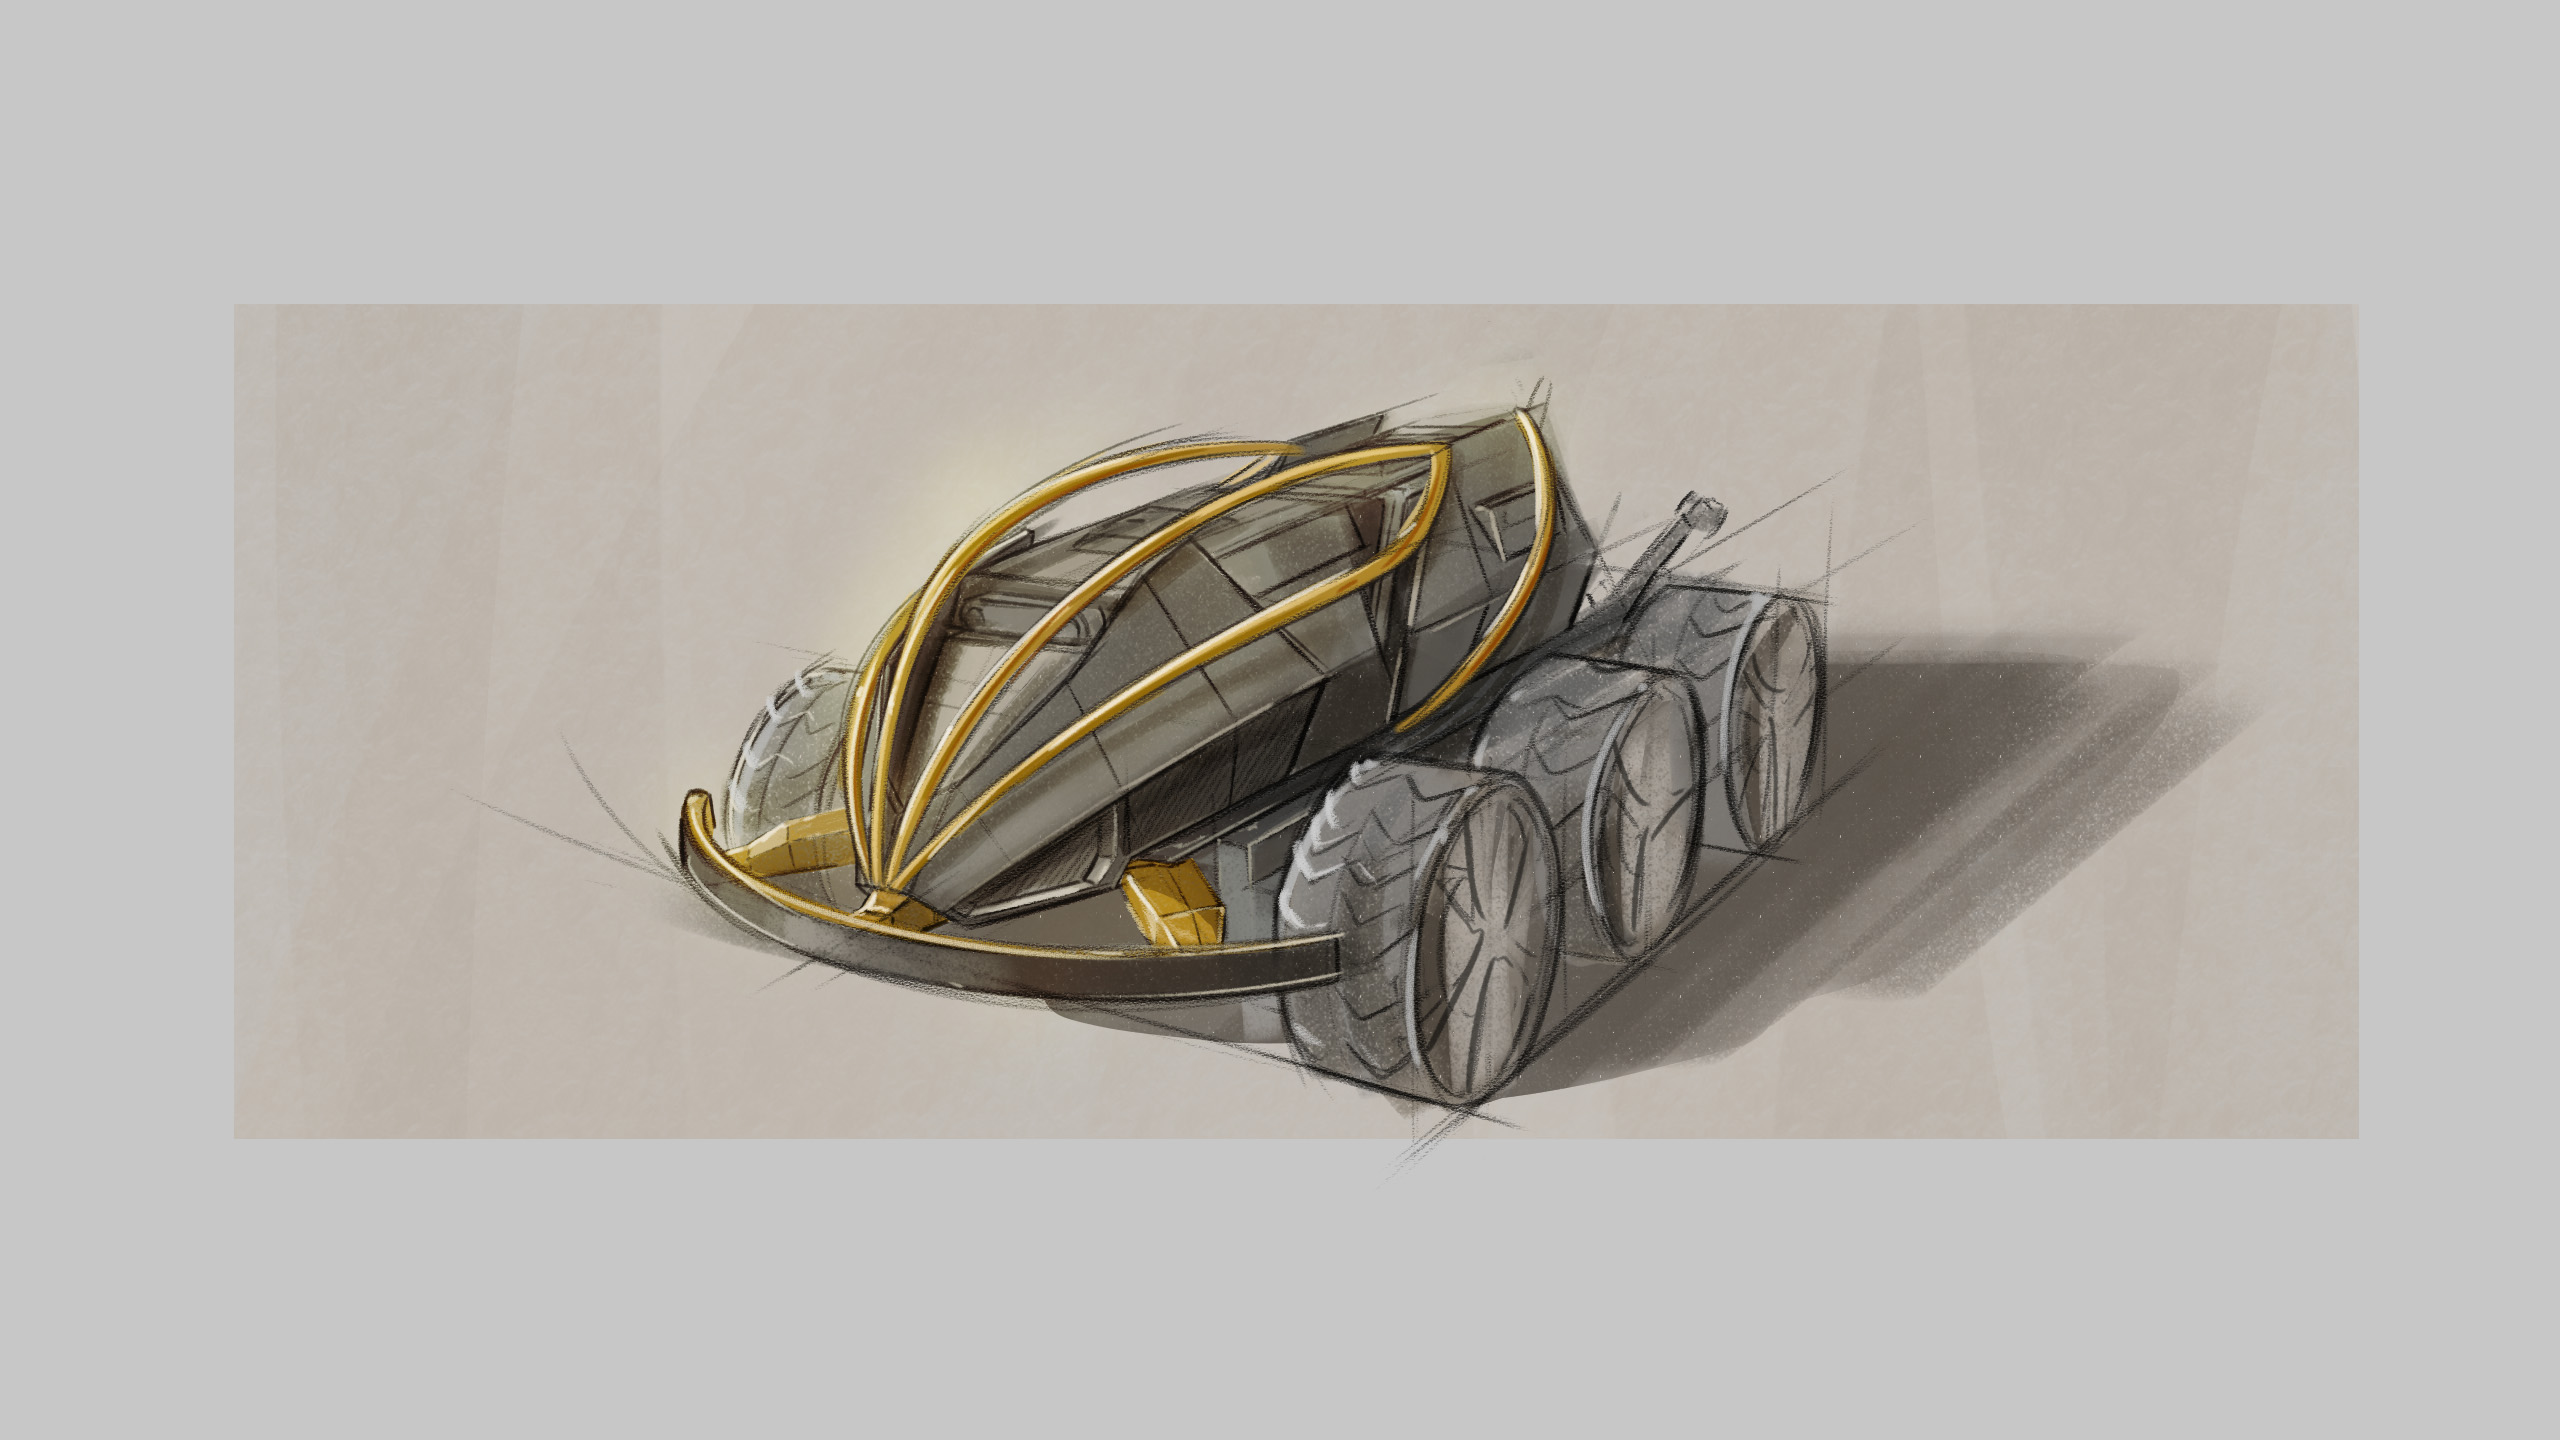
Una rappresentazione d’insieme per esplorare il carattere del mezzo, il rapporto tra le sei ruote e la carrozzeria e il suo inserimento nel paesaggio.
Rendering concettuale di Mizar. Forme e dettagli sono parte di un progetto in evoluzione.
01 / MECCANICA
Una scelta nata dall’esigenza di conciliare trazione, compattezza, adattamento al terreno e controllo del movimento.
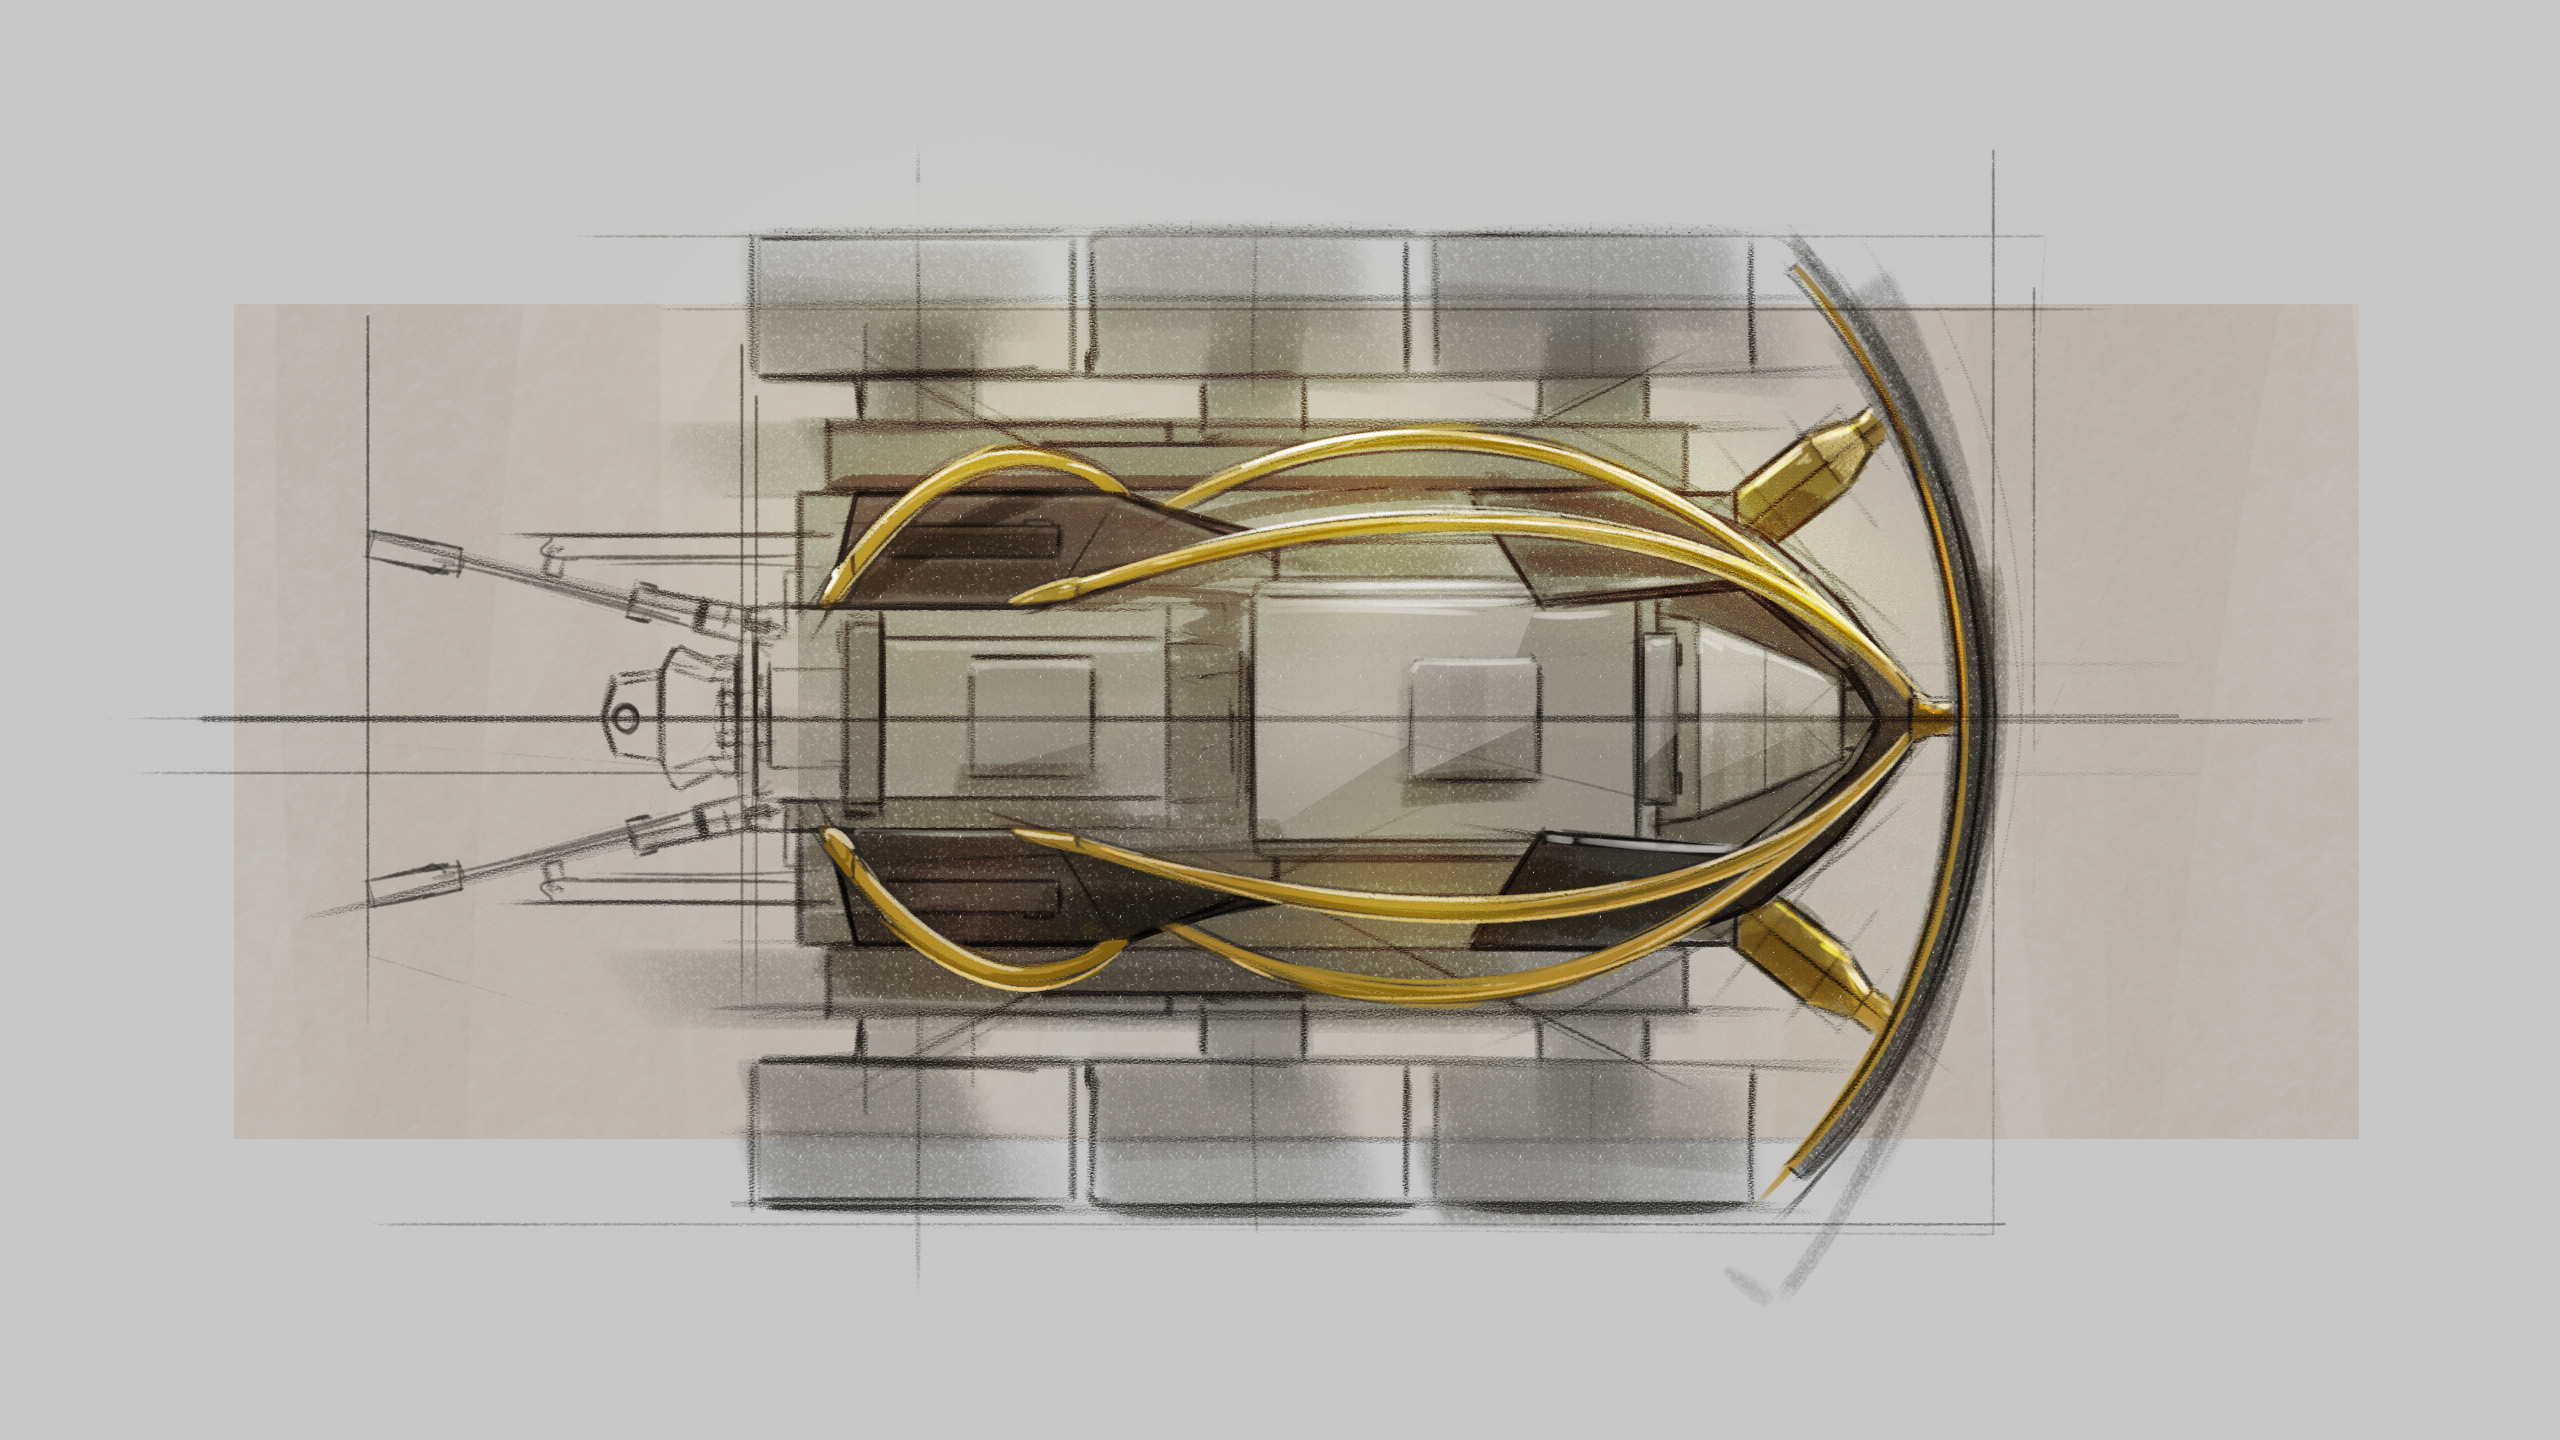
La vista dall’alto mostra la disposizione delle sei ruote e le proporzioni del mezzo, insieme alle linee della carrozzeria e dei roll bar.
La meccanica è il paradiso della matematica perché qui se ne possono cogliere i frutti
Tra i filari il suolo cambia continuamente: una ruota incontra un avvallamento, un’altra sale su una radice, il mezzo passa da una superficie regolare a una zona più articolata. Per lavorare in questi ambienti, la geometria del veicolo deve permettere alle ruote di adattarsi alle differenze di quota e di contribuire alla trazione.
La scelta delle sei ruote nasce dal confronto fra trazione a cingoli e a ruote e dalla ricerca di una relazione coerente fra meccanica e software. È la base progettuale di un mezzo compatto, con più punti di appoggio e una gestione delle manovre compatibile con il controllo automatico.
Il meccanismo Rocker-bogie offre il riferimento geometrico per articolare i collegamenti delle ruote e accompagnare il profilo del terreno. Il progetto delle sospensioni mette quindi in relazione geometria, punti di appoggio e distribuzione dei carichi.
La soluzione in sviluppo per Mizar rielabora questa impostazione attraverso una coppia di differenziali idraulici. Prevede sei punti di ancoraggio e una ripartizione del carico fra gli elementi della struttura, con l’obiettivo di favorire il contatto delle ruote con il terreno mentre cambiano le quote dei singoli appoggi.
Questo adattamento è importante anche per il software: quando la macchina incontra una discontinuità, il controllo deve poter contare su un comportamento meccanico prevedibile. Escursioni, ripartizione dei carichi e risposta del telaio sono quindi aspetti da valutare insieme nelle simulazioni e nelle prove.
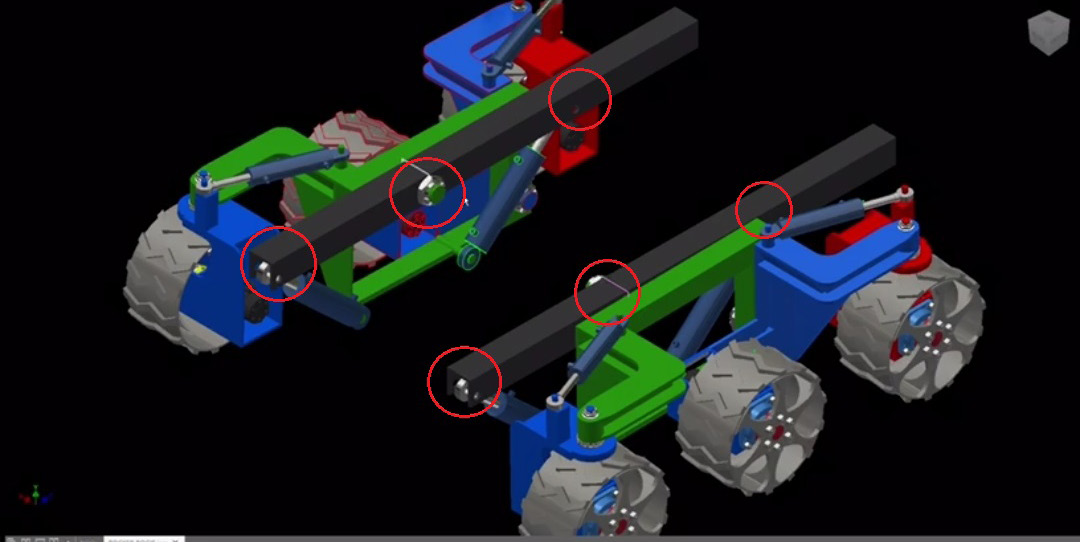
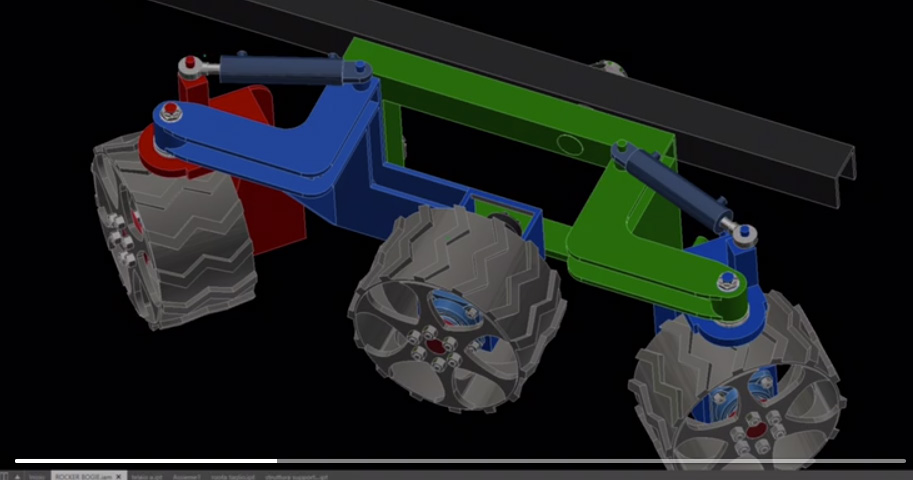
Le viste CAD mostrano l’insieme della struttura e il dettaglio dei collegamenti articolati. La configurazione rappresentata è una soluzione progettuale da confrontare con le verifiche sul prototipo e sul mezzo a grandezza reale.
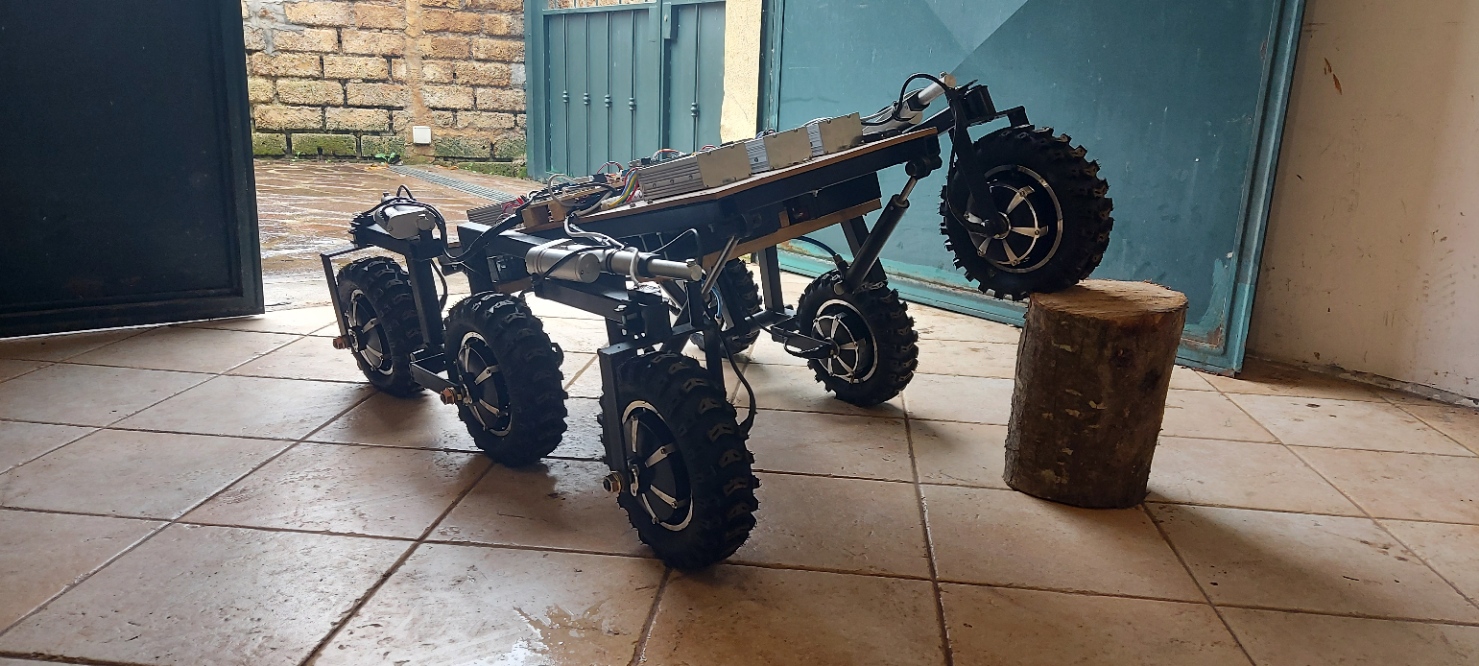
Sei ruote motrici permettono di studiare una distribuzione dello sforzo su più punti. Nel progetto il carico di trazione è ripartito fra sei motori: questo indirizza il dimensionamento dei singoli azionamenti, delle ruote e della struttura.
La scelta è legata anche agli ingombri: ruote più piccole e una struttura più bassa permettono di concentrare le funzioni del mezzo in un insieme compatto. Dimensioni, aderenza e capacità di lavoro devono trovare un equilibrio adatto agli spazi agricoli, alle colture e alle attrezzature da utilizzare.
La configurazione studiata associa alle sei ruote motrici quattro ruote sterzanti. Il controllo dell’angolo delle singole ruote consente di esplorare differenti schemi di sterzata: svolte coordinate, spostamenti diagonali e manovre compatte intorno al centro del mezzo.
Per il lavoro tra le piante, la manovra fa parte della lavorazione. Il percorso deve collegare una fila alla successiva, rispettare gli ingombri e gestire le zone di svolta. Per questo il progetto mette in relazione geometria dello sterzo, traiettoria e velocità delle ruote, invece di trattarle come scelte separate.
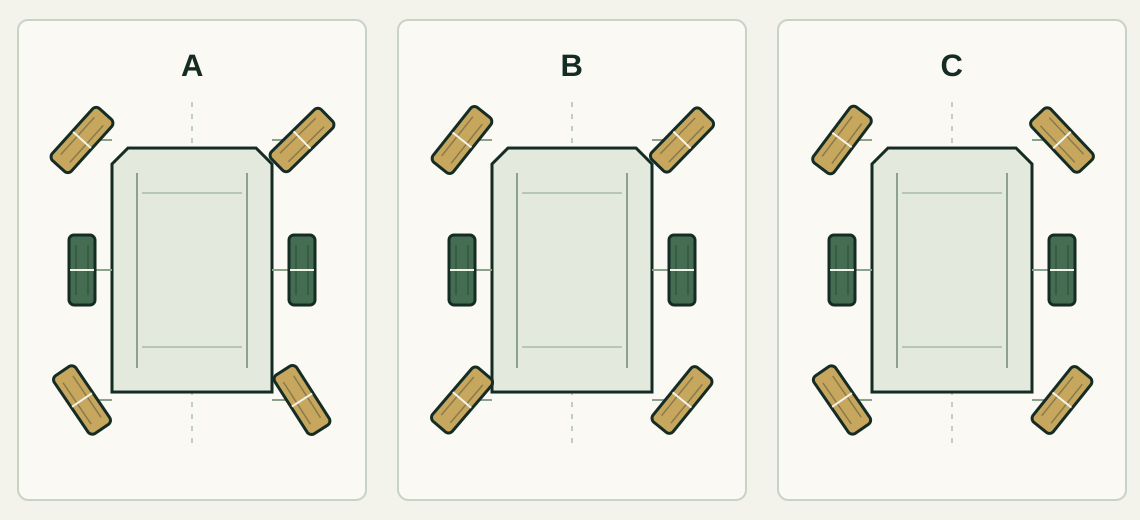
Lo schema confronta sterzata anteriore e posteriore, movimento in diagonale e manovra sul centro. Gli orientamenti sono illustrativi e gli angoli non sono quotati: queste configurazioni richiedono verifica sul mezzo.
Tre modi di cambiare posizione, per adattare la manovra al lavoro.
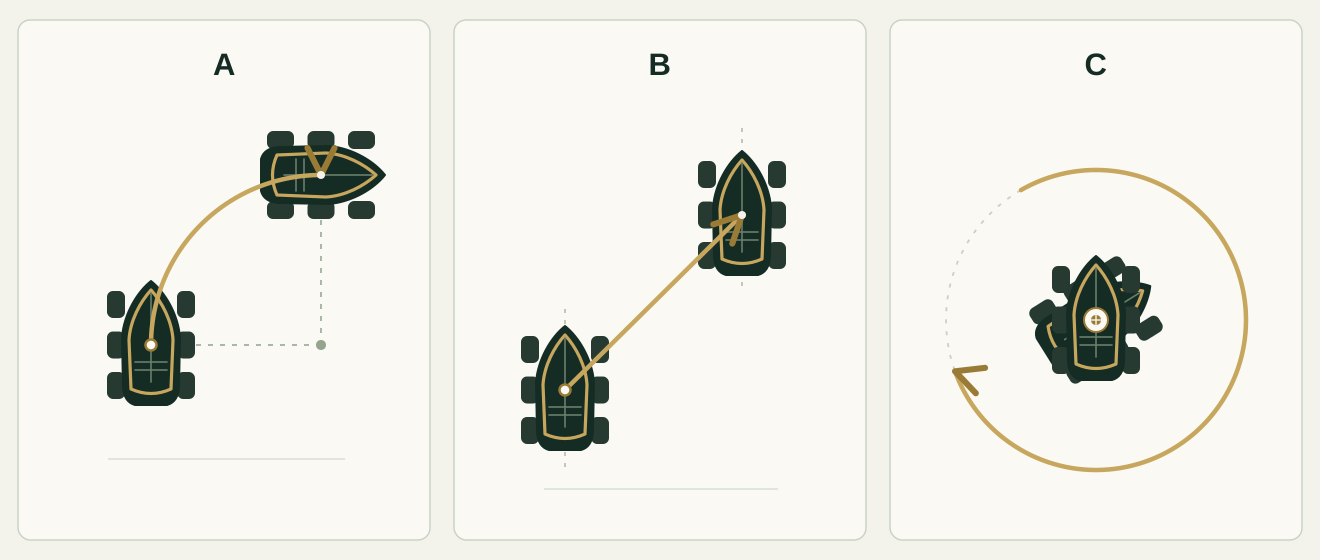
Le ruote anteriori e posteriori sterzano in verso opposto: Mizar segue una curva stretta, utile per collegare i filari e muoversi negli spazi di manovra.
Il mezzo trasla mantenendo il proprio orientamento: può correggere la posizione rispetto a un filare o a un punto di lavoro.
Il centro del mezzo resta nella stessa posizione mentre Mizar cambia direzione ruotando intorno ad esso.
Schema di movimento, non in scala. Le traiettorie dipendono dal terreno, dalla configurazione dello sterzo e dall’attrezzo collegato.
L’architettura oleodinamica in sviluppo considera il movimento delle ruote, l’attuazione dello sterzo e la distribuzione dei flussi attraverso pompe ed elettrovalvole. Prevede la possibilità di gestire singolarmente il moto e il blocco delle ruote, oltre alla ripartizione fra i lati del veicolo.
Il controllo elettronico collega queste funzioni alle richieste del software e ai dati dei sensori. Pressioni, temperature, velocità e posizione dello sterzo sono informazioni utili per capire come la macchina sta reagendo e come vengono distribuite le risorse fra avanzamento e lavoro.
Un disegno definisce proporzioni e collegamenti; una simulazione permette di studiarne il comportamento; il prototipo rende visibili accoppiamenti, movimenti e problemi di costruzione. Sono passaggi complementari dello stesso percorso.
Nel trasferimento al mezzo a grandezza reale, masse, carichi, impianto e condizioni d’impiego richiedono nuove verifiche. Il prototipo in scala e le simulazioni forniscono una base concreta per sviluppare la macchina e misurare il comportamento delle soluzioni.
02 / INTELLIGENZA ARTIFICIALE
L’obiettivo è costruire una catena comprensibile: osservare il campo, stimare la posizione, pianificare il lavoro e controllare il mezzo.
L’intelligenza della macchina prende forma attraverso più moduli. Il riconoscimento interpreta le immagini; la geometria ricostruisce distanze e spazi; la navigazione stima dove si trova il robot; la pianificazione propone un percorso; il controllo traduce quel percorso in comandi.
Il progetto riunisce quindi reti neurali, elaborazione delle immagini, modelli del movimento e algoritmi di pianificazione. L’interesse è far convergere questi contributi su un compito agricolo concreto, mantenendo un rapporto leggibile fra dati ricevuti, decisioni del software e azioni del mezzo.
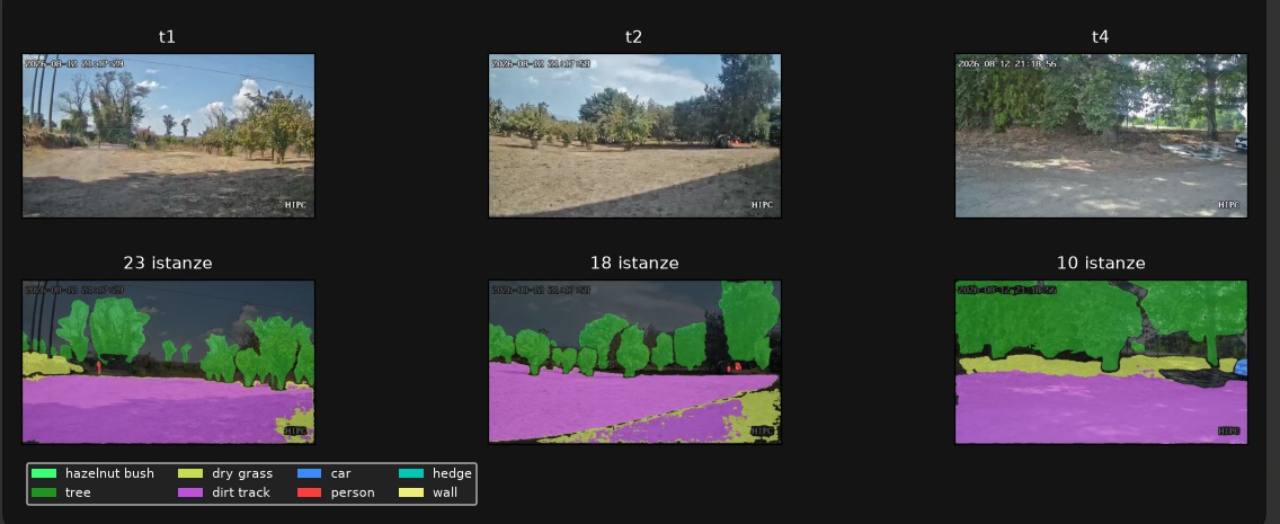
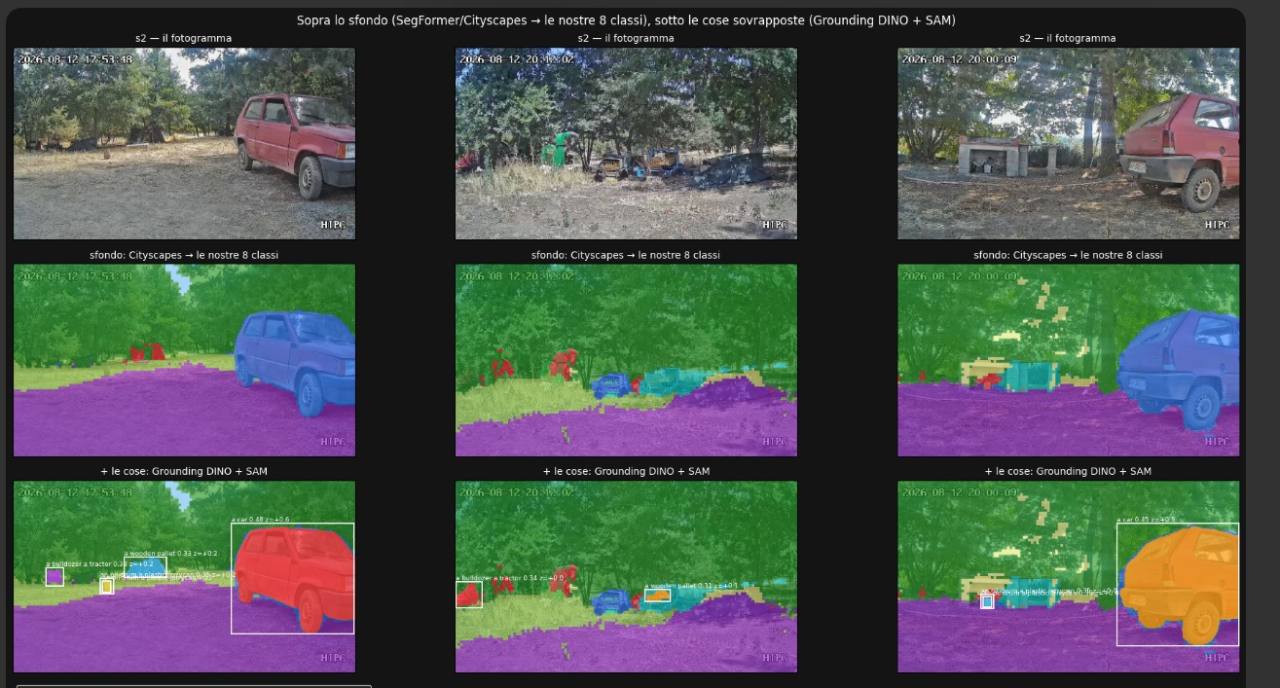
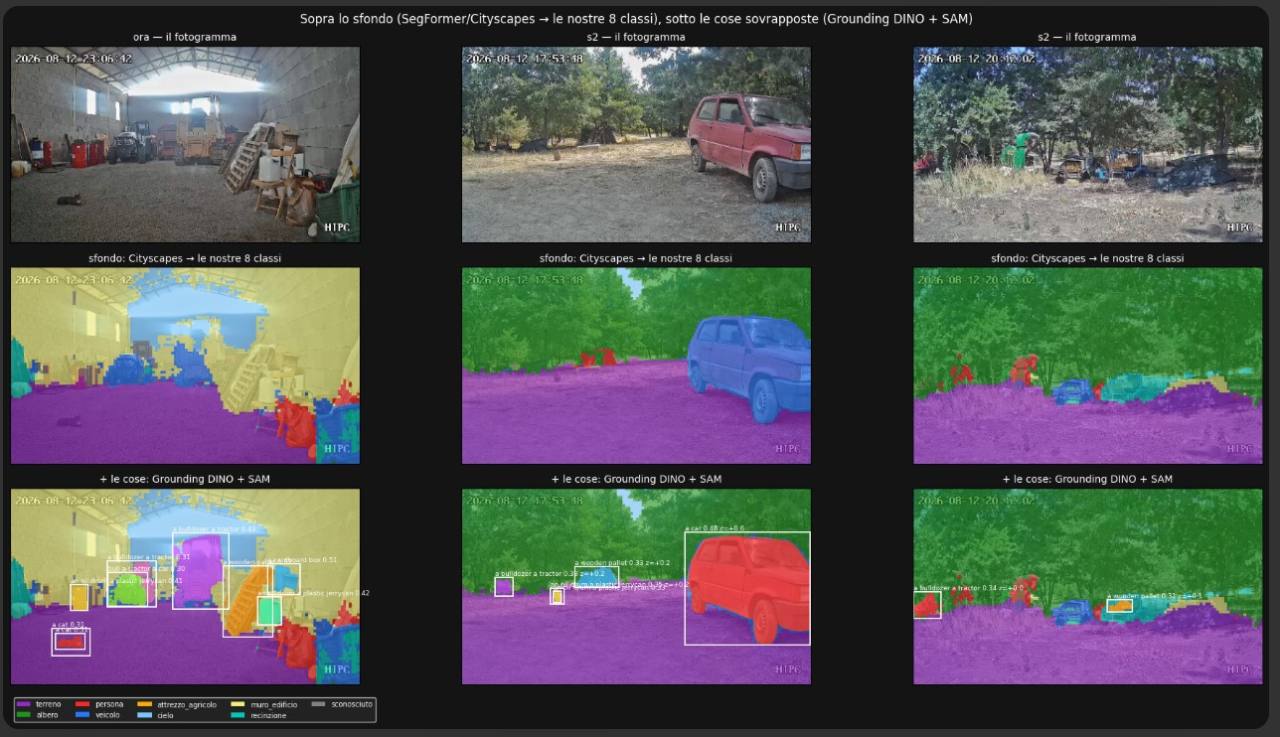
Il riconoscimento visivo viene studiato per individuare persone, animali e veicoli nelle immagini. L’elaborazione associa gli oggetti alle categorie considerate dal sistema e li colloca nel contesto della scena.
Per un robot agricolo, questa informazione serve a interpretare ciò che si trova vicino alla zona di lavoro. La valutazione del riconoscimento considera soggetti parzialmente visibili, vegetazione e condizioni di contrasto differenti, per studiare come cambia la risposta del sistema.
Il risultato del modulo visivo deve essere collegato alle altre misure disponibili. Una categoria riconosciuta, una distanza rilevata e la posizione rispetto al percorso forniscono informazioni diverse, che concorrono alla valutazione dell’ambiente.
Il riconoscimento risponde alla domanda «che cosa sto osservando?». La stereoscopia aggiunge una misura geometrica, confrontando immagini riprese da punti di vista differenti per stimare la profondità.
Abbinare riconoscimento e stereoscopia permette di associare a un oggetto individuato una posizione relativa rispetto al robot. Questa relazione aggiunge al contenuto dell’immagine informazioni sugli spazi circostanti e sulla distanza dal mezzo.
Calibrazione, disposizione delle camere e qualità delle immagini entrano quindi nel lavoro di sviluppo. Le prove sul campo servono a osservare il comportamento del sistema nelle condizioni agricole per cui viene progettato.
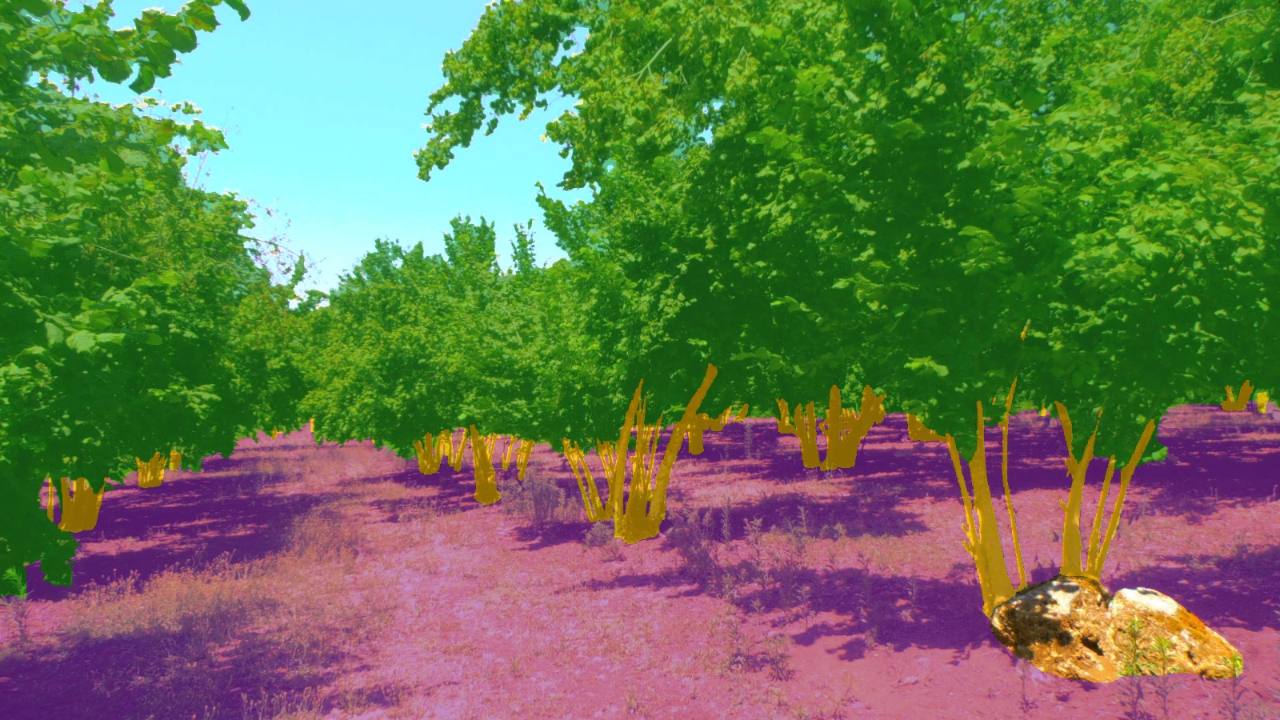
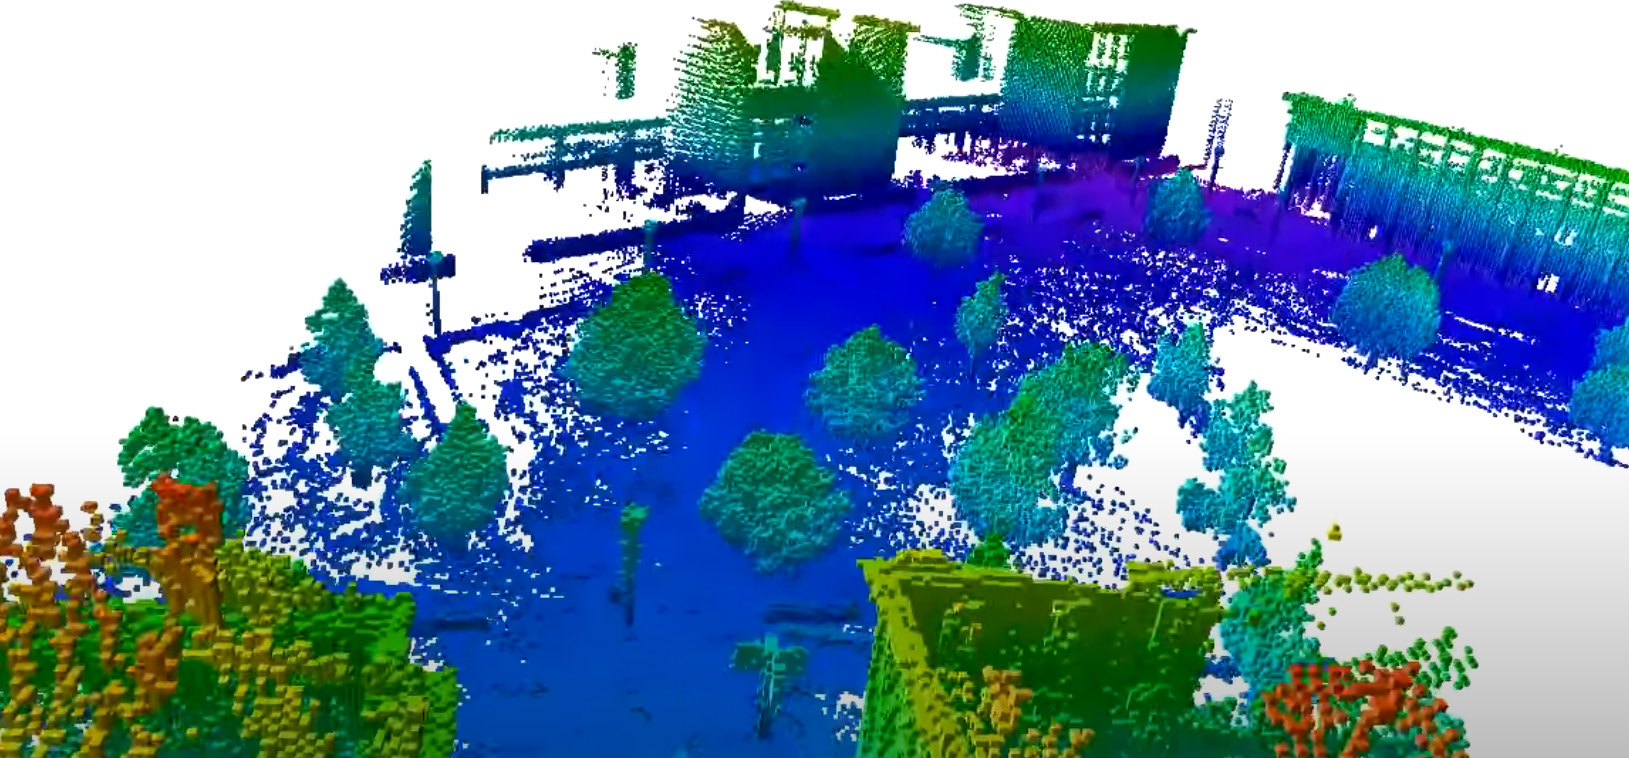
Esempio illustrativo di visualizzazione 3D: strutture e vegetazione vengono rappresentate nello stesso spazio per leggere la geometria dell’ambiente.
La percezione può essere organizzata in una rappresentazione del volume circostante. Una mappa a voxel suddivide lo spazio in piccoli elementi tridimensionali, equivalenti volumetrici dei pixel di un’immagine.
A questi elementi è associata una stima di occupazione. Le nuove osservazioni aggiornano la rappresentazione, aggiungendo o rivedendo le informazioni sugli spazi rilevati. Il risultato è una mappa che può essere utilizzata per mettere in relazione terreno, vegetazione, ostacoli e posizione del veicolo.
La visualizzazione tridimensionale rende inoltre più leggibile il dato all’operatore. Le nuvole di punti e le viste prospettiche mostrate nel software permettono di esaminare un rilievo e confrontarlo con il contesto cartografico.
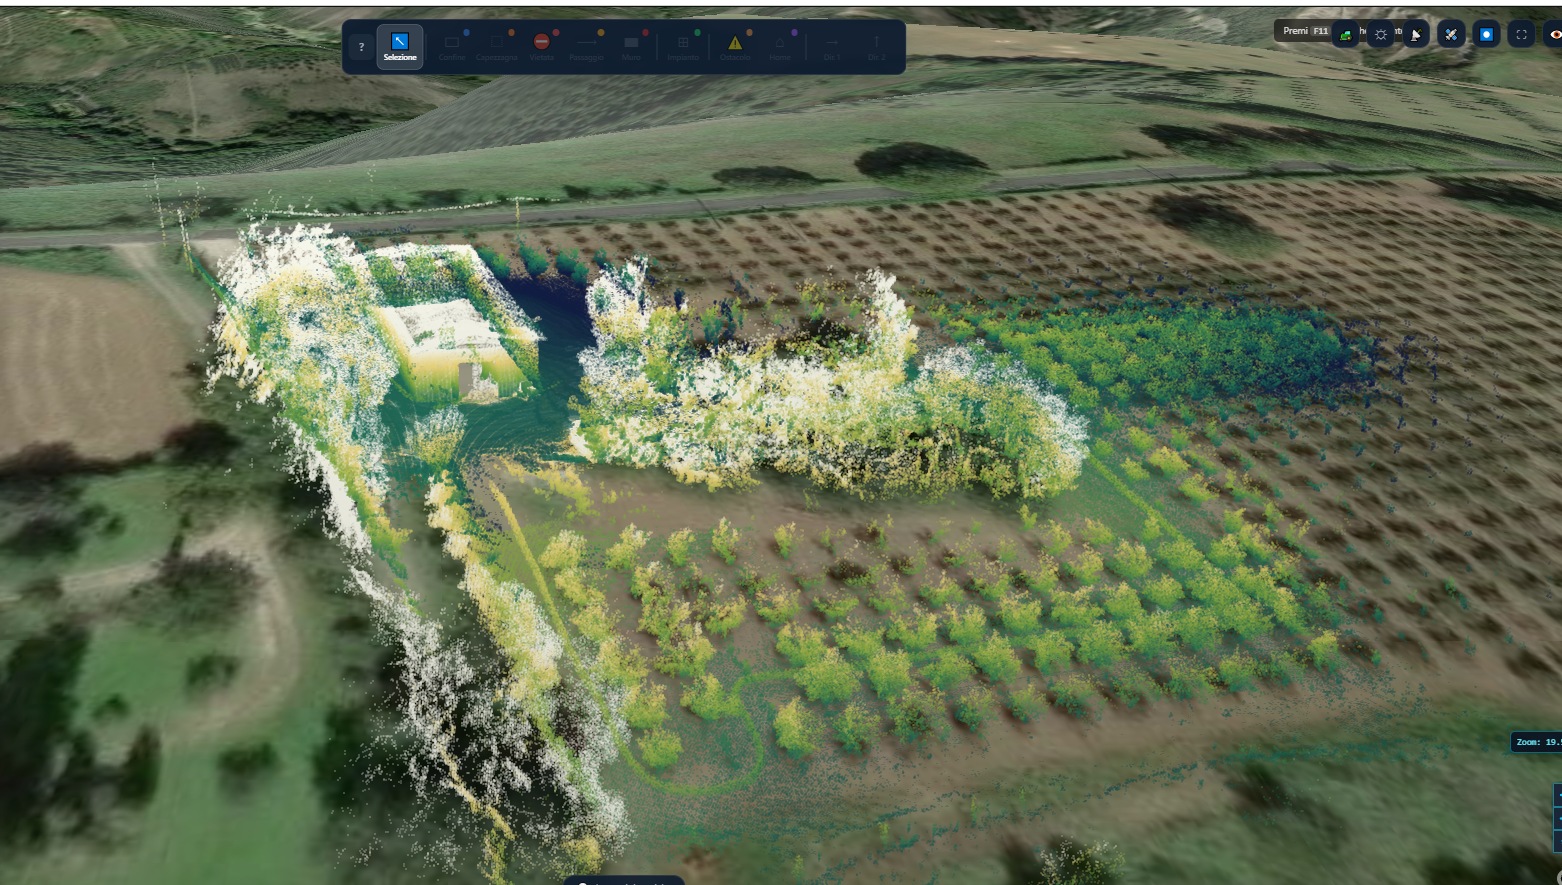
Il posizionamento è uno dei temi centrali del progetto. La navigazione di Mizar è studiata per integrare segnali satellitari, misure inerziali, informazioni sul movimento delle ruote e osservazioni delle telecamere.
Il ricevitore satellitare fornisce un riferimento geografico. Accelerometri e giroscopi descrivono aspetti del movimento e dell’orientamento; gli encoder misurano il moto delle ruote. L’odometria visuale contribuisce con una stima dello spostamento ricavata dalle immagini e dai riferimenti osservati nell’ambiente.
Quando il segnale satellitare non è disponibile, il dead reckoning stima la posizione a partire dall’ultima posizione nota e dal movimento rilevato dai sensori. Queste informazioni si integrano con la percezione dell’ambiente per sostenere la navigazione sotto chioma.
Quando Mizar lavora sotto la chioma e il segnale GPS è debole o assente, entrano in funzione il LiDAR e l’intelligenza artificiale. Il LiDAR rileva la struttura tridimensionale dell’ambiente; l’intelligenza artificiale riconosce i filari e gli alberi, aiutando il mezzo a localizzarsi e a posizionarsi lungo la traiettoria di lavoro. Il sistema distingue i rami da evitare da quelli che il mezzo può attraversare, in base alle loro caratteristiche e alla lavorazione.
Per la comunicazione interviene Alcor: il drone vincolato porta l’antenna satellitare sopra la vegetazione e rilancia il collegamento dati verso Mizar con l’antenna direzionale robotizzata. Localizzazione del mezzo e connettività sono due funzioni complementari del sistema.
Una linea sulla mappa deve diventare una sequenza di movimenti compatibili con la macchina. La pianificazione mette quindi in relazione la velocità con le curve, le accelerazioni e le decelerazioni previste per il mezzo.
Questo raccordo fra pianificazione e controllo è particolarmente importante con più ruote motrici e sterzanti. La traiettoria indica dove passare; la geometria dello sterzo e il coordinamento delle velocità definiscono come affrontare quel passaggio. Le simulazioni permettono di esaminare queste relazioni e preparare le verifiche sul prototipo.
La percezione riguarda anche ciò che avviene a bordo. Temperature, pressioni, regimi e livelli descrivono lo stato dei componenti e possono essere letti insieme alle richieste di trazione e di lavoro.
Una linea di ricerca riguarda il riconoscimento delle anomalie attraverso vibrazioni e segnali acustici. Microfoni e accelerometri sono considerati per confrontare il comportamento della struttura con riferimenti raccolti durante il funzionamento. L’obiettivo è individuare scostamenti da approfondire e fornire indicazioni utili alla manutenzione.
La disponibilità di sensori ridondanti e di controlli distinti fa parte della riflessione sull’affidabilità. Lo sviluppo deve verificare la qualità dei dati e la risposta del sistema quando una misura diventa incoerente o una funzione richiede attenzione.
Nel progetto, l’operatore deve poter impostare il lavoro, comprendere lo stato della macchina e intervenire. Mappe, parametri, segnalazioni e comandi sono quindi parte dell’architettura dell’autonomia.
L’architettura in sviluppo prevede più livelli di rilevamento e arresto, combinando visione artificiale, LiDAR, radar e dispositivi legati alla macchina. Le prove servono a validare queste reazioni, le condizioni di impiego e le modalità di ripresa del lavoro.
Supervisione, trasparenza, responsabilità e gestione dei dati orientano lo sviluppo del sistema. Questo significa rendere leggibili le informazioni, documentare le scelte e collegare l’evoluzione degli algoritmi alle necessità di chi utilizzerà il mezzo.
Il disegno elettronico del progetto distribuisce funzioni e calcoli fra unità interconnesse e un’elaborazione centrale. È un’impostazione studiata per gestire i diversi compiti, aggiungere componenti e fare evolvere il sistema mantenendo relazioni definite fra le parti.
La verifica finale del percorso progettuale passa dal terreno: confrontare le misure con la situazione reale, osservare le manovre, valutare la leggibilità degli strumenti e raccogliere ciò che serve alla revisione successiva. Meccanica e intelligenza artificiale tornano così allo stesso punto di partenza: il lavoro agricolo.
DALLA RICERCA AL CAMPO
Il percorso continua attraverso software, prototipi e aree di prova con colture e morfologie differenti.